
Albatros 4, un aliante a motore della Schneider Modell
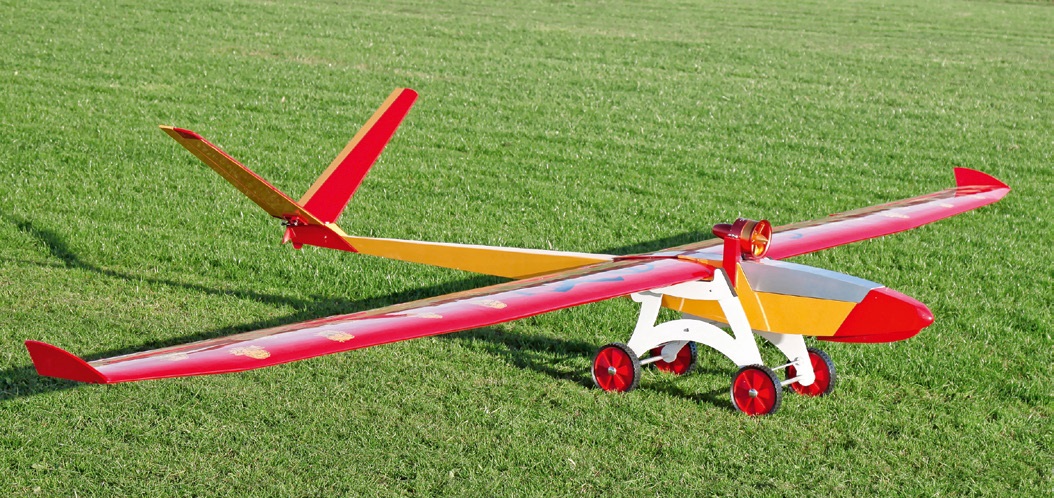
L’Albatros 4 è un aliante termico progettato all’insegna della funzionalità; di seguito cercheremo di capire se il modello sia utilizzabile anche in modalità a propulsione forzata con l’impeller.
Evo 2 con carrello di decollo.
Jürgen Rosenberger
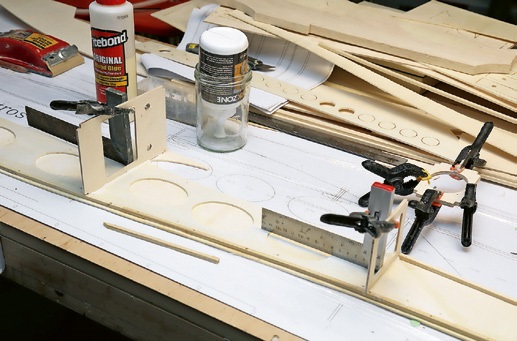
Il kit fornito contiene ordinate fresate, centine e pareti laterali realizzate prevalentemente in compensato di pioppo, sporadicamente in compensato di faggio, oltre a uno schema con la numerazione dei pezzi fresati e, cosa insolita per Schneider, disegni in scala 1:1 per la fusoliera e una metà dell’ala.
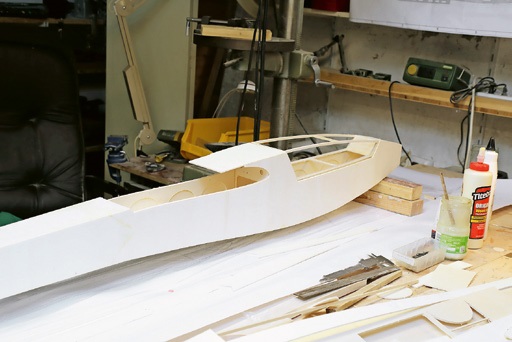
La fusoliera, di sezione trasversale quadrata senza fronzoli, si assottiglia verso la parte posteriore; i listelli di pino incollati nelle pareti laterali fungono da supporto per le tavole di compensato di pioppo da 3 mm, da inserire come un coperchio, che costituiscono la parte superiore e inferiore.
Durante l’assemblaggio della fusoliera, lunga 2,20 m, occorre prestare attenzione affinché l’asse longitudinale sia perfettamente rettilineo. Il mio metodo: segnare la linea mediana all’inizio, al centro e alla fine della fusoliera con degli spilli e allineare la fusoliera con il raggio del laser.
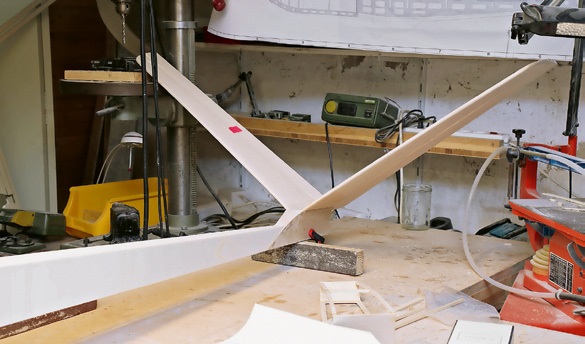
L’impennaggio a V è costituito da un pannello di compensato di pioppo da 3 mm, da rivestire sopra e sotto con balsa da 2,5 mm. Le superfici di smorzamento vengono unite con un angolo di 108,35° e stabilizzate nella parte superiore tramite un blocco di legno levigato su misura. Inoltre,
rinforzo l’impennaggio, piuttosto grande e quindi sottoposto a forti sollecitazioni in volo, nella zona di appoggio su entrambi i lati con un tappetino da 160 g. Sulla fusoliera, l’impennaggio viene avvitato su un pannello di compensato di betulla, sul quale vengono applicati dei listelli angolari ( $180^\circ - 108,35^\circ = 71,65:2 = 35,83^\circ$ ).
Le ali vengono costruite a doppia forma trapezoidale con «orecchie» accennate sul lato esterno. Per le centine si utilizza esclusivamente compensato di pioppo, mentre listelli di pino incastrati garantiscono una stabilità sufficiente. Dopo aver sperimentato una volta la rottura di un'anima nella piega dell'ala, nutro diffidenza nei confronti di
modalità di costruzione. Imparando dalla mia esperienza, rinforzo con accortezza le giunzioni trapezoidali delle ali con linguette di alluminio. Seguono il rivestimento in legno di balsa da 2,5 mm nella zona del bordo d’attacco e di uscita, nonché l’applicazione delle alette di sostegno. Gli alettoni e i flap, mantenuti in forma all’interno da centine in compensato, vengono rivestiti sia sul lato superiore che su quello inferiore. Infine, si procede al rivestimento con Oracover. Günter Schneider propone due varianti di montaggio dei servocomandi per l’impennaggio a V: l’articolazione dei timoni tramite aste di comando, con servocomandi montati al centro della fusoliera, oppure il posizionamento diretto in
le superfici di smorzamento. Ancora una volta ne so più di tutti e scelgo i cavi Bowden del negozio di biciclette! Nel mio laboratorio, montaggio veloce e prova di funzionamento senza problemi: l’impennaggio a V risponde prontamente a tutti i comandi.
La prima battuta d’arresto
La delusione arriva già al primo volo: i cavi di comando, dall’uscita dal tubo del cavo Bowden fino al braccio del timone, coprono una distanza di circa 2 cm. Durante il volo della versione originale si vedrà che
si piegano sotto pressione nella zona di transizione; la conseguenza: la pala del timone non raggiunge la posizione di elevazione; durante il primo volo – a 300 m dal decollo – nessuna reazione all’elevazione, il modello va in testacoda, fusoliera frantumata.
La struttura della fusoliera è concepita come versione con girante/12 S (Evo1). Sostituiamo il carrello di atterraggio triangolare originale con un Fema-EZW, il cui meccanismo di retrazione è azionato da un robusto servocomando Hitec. Un’elica senza marchio con involucro in alluminio è posizionata su due montanti in legno massiccio con un’inclinazione di –3,5° sopra il terzo anteriore dell’attacco alare. Un gancio di lancio, che durante la procedura di decollo deve resistere alle forze di una corda elastica precaricata a 10 kg, viene montato davanti al baricentro
. Fortunatamente, due batterie LiPo 6S da 5000 mAh posizionate verso la punta dell’ala bilanciano perfettamente il nostro Albatros nel baricentro.
Dopo aver verificato tutte le funzioni, agganciare alla fune, girante a metà potenza, via libera – decollo dopo 10 m. Accidenti, questo aggeggio vola, ma manca la potenza desiderata. Il nostro Albatros solca il firmamento proprio come un tempo faceva il mio primo aeroplano a motore di gomma dei tempi della gioventù. Atterraggio. La speranza: forse è colpa delle due batterie. Sostituzione delle batterie LiPo, nuovo decollo, stessa scena – citazione originale di Jürgen: «Riesco a malapena a tenerlo in aria». Aspetto positivo: come aliante senza propulsione a motore, l’Albatros convince.
Il cavo Bowden si deforma sotto pressione.
Con un angolo di planata ridotto, buona risposta ai comandi di sterzo, buon funzionamento dei flap in fase di avvicinamento. Una volta a casa, misuro – cosa che avrei dovuto fare prima – la corrente erogata dallo YEP 120 A: con 12S sono appena 48 ampere invece dei 120 A indicati nella pubblicità del prodotto
. Il mio collega Andreas mi presta il suo regolatore Hobbywing 130-HV, che a 12S eroga 110 ampere a pieno regime – un volo di prova in giardino fa volare via il bucato dallo stendibiancheria. Ma ora basta!
Giorno 2: 8 kg di precarico della corda elastica, lancio – ora il nostro Albatros vola con una potenza nettamente maggiore
| Apertura alare: | 4170 cm |
| Lunghezza: | 2170 cm |
| Superficie alare: | 138 dm², |
| Profilo: | versione originale, Evo 1 SD 7080; Evo 2: HQ 1"5-12 su HQ 1"15-9 Strak |
| Peso: | 7150 g |
| Carico per unità di superficie: | 51,81 g/dm² |
| EWD: | 1,5° |
| Forma a V: | 1,5° |
| SP: | 130 mm dietro il bordo d'attacco della coda a V |
| Servocomandi: | 4x Hitec HS 7975HB 8,21 kg/cm su alettoni e flap |
| Timone di profondità: | 2 servocomandi KST 215MG |
| Elica: | 90 mm 12S Noname |
| Regolatore: | Hobbywing 130HV |
| Batteria: | 12S/5000 mAh |
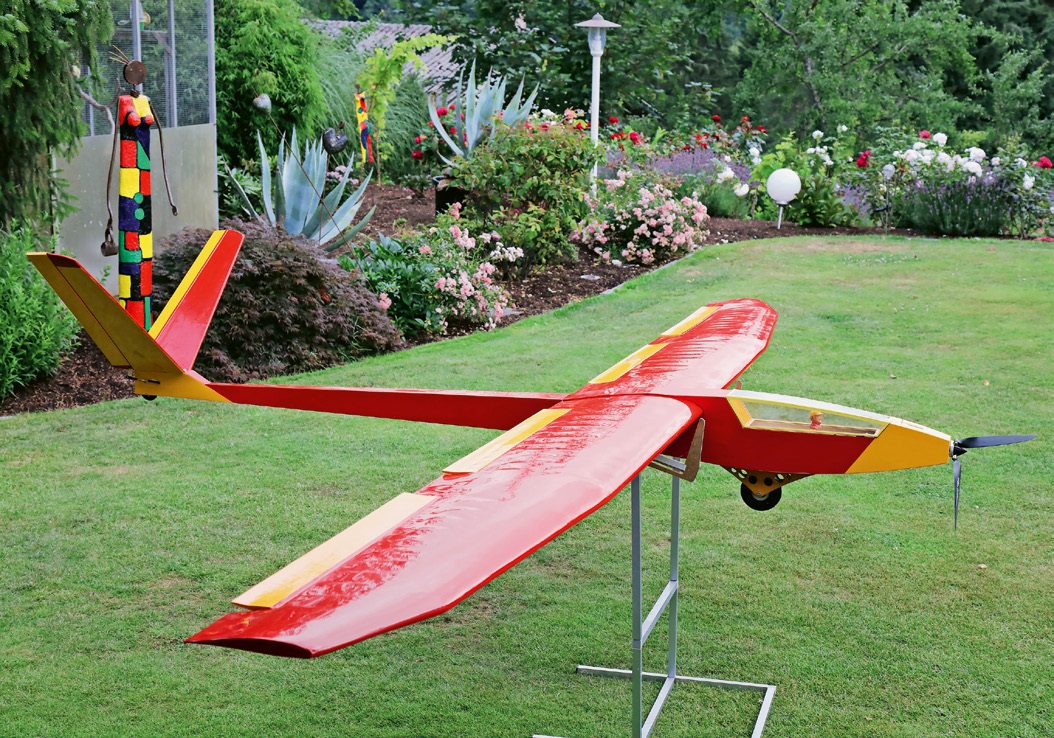
Potenza in avanzamento, ma quella salita verso la stratosfera, tanto agognata durante le numerose ore di costruzione, non si è verificata. In volo lento gira molto bene nelle correnti termiche, con una buona risposta ai comandi. Se però si «dà gas a fondo» e si prende velocità, la risposta ai comandi cala notevolmente, rendendo quasi impossibile eseguire virate strette. È in grado di eseguire un looping, ma niente di più: niente rollio, niente acrobazie. Compio diversi voli con crescente delusione. Di volo in volo mi diventa sempre più chiaro ciò che in realtà avrei dovuto sapere. Il mio concetto di partenza è sbagliato: un aliante con profilo termico non è un bolide da acrobazia. Tornato a casa, telefono a Günther Schneider e concordiamo: bisogna progettare un’ala con un profilo adeguato. →
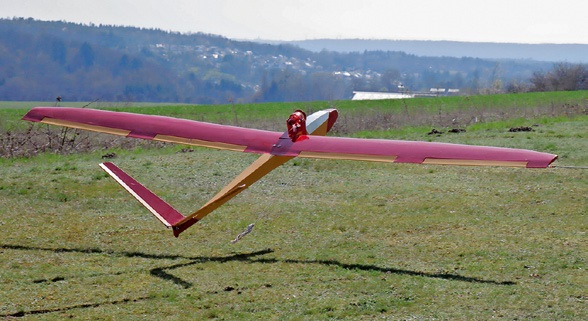
Evo 2: Detto, fatto: è ora disponibile una nuova ala della modifica HQ 1"5-12 su HQ 1»15-9 Strak. I bordi esterni sono inoltre dotati di winglet leggermente inclinati. Per il resto, la struttura dell’ala corrisponde a quanto descritto sopra. L’apertura dell’ala deve essere adattata alla fusoliera con il profilo modificato, rispettando un angolo di inclinazione (EWD) di 1,5°. L’impennaggio a V rimane come prima non profilato e dotato di 2 KST 215 MG.
Per motivi di praticità, questa volta proviamo con un carrello di decollo. Accendiamo l’impeller, il velivolo si mette lentamente in movimento e, dopo 15 m, Trossi decolla con un angolo di circa 30°. L’Evo2 si comporta in modo agile e, rispetto alla versione precedente, è molto facile da controllare anche a velocità più elevate. Se un tempo ci lamentavamo della
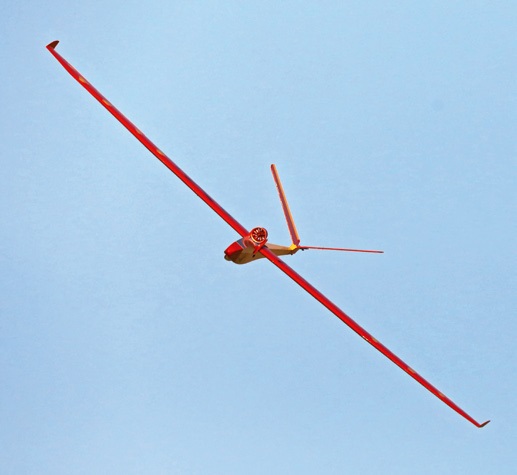
mancanza di propulsione, ora basta «mezzo gas». Se si spegne l’impeller, si ottiene una volo in linea retta uniforme e armonioso che, anche a velocità ridotta, non mostra alcuna tendenza allo stallo, pur mantenendo una maneggevolezza docile. A ciò si aggiunge un angolo di planata estremamente piatto. Riattivando l’elica, sia il velivolo che il pilota beneficiano di un notevole surplus di potenza, che consente senza dubbio un volo più ampio. Va detto, però, che il fascino degli alianti in CFRP a turbina, capaci di disegnare figure di volo su vasta scala nel cielo, il nostro modello può offrirlo solo in parte, ma non nella misura citata. Nei prossimi voli vogliamo esplorare dove si trova il limite a piena potenza. A «piena potenza», l’Albatros raggiunge una velocità notevole. Salita, picchiata, recupero in orizzontale, spinta massima.
«Fantastico, cavolo!», il pubblico «dentro di me» chiede il bis! Si ricomincia, ma all’improvviso, durante il volo più veloce, si sente un rumore inquietante. Il pilota grida ancora: «C’è qualcosa che sbatte
qualcosa!», e già vediamo che un pezzo si è staccato. Più tardi la nostra ipotesi troverà conferma: si tratta di una pala del timone della coda a V. L’atterraggio, avviato immediatamente, va a buon fine senza ulteriori danni all’aliante.
Veniamo all’analisi finale: il cambio di profilo soddisfa le nostre aspettative, la configurazione consente il volo veloce e non presenta alcuna tendenza allo stallo durante la planata lenta. Il problema da risolvere ora lo individuiamo nella coda: un’impennaggio a V profilata consentirà una velocità maggiore grazie alla minore formazione di turbolenze?
I servocomandi KST-215MG installati nell’impennaggio, con una forza di 7,4 kg, sono sufficientemente dimensionati?


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

GEMELLAGGIO
 Wolfgang Voeller

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
Jürgen Rosenberger, Jürgen Prinz
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
Novità su Leomotion.com

LA STORIA DEL PC-21
Emil Giezendanner
COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
Novità da HEBU

DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
ACROBAZIE RC PRESSO IL CAMPO DI VOLO PER MODELLINI DELLA MG BREITENBACH, ERLEN
Oliver Jerike