
Motore elettrico per aeromodelli: nozioni di base e semplici misurazioni
Nel volo elettrico si utilizzano esclusivamente motori a corrente continua a magneti permanenti. Questi presentano, tra l’altro, il vantaggio che il loro comportamento in funzionamento e le cause che lo determinano sono relativamente facili da comprendere. È inoltre possibile prevedere con buona precisione le condizioni di funzionamento, purché si conoscano alcuni dati caratteristici che descrivono il motore. Viceversa, questi parametri possono essere ricavati da semplici misurazioni effettuate sul motore stesso. Di seguito verranno illustrate le caratteristiche e le possibilità. Per non andare oltre i limiti prestabiliti, ciò dovrà avvenire in forma sintetica. Gli aspetti meno rilevanti, le deduzioni più lunghe ecc. dovranno necessariamente essere tralasciati.
Per cominciare, vorremmo fare due semplificazioni idealizzanti, di uso comune:
L'indotto rotante è soggetto a una coppia di attrito data dalla somma dell'attrito dei cuscinetti, delle spazzole e dell'aria. Si ipotizza che tale coppia di attrito sia costante, ovvero indipendente dalla velocità di rotazione.
L'errore che ne deriva è minimo e non ha alcuna rilevanza pratica.
L'indotto del motore ruota nel campo magnetico. Se contiene ferro (come avviene, con poche eccezioni, nei motori elettrici per aerei), al suo interno vengono indotte correnti parassite dannose. Inoltre, ad ogni giro l’indotto subisce una rimagnetizzazione; ne derivano perdite da rimagnetizzazione («isteresi»). Le perdite per correnti parassite possono essere ridotte al minimo grazie a una progettazione adeguata (lamiere sottili e isolate = caratteristica di qualità e idoneità). Anche le perdite per isteresi vengono ridotte al minimo grazie all’utilizzo di lamiere di armatura adeguate e magneticamente «morbide». Si ipotizza quindi che le perdite per correnti parassite e per isteresi siano pari a zero.
L’esperienza dimostra che, nei motori di buona qualità, gli errori che ne derivano nei risultati dei calcoli non superano il 5%.
Nei motori con statore senza ferro (statore a campana, rotore a disco) queste perdite non si verificano affatto e le formule sono esattamente valide.
Nell'ancora, il flusso di corrente nel campo magnetico genera una coppia proporzionale alla corrente:
$$M_i = B \cdot I \quad (1)$$
$B$ è una costante determinata dal progetto costruttivo del motore; ha la dimensione $[Nm/A]$ .
Ci torneremo più avanti. È degno di nota il fatto che in questa formula non compaiano né la velocità di rotazione, né la tensione, né altri parametri simili. Questi, naturalmente, influenzano la corrente stessa; tuttavia, quando scorre una corrente di intensità $I$ , si applica la formula (1). Da questa coppia «interna» generata dobbiamo ancora sottrarre la coppia di attrito per ottenere la coppia erogata e utilizzabile:
$$M = B \cdot I - M_R \quad (2)$$
Poiché l'avvolgimento dell'indotto ruota nel campo magnetico, al suo interno viene indotta una tensione; il motore funge contemporaneamente da generatore. Questa tensione indotta è opposta alla tensione applicata e viene quindi definita tensione contro-indotta.
La controtensione è proporzionale alla velocità di rotazione:
$$U_G = B' \cdot \omega \quad (3)$$
dove $\omega$ è la velocità angolare dell’indotto; per quest’ultima vale
$$\omega = \frac{\eta \cdot n}{30} \quad (4)$$
( $n = 3,1416$ )
dove $\eta$ = velocità di rotazione $[U/min]$ . (Per calcoli approssimativi $\omega \approx 0,1 \cdot n$ )
$B'$ è (inizialmente) di nuovo una costante costruttiva del motore; ha dimensione $[Vsec]$.
Si può ora dimostrare che $B$ e $B'$ sono uguali; ovvero $B = B'$ . Ciò si ricava anche dalle dimensioni, poiché
$1 [Nm/A] = 1 [Vsec]$; ovvero $1 [Nm/sec] = 1 [VA] = 1 [Watt]$ (equivalente elettromeccanico)
Naturalmente questa non è una dimostrazione; mostra solo che nelle formule seguenti è indifferente se per $B$ si utilizza la dimensione $[Nm/A]$ o $[Vsec]$; si sceglie quella più opportuna in ciascun caso.
D'ora in poi avremo solo questa unica costante $B$ ; essa viene definita costante del generatore o anche costante di coppia del motore.
Il motore rappresenta una resistenza elettrica per la corrente che lo attraversa. Questa è costituita in gran parte dalla resistenza dell’avvolgimento dell’indotto; a ciò si aggiungono quote minori dovute alle
spazzole, dalla resistenza di contatto spazzole/collettore, ecc. Il suo valore è $R [\Omega]$ .
Di per sé, la resistenza è anche una costante costruttiva del motore; purtroppo, questa «costante» dipende in modo significativo dalla temperatura del motore. All’aumentare della temperatura aumenta anche la resistenza; le prestazioni del motore ne risentono notevolmente. È possibile calcolarlo; in questa sede preferiamo tralasciare il calcolo e immaginare, ad esempio, di riferirci sempre alla resistenza allo «stato di calore di esercizio» (temperatura dell’alloggiamento di 60–80 gradi; all’interno fino al doppio).
Quando effettuiamo misurazioni sul motore, queste dovrebbero sempre essere effettuate alla stessa temperatura alla quale il motore funziona in condizioni pratiche, altrimenti otterremo valori irrealisticamente favorevoli. Normalmente, quindi, è necessario lasciare che il motore si riscaldi prima sotto carico!
Nel funzionamento pratico, già solo per questo motivo è opportuno raffreddare bene il motore; temperature elevate del motore riducono il rendimento e costituiscono uno spreco di energia.
Lo schema equivalente del nostro motore consiste nel collegamento in serie di un generatore con una resistenza (figura 1). Per quanto riguarda l'induttanza del motore, anch'essa presente, occorre
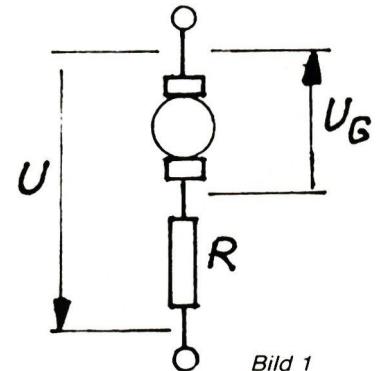
Figura 1
in questo caso non occorre tenerne conto; per altre considerazioni (regolatori elettronici di velocità) essa riveste tuttavia un ruolo importante e non deve quindi essere trascurata.
A questo collegamento in serie viene applicata la tensione di esercizio $U$ . Si ha quindi
$$U - U_G = R \cdot I \quad (5)$$
(tensione di alimentazione «motrice» – tensione di polarizzazione inversa = tensione residua su $R$ ; da ciò si ricava la corrente $I$ )
$$U = U_G + R \cdot I \quad (6)$$
Sostituendo (3) in (6), si ottiene
$$U = B \cdot \omega + R \cdot I \quad (7)$$
Con le equazioni (7) e (2) abbiamo individuato le due relazioni fondamentali più importanti per il nostro motore. Da esse possiamo ricavare tutto il resto. In queste equazioni compaiono le seguenti grandezze come costanti tipiche del motore:
$B$ = costante del generatore $[Nm/A]$ o $[Vsec]$
$R$ = resistenza del motore
$M_R$ = momento di attrito $[Nm]$
A prima vista può sembrare sorprendente, ma con queste 3 grandezze il
motore è completamente «descritto». Non abbiamo bisogno – per il momento – di sapere altro per calcolare, ad esempio, uno stato di funzionamento o per tracciare i diagrammi del motore.
In pratica, però, si aggiungono poi alcuni altri fattori; ad esempio, possono verificarsi valori di corrente che sono in pratica troppo elevati, oppure il calore disperso non può più essere dissipato, ecc.
All’interno del campo di funzionamento praticabile e consentito, con queste 3 costanti disponiamo di tutti i dati fondamentali di cui abbiamo bisogno. Purtroppo, di norma non è possibile misurare direttamente i 3 parametri, o comunque non in modo immediato e senza un notevole dispendio di risorse di misurazione.
Più avanti vedremo come è possibile determinarli «indirettamente» a partire da semplici misurazioni. Per il momento supponiamo di conoscere già $B$ , $R$ , $M_R$ .
È opportuno introdurre alcuni parametri caratteristici che, da un lato, siano più orientati alle esigenze pratiche e, dall’altro, facilitino la comprensione e il calcolo. Si tratta di:
- Velocità a vuoto $\omega_L$ o $n_L$
- Corrente a vuoto $I_L$
- Corrente di cortocircuito $I_K$ (con motore «soffocato» e fermo)
- Coppia di cortocircuito $M_K$ («coppia di stallo, di arresto o di ribaltamento»)
A questo proposito dobbiamo però tenere presente che – a differenza delle 3 costanti sopra menzionate – dobbiamo specificare a quale tensione valgono $\eta_L$ , $I_L$ , $I_K$ , $M_K$ ; vedremo tra poco che questi valori dipendono dalla tensione di esercizio.
Prendiamo innanzitutto l’equazione (7) e il caso $\omega = 0$ (stazionario). Allora si ha
$$U = B \cdot 0 + R \cdot I_K$$
ovvero la corrente di cortocircuito
$$I_K = \frac{U}{R} \quad (8)$$
Sostituendo $I_K$ al posto di $I$ nell’equazione (2), si ottiene la coppia di cortocircuito
$$M_K = B \cdot I_K - M_R \quad (9)$$
Poiché $M_R \ll M_K$ , in questo caso particolare è possibile trascurarlo, e si ha
$$M_K \approx B \cdot I_K \quad (10)$$
Consideriamo ora il funzionamento a vuoto: in questo caso il momento erogato è pari a zero. Dalla (2) si ottiene
$$B \cdot I_L - M_R = 0$$
ovvero la corrente a vuoto $I_L = \frac{M_R}{B}$ (11)
L'equazione (7) può essere risolta in funzione di $\omega$ e si ottiene
$$\omega = \frac{U - R \cdot I}{B} \quad (12)$$
Sostituendo il valore di $I_L$ trovato in precedenza, si ottiene la velocità a vuoto
$$\omega_L = \frac{U}{B} - \frac{R \cdot M_R}{B^2} \quad (13)$$
ovvero $n_L = \frac{30}{\pi} \left( \frac{U}{B} - \frac{R \cdot M_R}{B^2} \right)$ (14)
Se conosciamo $B$ , $R$ , $M_R$ , possiamo ora calcolare, utilizzando le equazioni (8) a (14) calcolare, per ogni tensione $U$ , i parametri $n_L$ , $I_L$ , $I_K$ , $M_K$ .
Dall’equazione (11) si evince che la corrente a vuoto diminuisce all’aumentare di $M_R$ e al diminuire di $B$. La corrente a vuoto è quindi un parametro di qualità spesso utilizzato, in quanto permette di valutare contemporaneamente due dei parametri.
Ora esaminiamo l'andamento della corrente, della potenza ecc. sull'intero campo di funzionamento; si tratta delle cosiddette curve caratteristiche. Nella tecnica professionale è consuetudine rappresentare tutti i valori in funzione della coppia erogata. In questa sede non utilizzeremo questo tipo di rappresentazione, ma riportiamo i valori in funzione del numero di giri. Per le nostre applicazioni nel modellismo, questo approccio risulta più intuitivo e pratico. Entrambe le modalità di rappresentazione sono naturalmente equivalenti ed è possibile convertirle facilmente l’una nell’altra.
Possiamo ricavare l'andamento della corrente in funzione della velocità di rotazione dall'equazione (7), risolvendo quest'ultima in $I$ :
$$I = \frac{U}{R} - \frac{B \cdot \omega}{R} \quad (15)$$
dove $\frac{U}{R} = I_K$ si ha quindi
$$I = I_K - \frac{B}{R} \cdot \omega \quad (16)$$
Questa è l’equazione di una retta:
Partendo da $I = I_K$ a $\omega = 0$, la corrente diminuisce in modo uniforme fino a raggiungere $I_L$ a $\omega_L$ (figura 2).
Otteniamo l'andamento della coppia in funzione di $\omega$ sostituendo l'equazione (15) nell'equazione (2); si ottiene
$$M = \frac{B \cdot U}{R} - \frac{B^2}{R} \omega - M_R \quad (17)$$
Da questa, utilizzando le equazioni (8) e (9), si ottiene
$$M = M_K - \frac{B^2}{R} \cdot \omega \quad (18)$$
Anche questa è un’equazione di una retta; il momento diminuisce uniformemente dal valore massimo $M_K$ con l’aumentare della velocità di rotazione fino a $M = 0$ a $\omega_L$ (figura 3).
La potenza erogata è il prodotto tra coppia e velocità. La si ottiene moltiplicando l'equazione (18) per la velocità:
$$P_{OUT} = \omega \cdot M_K - \frac{B^2}{R} \omega^2 \quad (19)$$
Questa è l’equazione di una parabola; per $\omega = 0$ e $\omega = \omega_L$ si ha $P_{OUT} = 0$ ; tra questi due valori si trova un massimo (figura 4).
Vogliamo ora sapere dove si trova il massimo e quale sia il suo valore. Si ottiene la risposta nel modo consueto azzerando la derivata rispetto a $\omega$ ; tralasceremo qui il calcolo e ci limiteremo a riportare il risultato:
$$\frac{\omega}{P_{max}} = \frac{1}{2} \frac{R \cdot M_K}{B^2} = \frac{1}{2} \omega_L \quad (20)$$
$$\text{e } P_{OUTmax} = \frac{1}{4} \frac{R \cdot M_K^2}{B^2} = \frac{1}{4} M_K \omega_L \quad (21)$$
Per noi che ci occupiamo di volo elettrico, è interessante solo l’intervallo di velocità superiore al picco di potenza, ovvero al di sopra di $\frac{1}{2} \omega_L$ .
Al di sotto di tale valore, a parità di potenza, dovremmo far passare una corrente molto più elevata; la maggior parte della potenza fornita verrebbe così «bruciata» sotto forma di calore.
È semplicemente il prodotto della tensione e della corrente; dall’equazione (17) si ottiene
$$P_{IN} = U \cdot I = U \left( I_K - \frac{B}{R} \omega \right) \quad (22)$$
Si osserva una diminuzione lineare dal valore massimo $U \cdot I_K$ allo stato di riposo a $U \cdot I_L$ a $\omega_L$ (figura 5).
Il rendimento è il rapporto tra la potenza erogata e quella immessa, ovvero
$$\eta = \frac{P_{OUT}}{P_{IN}} \quad (23)$$
Sostituendo in questa equazione le espressioni trovate in precedenza nelle equazioni (19) e (22), otteniamo
$$\eta = \frac{\omega (M_K - \frac{B^2}{R} \cdot \omega)}{U (I_K - \frac{B}{R} \cdot \omega)} \quad (24)$$
Non ha molto senso cercare di semplificare ulteriormente questa formula; sebbene sia possibile riorganizzare l’espressione in vari modi, essa rimane comunque relativamente complessa e poco chiara.
Se la calcoliamo punto per punto e la rappresentiamo in funzione di $\omega$ , otteniamo una curva come quella mostrata nella figura 6. In questo caso ci interessano soprattutto l’entità del massimo e la velocità angolare alla quale si verifica.
Otteniamo questi valori nel modo consueto dall’equazione (24) derivando rispetto a $\omega$ , ponendo a zero la derivata, ecc. Tralasciamo qui il calcolo dettagliato e ci limitiamo a considerare il risultato:
$$\frac{\omega}{\eta_{max}} = \frac{U}{B} \left( 1 - \sqrt{\frac{R \cdot M_R}{U \cdot B}} \right) \quad (25)$$
$$\text{e } \eta_{max} = \left( 1 - \sqrt{\frac{R \cdot M_R}{U \cdot B}} \right)^2 \quad (26)$$
Se sostituiamo nelle equazioni (25) e (26) le espressioni trovate in precedenza per $I_L$ e $I_K$ , otteniamo le seguenti semplici formule
$$\frac{\omega}{\eta_{max}} = \frac{U}{B} \left( 1 - \sqrt{\frac{I_L}{I_K}} \right) \quad (27)$$
$$\text{e } \eta_{max} = \left( 1 - \sqrt{\frac{I_L}{I_K}} \right)^2 \quad (28)$$
Quanto più piccolo è $I_L$ e quanto più grande è $I_K$, tanto maggiore è il rendimento massimo e tanto più si avvicina a regimi di rotazione più elevati. Tuttavia, non ha molto senso considerare solo il rendimento massimo di un motore; infatti, quanto più è elevato, tanto più si avvicina al regime di minimo, tanto più «acuto» è il picco massimo, tanto minore è la potenza erogata in quel punto e
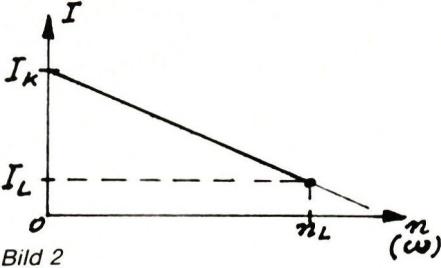
Figura 2
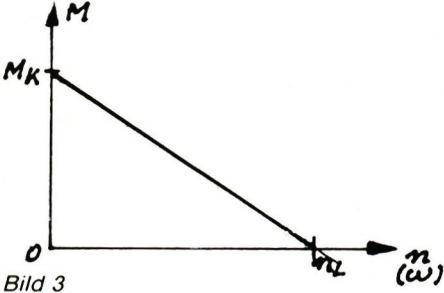
Figura 3
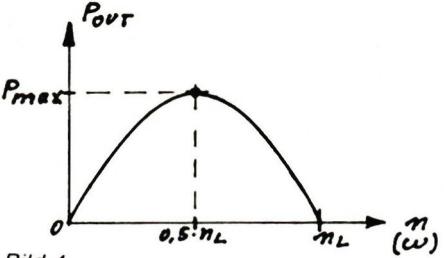
Figura 4
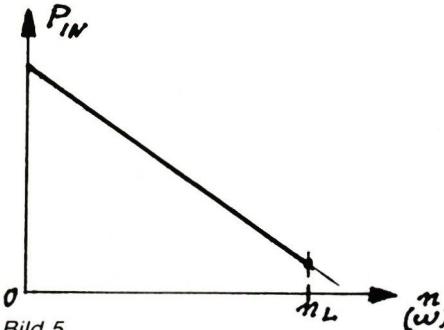
Figura 5
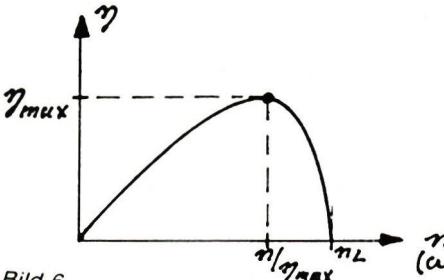
Figura 6
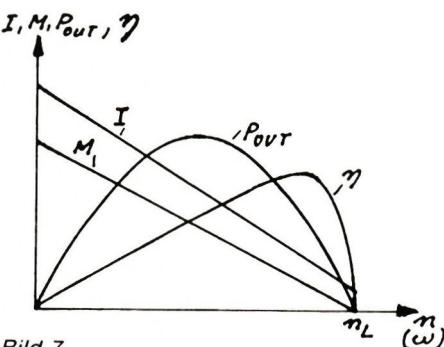
Figura 7
tanto più difficile risulta, nella pratica, mantenere il regime corrispondente. Dovremmo piuttosto orientarci all’andamento del rendimento in un intervallo pratico e significativo – compreso tra il massimo della potenza e il massimo del rendimento – e al valore che esso assume per la potenza prevista. In pratica, naturalmente, i diagrammi non vengono tracciati singolarmente, come abbiamo fatto noi, ma tutte le curve vengono riunite in un unico diagramma (figura 7). La scelta del punto di funzionamento, ovvero del numero di giri, dipende interamente dal singolo caso di applicazione; ad esempio dal tipo e dalle caratteristiche del modello, dall’elica, dall’eventuale riduttore, dal compito di volo ecc. Le formule riportate e le curve caratteristiche del motore costituiscono sempre una delle basi imprescindibili.
Abbiamo visto in precedenza che possiamo eseguire tutti i calcoli relativi al nostro motore se conosciamo i parametri B, R e MR. Dalla documentazione del produttore possiamo ricavarli solo in casi particolari. Dobbiamo quindi procurarceli autonomamente. Ciò è possibile effettuando misurazioni sul motore oppure, se disponibili, analizzando i dati e/o i diagrammi forniti dal produttore. Per il momento tralasciamo quest’ultimo aspetto; ci torneremo in seguito. Il problema è che non è possibile misurare B, R, MR con mezzi semplici, oppure lo si può fare solo in modo molto impreciso. Ad esempio, in un tipico motore elettrico per aeromodelli, R è pari solo a frazioni di ohm, un valore non più rilevabile con semplici strumenti di misura. Oppure, quale modellista dispone già di un’attrezzatura per misurare con precisione le coppie?
Dobbiamo quindi cercare di ricondurre e limitare la misurazione a grandezze facilmente misurabili; queste sono, ad esempio, tensione, corrente e velocità di rotazione. Vedremo in seguito come calcolare i nostri parametri a partire da queste grandezze. Il metodo utilizzato è poco conosciuto tra i modellisti; a torto, poiché è semplice da applicare. Non abbiamo affatto bisogno di un «vero» banco di prova; bastano un buon voltmetro e un amperometro, oltre a un tachimetro preciso. Oggigiorno questi strumenti si possono acquistare con la precisione richiesta a un prezzo relativamente contenuto; spesso sono già presenti nell’officina di modellismo. Gli strumenti di misura dovrebbero avere una precisione possibilmente del 2% o migliore; con gli strumenti digitali questo requisito è di norma facile da soddisfare. Ciononostante, nei nostri valori calcolati dobbiamo tenere conto, ad esempio, della resistenza variabile del motore, della propagazione sfavorevole degli errori in alcuni casi, dell’idealizzazione ecc., con un margine di errore dei dati calcolati di circa ±10%. Per la nostra applicazione nel modellismo aeronautico, dove l’
messa a punto finale deve comunque avvenire in pratica per altri motivi, questa precisione dei valori calcolati è sufficiente.
La configurazione di misura è illustrata nella figura 8. Come fonte di corrente, in condizioni ideali, può essere utilizzato un alimentatore con tensione di uscita regolabile e la necessaria capacità di carico di corrente. Allo stesso modo, anche se con minore praticità, è possibile utilizzare le batterie di volo disponibili; in casi estremi, l’intera misurazione può essere effettuata anche con il motore già installato nel modello.
Come si evince dalla figura 8, è importante che il voltmetro sia collegato a valle dell’amperometro, ovvero direttamente ai terminali del motore; in caso contrario, la caduta di tensione sull’amperometro potrebbe causare un errore di misura significativo, dipendente dal carico.
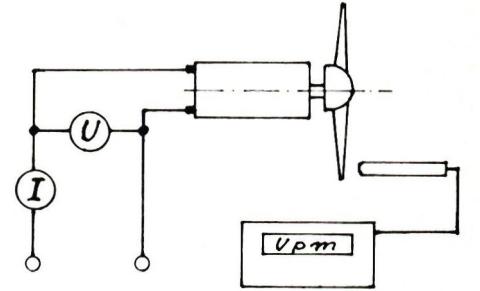
Figura 8
Supponiamo di aver collegato un carico (elica) al motore e che questo funzioni con la tensione ai morsetti U. Misuriamo ora l’assorbimento di corrente I e il numero di giri n. Non abbiamo bisogno di sapere nient’altro sul carico stesso! Indichiamo con l’indice «1» i valori di U, I, n appena misurati. A questo punto si applica naturalmente la formula (7) che abbiamo formulato in precedenza:
$$U_1 = B \cdot \omega_1 + R \cdot I_1 \quad (29)$$
Ora montiamo sul motore un’altra elica e effettuiamo nuovamente la misurazione. Otteniamo valori diversi per I e n; eventualmente anche per U. A questi valori assegniamo l’indice «2». A questo punto vale nuovamente:
$$U_2 = B \cdot \omega_2 + R \cdot I_2 \quad (30)$$
Con le equazioni (29) e (30) disponiamo ora di 2 equazioni per le 2 incognite B e R. Con un procedimento noto possiamo ricavarne le equazioni determinanti per B e R; tralasciamo qui questo breve calcolo intermedio. Il risultato è:
$$B = \frac{U_1 \cdot I_2 - U_2 \cdot I_1}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} \quad (31)$$
$$R = \frac{U_2 \cdot \omega_1 - U_1 \cdot \omega_2}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} \quad (32)$$
Per determinare MR dobbiamo ora misurare anche la corrente a vuoto IL; utilizzando la formula (11), risolvendo in funzione di MR, otteniamo:
$$M_R = B \cdot I_L \quad (33)$$
La costante del generatore B, di cui abbiamo bisogno a tal fine, l’abbiamo già trovata con l’equazione (31).
In queste misurazioni occorre tenere presente quanto segue:
- le due misurazioni dovrebbero essere effettuate a velocità di rotazione (o correnti) il più possibile distanti tra loro, affinché eventuali errori di misurazione non abbiano conseguenze significative. Ad esempio, per la prima misurazione scegliamo un'elica il più piccola possibile, in modo che la velocità di rotazione sia elevata (vicina al minimo); per la seconda misurazione scegliamo poi un'elica grande, che ci dia una velocità di rotazione, ad esempio, vicina alla metà della velocità di rotazione al minimo.
- Attenzione: è possibile che il motore non possa funzionare al minimo alla sua tensione nominale, poiché altrimenti l’indotto «andrebbe in pezzi». Se necessario, ridurre quindi la tensione di esercizio durante le misurazioni ad alta velocità.
- Naturalmente possiamo effettuare più di due misurazioni; ad esempio, utilizzando alcune delle eliche disponibili. I valori così calcolati presenteranno una dispersione a causa degli inevitabili errori di misurazione; potremo quindi prendere il valore medio. Qualora si verificassero differenze superiori a circa $\pm 10\%$ , è probabile che si tratti di un errore di misurazione o di calcolo. Confrontando i singoli termini, calcolando valori ausiliari (ad es. $I_K$ , $M_K$ ), e tracciando i punti di misura nei diagrammi (a tensione costante, i punti devono allinearsi alle curve descritte), è possibile trarre conclusioni sul valore presumibilmente errato.
- Nelle formule sopra riportate occorre inserire $\omega$ ; otteniamo $\omega$ dalla velocità misurata $n$ moltiplicandola per 0,1047, cfr. anche l’equazione (4).
Dopo aver appreso il metodo per determinare i parametri a partire dalle misurazioni, è in realtà già chiaro come procedere nel caso in cui non si effettuino misurazioni, ma si desideri utilizzare i diagrammi forniti dal produttore. Dai grafici possiamo ricavare immediatamente $I$ e $n$ per due punti molto distanti tra loro, nonché il regime di minimo. La tensione a cui si riferisce il grafico è sempre indicata su di esso. È particolarmente semplice se scegliamo subito il regime di minimo come uno dei due punti. Tuttavia, è sempre preferibile effettuare una misurazione propria e precisa, poiché questa è valida per l’esemplare di motore in questione, mentre il diagramma, di norma, riporta solo valori tipici dai quali il motore in esame può discostarsi nell’ambito della dispersione di produzione.
Motore: Mabuchi 550 Misura
1: elica 6"×4";
$U_1 = 6,0\text{ V}$ ; $I_1 = 3,8\text{ A}$ ; $n_1 = 8050\text{ giri/min}$
Misura 2: elica 9"×4";
$U_2 = 6,0\text{ V}$ ; $I_2 = 7,8\text{ A}$ ; $n_2 = 6950\text{ giri/min}$
Innanzitutto, $
\omega_1 = 0,1047 \cdot 8050 = 843\text{ sec}^{-1}$ ;
$\omega_2 = 0,1047 \cdot 6950 = 728\text{ sec}^{-1}$ .
Ne consegue che
$$B = \frac{U_1 \cdot I_2 - U_2 \cdot I_1}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} = \frac{6 \cdot 7,8 - 6 \cdot 3,8}{7,8 \cdot 843 - 3,8 \cdot 728} = 0,0063\text{ Nm/A}.$$
e
$$R = \frac{U_2 \cdot \omega_1 - U_1 \cdot \omega_2}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} = \frac{6 \cdot 843 - 6 \cdot 728}{7,8 \cdot 843 - 3,8 \cdot 728} = 0,18\Omega.$$
È stato inoltre misurato
$$I_L = 0,7\text{ A a } 6,0\text{ V};$$
$$\text{quindi } M_R = B \cdot I_L = 0,0063 \cdot 0,7 = 0,0044\text{ Nm}.$$
A $U = 6\text{ V}$ si ottiene inoltre
$$I_K = \frac{U}{R} = \frac{6}{0,18} = 33,3\text{ A};$$
$$M_K = B \cdot I_K - M_R = 0,0063 \cdot 33,3 - 0,0044 = 0,205\text{ Nm}$$
$$\text{e } \eta_{max} = \left(1 - \sqrt{\frac{I_L}{I_K}}\right)^2 = \left(1 - \sqrt{\frac{0,7}{33,3}}\right)^2 = 0,73\text{ (73\%)}$$
con
$$\omega_{\eta_{max}} = \frac{U}{B} \left(1 - \sqrt{\frac{I_L}{I_K}}\right) = \frac{6}{0,0063} \left(1 - \sqrt{\frac{0,7}{33,3}}\right) = 819\text{ sec}^{-1}$$
$$= \frac{30}{n} \cdot 819 = 7,820\text{ giri/min}$$
Velocità a vuoto
$$\omega_L = \frac{U}{B} - \frac{R \cdot M_R}{B^2} = \frac{6}{0,0063} - \frac{0,18 \cdot 0,0044}{0,0063^2} = 952\text{ sec}^{-1}; \quad n_L = 9,094\text{ giri/min}$$
L'intervallo di velocità per le nostre applicazioni si colloca quindi approssimativamente tra 5000 e 7500 giri/min (a 6 volt!).
Con i valori trovati per $B$, $R$ e $M_R$ possiamo fare molto di più che limitarci a farci un’idea delle caratteristiche del motore nel caso specifico.
I motori elettrici sono azionamenti molto «flessibili» che – almeno per brevi periodi – consentono un sovraccarico considerevole. Pertanto, è spesso interessante sapere cosa succede, ad esempio, quando si aumenta la tensione di esercizio. Con le formule riportate qui, ciò non rappresenta alcun problema. I parametri del motore $B$ , $R$ , $M_R$ sono noti grazie alle misurazioni e ai calcoli; basta inserire nelle formule la nuova tensione $U$ per ottenere tutti i dati di interesse. Inoltre, possiamo naturalmente tracciare anche le curve caratteristiche complete per la nuova tensione.
Se conosciamo per esperienza la potenza massima dissipata (potenza in ingresso $P_{IN}$ – potenza in uscita $P_{OUT}$ ) che è ammessa per il nostro motore in una determinata configurazione di installazione, possiamo determinare dal nuovo diagramma delle curve caratteristiche il numero di giri con cui il motore deve funzionare almeno con la tensione aumentata, affinché la potenza dissipata (rimasta invariata) non venga superata.
Determinando i parametri, abbiamo in un certo senso «calibrato» il nostro motore. In questo modo possiamo ora, ad esempio, misurare con l’aiuto dell’equazione (2) la coppia motrice necessaria di un’elica a un determinato numero di giri. A tal fine ci basta misurare la corrente assorbita dal motore! Inserendo il valore misurato $I$ e i dati noti $B$ , $M_R$ nell'equazione (2), otteniamo la coppia erogata dal motore.
Se misuriamo contemporaneamente anche il numero di giri, possiamo determinare anche la potenza assorbita dall’elica:
$$\text{Si ha } P_{Prop} = P_{OUT} = M \cdot \omega \quad (34)$$
##### Esempio:
Motore, parametri del motore come nell’esempio precedente;
elica TF Nylon 8"×4"; valori misurati
: $U = 8\text{ V}$ ; $I = 9,2\text{ A}$ ; $n = 8850\text{ giri/min}$
Si ha
$$\omega = 0,1047 \cdot 8850 = 927\text{ sec}^{-1}$$
$$M = B \cdot I - M_R = 0,0063 \cdot 9,2 - 0,0044 = 0,053\text{ Nm}$$
$$P_{OUT} = M \cdot \omega = 0,053 \cdot 927 = 49,1\text{ W}$$
$$\text{d'altra parte } P_{IN} = U \cdot I = 8 \cdot 9,2 = 73,6\text{ W}$$
quindi, nel punto di funzionamento
$$\eta = \frac{P_{OUT}}{P_{IN}} = \frac{49,1}{73,6} = 0,67$$
In questo modo possiamo ricavare dati preziosi sul nostro sistema di propulsione. Tuttavia, tali possibilità vanno qui solo accennate, poiché un approfondimento richiederebbe anche elementi relativi al calcolo dell’elica, la cui illustrazione esulerebbe dall’ambito del presente documento.
Partendo dai principi fondamentali, viene elaborato un metodo che consente di ricavare, tramite semplici misurazioni, i dati fondamentali dei comuni motori elettrici per aeromodelli.
Grazie a questi valori è possibile calcolare le curve caratteristiche, i dati di riferimento ecc. del motore, ottenendo così una conoscenza completa delle sue proprietà. Con i dati del motore è poi anche possibile, mediante semplici misurazioni, trarre conclusioni sui carichi azionati dal motore stesso.
Questa relazione è stata tenuta dall’ingegnere diplomato Helmut Schenk in occasione del 3° Simposio svizzero sull’aviazione elettrica del 1983 presso il Technorama di Winterthur.


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
LA STORIA DEL PC-21
Emil Giezendanner
GEMELLAGGIO
Wolfgang Voeller
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
Novità su Leomotion.com

Novità da HEBU

DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
ACROBAZIE RC PRESSO IL CAMPO DI VOLO PER MODELLINI DELLA MG BREITENBACH, ERLEN
Oliver Jerike