
Sei un po’ lento a capire?
Cablaggio dei modelli con più motori
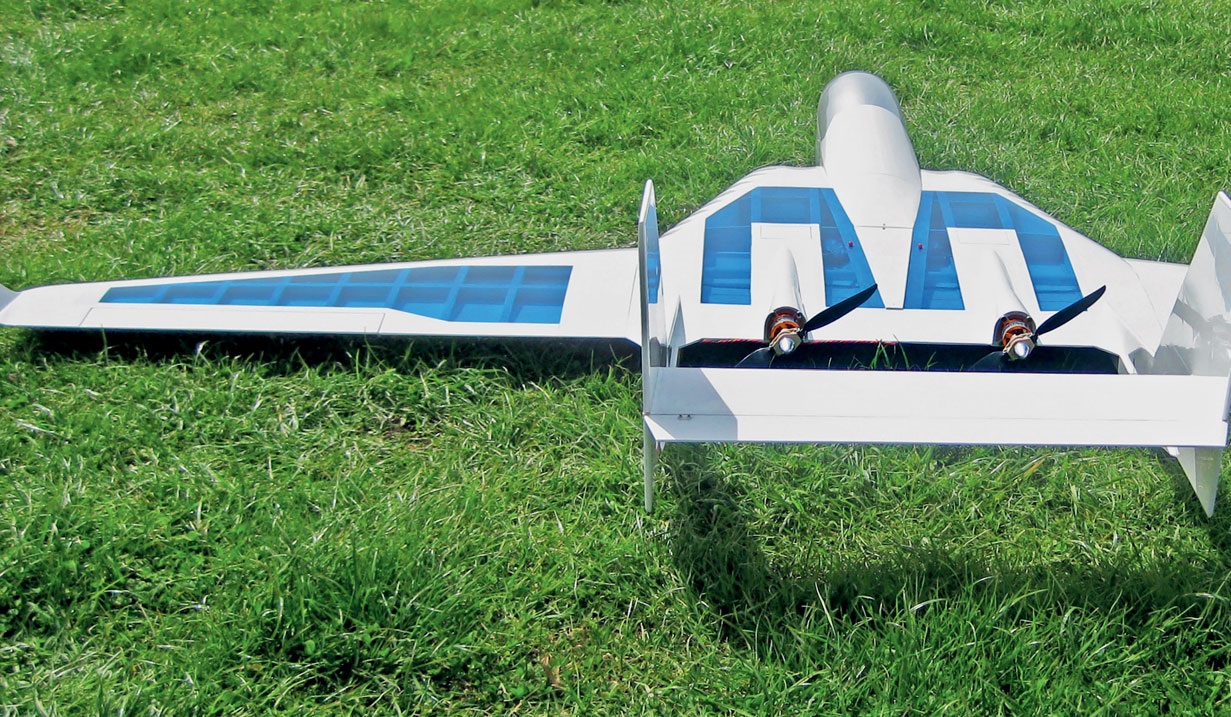
Di solito è tutto chiaro: il motore proprio davanti, poi il regolatore di velocità (ESC) e la batteria più indietro. Nei modelli tradizionali questa «disposizione degli spazi» è adeguata e quindi, nella maggior parte dei casi, lo è anche la lunghezza predefinita dei cavi. Ma cosa fare se un modello ha un aspetto completamente diverso, magari perché ha più motori o perché la batteria deve essere posizionata altrove per motivi legati al baricentro? In quasi tutti questi casi è necessario almeno allungare i cavi.
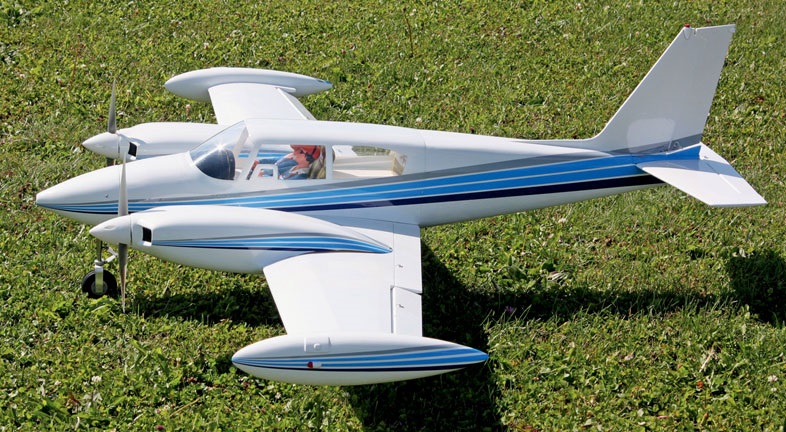
Ora inizia il percorso delle imbarazzanti incertezze: che effetto ha un cavo così allungato? Assorbe forse molta potenza? Compromette le funzioni di controllo remoto? È irrilevante se i cavi vengono allungati prima o dopo il regolatore di velocità? Negli aerei multimotore, prima o poi ci si chiede se sia necessario acquistare un
ESC. E se si tratta di regolatori BEC: è possibile combinare senza problemi le parti di alimentazione integrate? Bene, procediamo con ordine.
La batteria fornisce una tensione continua. Con questa si possono far brillare fili e
, ma i motori, nel migliore dei casi, si muovono solo di un piccolo scatto. Per mantenerli in funzione in modo continuo, è necessario un cambio di polarità tempestivo (commutazione). Questo è uno dei numerosi compiti del controller. E poiché nel
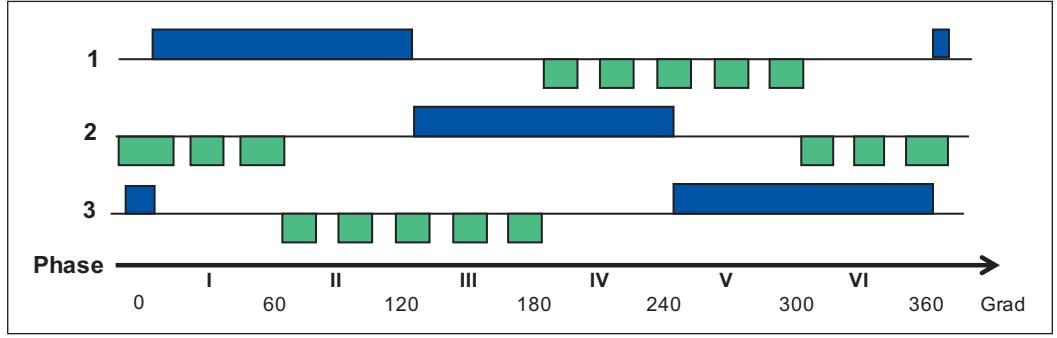
modellismo si utilizzino oggi quasi esclusivamente motori a controllo trifase, la tensione continua della batteria deve prima essere convertita in impulsi a campo rotante. Ciò significa che la tensione di ingresso fornita tramite i cavi positivo/negativo viene distribuita su tre cavi all’uscita dell’ESC.
Ciò non significa affatto che i tre fili, ora presenti, siano costantemente alimentati solo con due terzi dell’intensità di corrente fornita. Piuttosto, anche sul lato di uscita ci sono sempre e solo due cavi che trasportano rispettivamente il positivo e il negativo, ma in modo alternato nel tempo. La frequenza di queste commutazioni, nelle nostre applicazioni di modellismo, rimane comunque entro un intervallo molto contenuto. Un motore a 2 poli, a 12.000 giri al minuto (giri/min), compie appena 200 cicli di commutazione. Tuttavia, poiché i motori non devono funzionare sempre a «pieno gas», i pacchetti di tensione alternati vengono interrotti da pause più o meno lunghe. In questo caso si parla di modulazione di larghezza di impulso (PWM). Il rapporto impulso/pausa produce l’effetto di una variazione della tensione (regolazione della velocità). Ciò avviene molto più rapidamente rispetto alla commutazione, solitamente a 8 kilohertz (kHz). I motori a bassa induttanza richiedono addirittura 16 o 32 kHz,
per poter funzionare in modo efficiente a velocità ridotta.
Il problema delle armoniche: sia la commutazione che il PWM comportano tuttavia un'attivazione o una commutazione improvvisa della tensione. Ciò genera armoniche che possono raggiungere un multiplo della frequenza fondamentale, entrando così nella sfera delle onde radio. Ai tempi in cui gli impianti RC operavano ancora nella banda delle onde corte (27, 35 o 40 MHz), ciò poteva costituire una fonte di interferenze. Nell’era degli impianti a 2,4 GHz, il problema si è notevolmente attenuato
. Tuttavia, si raccomanda comunque di far passare tutti e tre i fili tra l’ESC e il motore vicini tra loro, in modo che i campi magnetici generati si annullino a vicenda. Il modo più semplice per ottenere questo risultato è intrecciarli leggermente (!) tra loro. Tuttavia, anche in questo caso non bisogna aspettarsi miracoli. Se la lunghezza del cavo tra il regolatore e il motore è eccessiva, le informazioni di commutazione possono «diventare confuse». Pertanto, anche in questo caso non si dovrebbero superare lunghezze dei cavi di circa 70 cm. Dal punto di vista energetico, è assurdo che alcuni
regolatori siano dotati, sul lato di uscita, di cavi più sottili rispetto a quelli presenti sull’ingresso (della batteria). Infatti, come già accennato, la corrente sui cavi diretti al motore non è affatto inferiore, ma può addirittura aumentare a «accelerazione parziale», poiché si aggiunge una corrente di rotazione libera generata dal PWM. Le perdite (Pv) sui cavi aumentano però in modo quadratico con l’intensità di corrente istantanea (I), per cui non ha senso aumentare ulteriormente la resistenza (R) utilizzando cavi più sottili (Pv = I² * R). È vero che la corrente media nel tempo è inferiore (poiché uno dei tre cavi viene ripetutamente
(quando si «spegne»), ma questo non è determinante in questo contesto. Ciò avrebbe senso se la densità di corrente nei cavi raggiungesse valori così elevati da far temere la fusione dell’isolamento. Ma nel volo elettrico siamo ancora ben lontani da questa eventualità. Solo per completezza va ricordato che il filo privo di corrente in quel momento non è del tutto privo di funzione, poiché attraverso di esso viene trasmesso il segnale necessario alla commutazione, che indica all’ESC la posizione del rotore e quindi il momento esatto della commutazione. Dal punto di vista energetico, tuttavia, questa trasmissione di segnale non ha alcuna rilevanza.
È quindi ormai chiaro che la prolunga del cavo tra l’ESC e il motore brushless non deve essere realizzata con la tecnica del filo sottile, volta a ridurre il peso, tanto più che su questo lato sono necessari tre cavi anziché due. Il potenziale di disturbo generato dalle armoniche viene in linea di principio filtrato dai moderni ricevitori a 2,4 GHz, ma in casi estremi possono verificarsi interferenze su altri componenti dell’impianto di bordo. Pertanto, i cavi del motore non dovrebbero
lunghi in parallelo e, soprattutto, non devono mai trovarsi nello stesso fascio cavi dei cavi di collegamento RC.
A quanto pare, quindi, tutto depone a favore di un’estensione – se necessaria – del fascio di cavi tra la batteria e l’ESC. Tuttavia, come sempre quando si profila una soluzione troppo semplice, la fisica ama rovinarci i piani all’ultimo momento. Ciò è dovuto, in questo caso, al fatto che la tensione sul cavo della batteria non è più una tensione continua pura, poiché, a causa delle attività di «hacking» del regolatore di velocità menzionate in precedenza, ad essa si sovrappone una tensione alternata. Si tratta di picchi di tensione che non piacciono particolarmente all’elettronica. Filtrarli
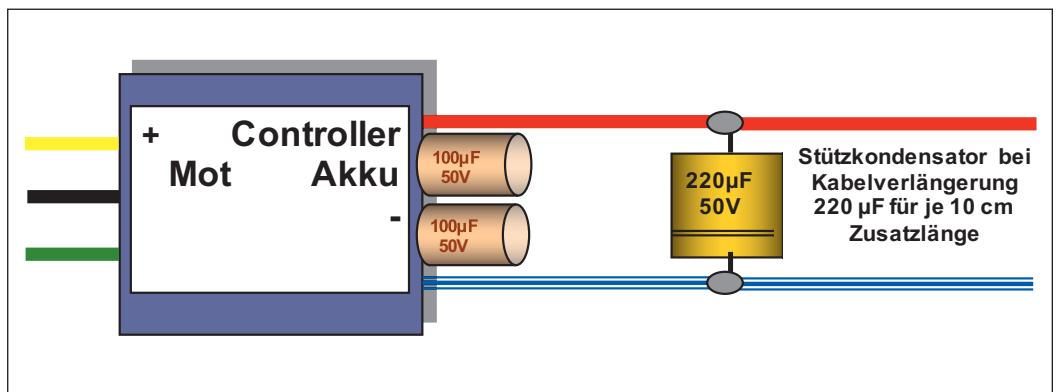
è principalmente compito della batteria, che, tra l’altro, funge anche da condensatore di dimensioni apparentemente notevoli. Poiché il suo collegamento tramite cavi più o meno lunghi e connettori non sempre ottimali è fonte di incertezze, ogni regolatore di velocità è dotato, sul lato di ingresso, di condensatori che alleggeriscono il carico in corrente alternata sulla batteria. Se, a causa di cavi della batteria lunghi, questa ripartizione del carico diventa sempre più sbilanciata a sfavore di questi condensatori, questi ultimi possono andare in sovraccarico. Pertanto, in caso di cavi più lunghi, è necessario alleggerirne il carico utilizzando condensatori di supporto in parallelo. È opportuno saldare i condensatori aggiuntivi direttamente nel punto di prolungamento, dove è comunque necessario effettuare una saldatura. Si raccomandano circa 220 µF ogni 10 centimetri di prolungamento. Spesso si consiglia di assicurarsi di utilizzare i cosiddetti condensatori elettrolitici resistenti alla commutazione (con basso valore ESR). Per il singolo acquirente privato, tuttavia, potrebbe non essere del tutto semplice reperire le schede tecniche corrispondenti. Ecco quindi un consiglio: due condensatori più piccoli in parallelo sono spesso preferibili a uno solo di grandi dimensioni (2 × 220 µF invece di 470 µF). Anche i comuni regolatori di velocità sono equipaggiati in questo modo. Va da sé che i condensatori debbano avere la classe di tensione corretta.
In caso di prolungamento del collegamento della batteria, anche negli aeromodelli multimotore è possibile posizionare l’ESC direttamente in prossimità del motore, il che di solito migliora anche le condizioni di raffreddamento.
I regolatori di velocità sono spesso più costosi dei motori a cui sono collegati. Per questo motivo, nei sistemi multimotore ci si chiede spesso se un regolatore non possa «alimentare» più motori contemporaneamente. Sì, può farlo, a patto che...! Nel caso dei motori brushless, tuttavia, funziona solo il collegamento in parallelo. Il maggiore fabbisogno di corrente del sistema multiplo rappresenta in questo caso il problema minore, a condizione, naturalmente, che l’ESC sia in grado di sopportare la corrente totale (più un piccolo margine di sicurezza). La sfida è rappresentata dal cavo di comando, ovvero quel filo tra i tre che trasmette proprio le informazioni di commutazione. In questo caso, tutti i motori devono fornire lo stesso segnale contemporaneamente. Ne consegue inevitabilmente che tutti i motori girano in modo assolutamente sincrono… oppure non girano affatto. Affinché funzionino in sincronia in modo ragionevolmente efficiente, tutti dovrebbero avere il più possibile esattamente la stessa velocità specifica (k_v o n_spec) (credere è bene, misurare è meglio!) ed essere naturalmente caricati con eliche delle stesse dimensioni. Anche in un velivolo a tre motori (Ju 52) questo principio ha funzionato alla perfezione.
La maggior parte degli ESC disponibili in commercio, nell’ambito di utilizzo comune per batterie LiPo da 2s a 6s, dispone di un alimentatore integrato per il ricevitore, noto con l’acronimo BEC (Battery Eliminator Circuit). Esso fornisce una tensione costante di circa 5 V (a volte sono regolabili anche valori più elevati fino a 8,5 V) per il funzionamento del sistema di ricezione. Chi è disposto a spendere un po’ di più può trovare anche regolatori dotati di HV-BEC, utilizzabili con batterie fino a 12s. La dottrina comune in questo caso recita: utilizzare solo un BEC e disattivare l’altro scollegando il cavo positivo! In questo modo si sprecano risorse. Non è quindi sbagliato utilizzare entrambi i sistemi, disaccoppiando i cavi positivi tramite diodi Schottky inseriti nel circuito, poiché in questo modo la corrente non può fluire da un lato all’altro. Purtroppo, però, anche questa soluzione non è del tutto corretta, poiché i servomotori non solo consumano corrente, ma, in determinate condizioni, la generano anche. Tali impulsi di corrente di ritorno, che a causa dell’effetto valvola dei diodi non riescono più a defluire, possono indurre i ricevitori RC controllati da processore ad avviarsi e a riavviarsi, il che, poiché avviene durante il volo,
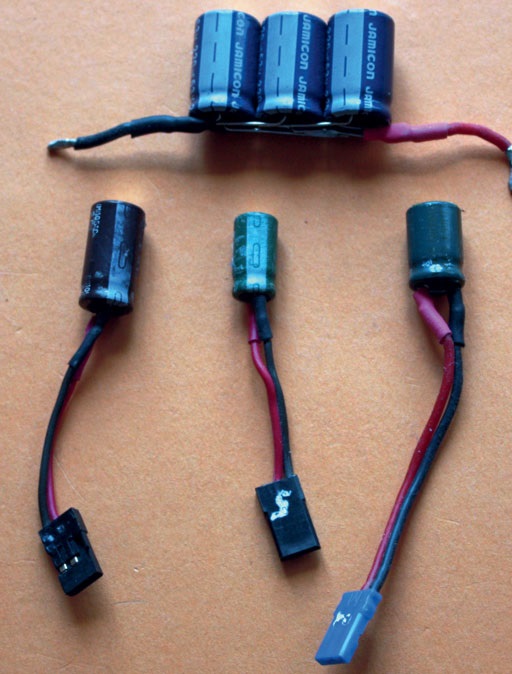
non è soggetto all'imposta sui divertimenti. Ma niente paura, anche in questo caso «un condensatore da 2 a 3 volte 220 µF fino a 470 µF/10 V risolve il problema».
E, per una volta, vale la regola: più ce n’è, meglio è!
Del resto, i condensatori di buffer nel circuito del ricevitore hanno già dato spesso prova della loro efficacia anche in relazione ad altre fonti di disturbo.
È audace, ma non affatto azzardato, collegare semplicemente a diretto entrambi i poli positivi del BEC. Requisito: entrambi i sistemi devono essere accesi e spenti contemporaneamente e fornire
con una precisione di circa 10 millivolt (mV) (ad es. 5,42 e 5,43 V) la stessa tensione, cosa che non è insolita nelle serie moderne. Un
condensatore aggiuntivo non guasta nemmeno in questo caso.
Testo e immagini:
Ludwig Retzbach


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
GEMELLAGGIO
Wolfgang Voeller
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
 Matthias Bosshard

FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
Matthias Bosshard
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
LA STORIA DEL PC-21
Emil Giezendanner
COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

Novità da HEBU

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
Novità su Leomotion.com

RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
SWISS FREESTYLE CHALLENGE, DA 0 A 100 IN 9 MESI!
 René Koblet