
Warum überhitzen Modellflugregler?
Die Ströme und Spannungen im Elektromodellflug werden immer höher. Die Leistungsdichte der LiPo-Technologie hat das Problem von überhitzten Reglern akzentuiert.
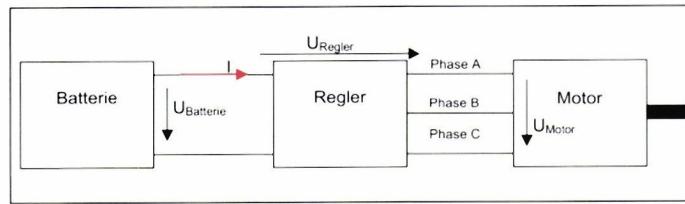
Nachfolgend wollen wir auf die elektrotechnische Funktionsweise von Brushless-Motoren und heutiger Regler eingehen, Ursachen für Verlustleistung am Regler aufzeigen und Empfehlungen abgeben, um thermische Überlast zu vermeiden.
Wicklungen eines elektrischen Motors sind aus elektrotechnischer Sicht Spulen bzw. ein induktiver Widerstand. In einer Spule kann der Strom nicht
nungsspitzen, deren Höhe steigt mit der Induktivität der Spule und der Stromstärke, mit der sie aufgeladen worden ist. Diese Spitzen können Schäden durch Überspannung verursachen. Mit Gleichstrom betriebene Spulen werden daher oft durch eine Freilaufdiode (Schottky-Diode) geschützt, die beim Abschalten des Stromkreises dem weiterfliessenden Strom durch eine zur Spule antiparallel geschaltete Diode, das Freilaufen ermöglicht und die gespeicherte magnetische Energie aufbraucht, die Spannungsspitze wird damit vermindert.
sprunghaft ändern. Wird an einer Spule plötzlich eine Gleichspannung eingeschaltet, folgt ein asymptotischer Anstieg des Stromes (e-Funktionskurve). Wird die Spannung plötzlich abgeschaltet, so fliesst der Strom noch weiter und erzeugt eine Gegenspannung.
Ein plötzliches Abschalten des Spulenstroms führt zu Span-
Wird eine Spule an Wechselspannung betrieben, so eilt der Strom der Spannung stets 90° hinterher. Fliesst ein Strom durch eine Spule (Wicklung), wird ein Magnetfeld erzeugt.
Ein brushless bzw. Bürstenloser, oder elektronisch kommutierter, Motor ist eine Mischform aus
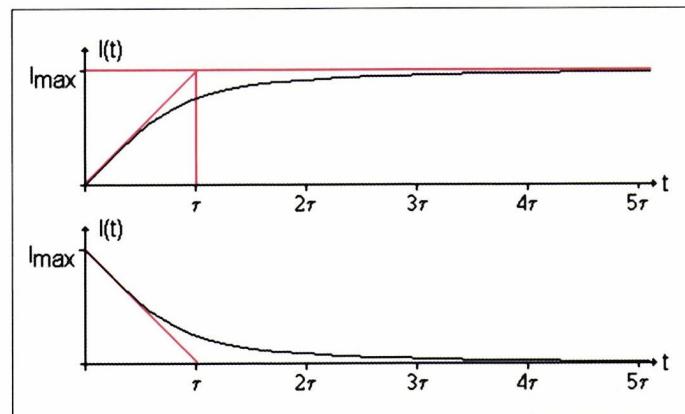
Stromverlauf in einer Spule beim Ein- (oben) bzw. Ausschalten (unten) der Gleichspannung.
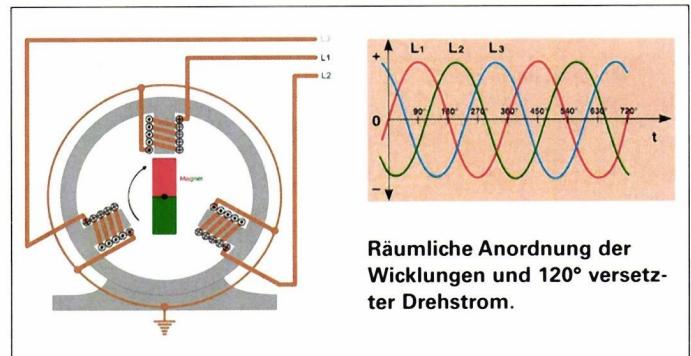
Räumliche Anordnung der Wicklungen und 120° versetzter Drehstrom.
Drehstrom-Synchro-Motor und Gleichstrommotor. Betrachten wir den einfachsten Fall eines bürstenlosen Motors: der Stator besitzt drei räumlich um 120° versetzte Wicklungen (Spulen) und der Rotor hat einen zweipoligen Permanentmagneten. Der Strom durch die Wicklung erzeugt ein Magnetfeld. Werden die drei Wicklungen des Motors mit je einem sinusförmigen Strom angesteuert, welcher zeitlich um 120° versetzt ist (Drehstrom genannt), wird ein drehendes Magnetfeld erzeugt. Dieses drehende Magnetfeld zieht nun den Permanentmagneten des Stators hinter sich her – der Motor beginnt sich zu drehen.
Daraus erkennt man bereits ein Grundproblem des Brushless-Motors: das drehende Magnetfeld des Stators und die Drehzahl des Rotors müssen stets gleich schnell sein – eben synchron – sonst bleibt der Motor stehen oder läuft gar nicht an.
Um später die Funktionsweise eines Reglers im Teillastbereich besser zu verstehen, müssen wir an dieser Stelle kurz auf die
Pulsweitenmodulation eingehen. Bei der Pulsweitenmodulation (engl. Pulse Width Modulation, abgekürzt PWM) wird die Aus- und Einschaltzeit eines Rechtecksignals bei fester Grundfrequenz variiert, wodurch unterschiedliche mittlere Spannungen ( $U_m$ ) resultieren.
Wie leicht zu erkennen ist, gilt für den Mittelwert der Spannung:
$$U_m = U_{aus} + (U_{ein} - U_{aus}) \cdot \frac{t_{ein}}{t_{ein} + t_{aus}}$$
Das kann man sich wie einen Lichtschalter vorstellen, welchen man sehr schnell ein- und ausschaltet: Ist die Ausschaltzeit grösser als die Einschaltzeit, erscheint das Licht im Durchschnitt ( $U_m$ ) dunkler, ist aber die Einschaltzeit grösser als die Ausschaltzeit, erscheint das Licht im Durchschnitt heller (So funktionieren übrigens verlustarme Dimmer).
Der grosse Vorteil von PWM für Motoransteuerungen ist der gute Wirkungsgrad bzw. die geringe Verlustleistung. Die verwendete Frequenz liegt meist im Bereich von einigen 10 kHz.
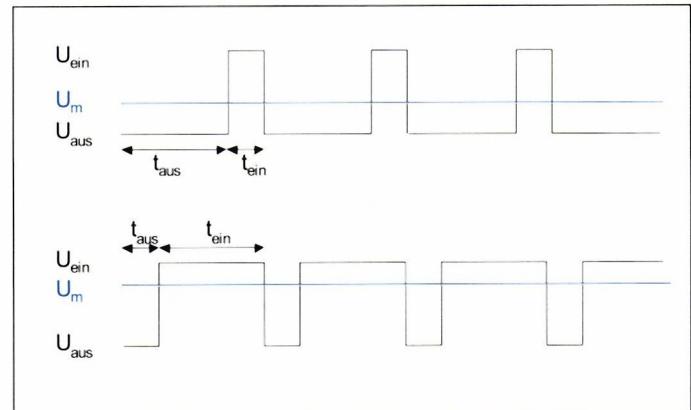
Unterschiedliche Pulsweiten bei gleicher Frequenz erzeugen unterschiedliche Mittelwerte der Spannung.
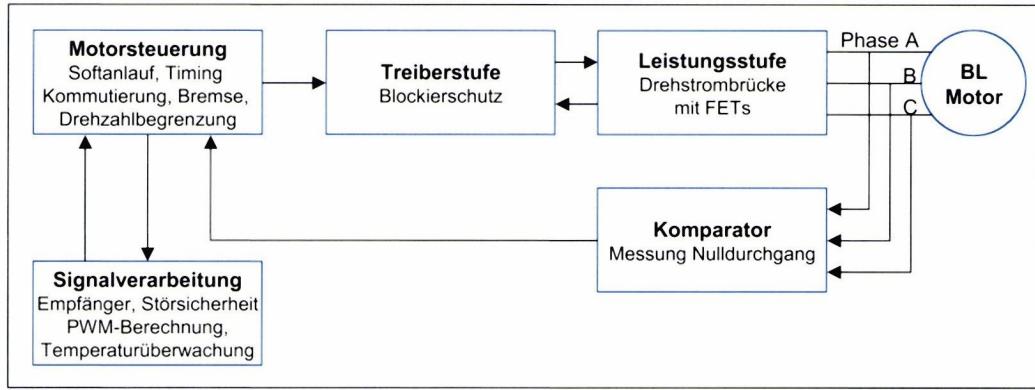
Blockschaltbild eines Brushless-Reglers.
Bevor wir genauer auf den Regler eingehen, müssen wir kurz die Funktionsweise eines FETs (Feld-Effekt-Transistor) erläutern. Das Prinzip des FETs ist bereits seit den 20er-Jahren bekannt, konnte aber erst mit der Beherrschung der Silizium-Technologie umgesetzt werden.
Ein FET hat drei Anschlüsse: Zuleitung (Source), Ableitung (Drain) und die Steuerleitung (Gate). Durch ein elektrisches Feld, welches durch eine kleine Steuerspannung zwischen Gate und Source hervorgerufen wird, lässt sich die Leitfähigkeit (Widerstand) zwischen Source und Drain beinahe leistungslos beeinflussen.
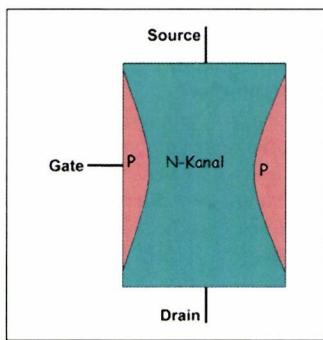
Für unsere Anwendung im Regler verwenden wir den FET wie ein Schalter: Voll leitend (Schalter geschlossen) oder voll sperrend (Schalter offen).
Wie wir vorhin gesehen haben, will der Brushless-Motor von einer Drehstrom-Sinus-Spannungsquelle angetrieben werden. Im Modellbau steht uns aber ein Akku (Gleichspannungsquelle) zur Verfügung. So muss der Regler also eine Spannung erzeugen, welche dem Sinusverlauf angenähert wird. Dies wird durch eine Halb-Brücke (= $\frac{1}{2}$ Drehstrombrücke), bestehend aus zwei FETs (Feld-Effekt-Transistor) erzielt.
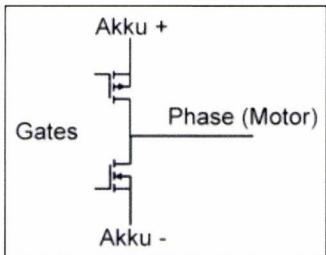
Prinzip Drehstrom-Brücke einer Motorphase.
Jeder Anschluss des Motors kann so direkt mit dem Pluspol (A+) oder dem Minuspol (A-) des Akkus oder auch offen sein (beide FETs voll sperrend).
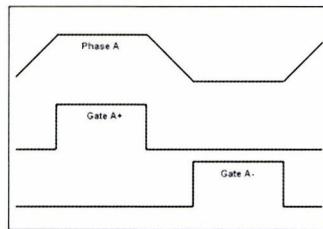
Phase A mit zugehörigen Steuerspannungen (Gate A+ und A-) der FETs.
Für die drei Phasen A, B und C des Motors wird je eine solche Halb-Brücke benötigt. Durch gezielte Ansteuerung der insgesamt sechs FETs kann approximativ ein Drehstrom erzeugt werden. Die drei Phasen sind zeitlich um 120° verschoben.
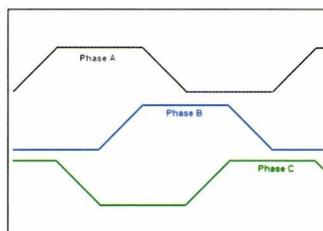
Angenäherter (Sinus-) Drehstrom.
Man erkennt die beiden Zustände Phase an Pluspol und Minuspol deutlich. Dazwischen ist die Phase für jeweils ein Sechstel Motorumdrehung (60°) offen. In diesen Zeitabschnitten ist die Spannung nicht konstant die halbe Akkuspannung, wie man erwarten könnte, sondern steigt bzw. fällt. Das kommt daher, weil sich der Rotor dreht und in der offenen Wicklung eine Spannung induziert. Diese Tatsache macht man sich zu Nutze und baut den Regelkreis darauf. Wenn der Rotor synchron zum Drehfeld läuft, dann wird die
halbe Akkuspannung etwa in der Mitte des Kommutierungszustandes nach 30° erreicht. Ist er zu schnell, erreicht er die halbe Akkuspannung früher bzw. wenn er zu langsam ist später. Man muss also die Zeitpunkte des Nulldurchgangs messen und kann dann sagen, ob das Drehfeld synchron mit dem Motor läuft und ggf. entsprechend korrigieren. Das ist das Prinzip der «sensorless» Regelung, also ohne spezielle Sensoren, die Auskunft über die Rotorposition geben.
Bei der Messung des Nulldurchgangs durch den Komparator setzt nun das Prinzip des Timings an. In der Praxis muss der Nulldurchgang für einen stabilen Motorlauf ein wenig später als 30° nach Kommutierungswechsel erfolgen, beispielsweise 35°. Diese Verzögerung (35°–30°=5°) wird gemeinhin Timing genannt. Den besten Wirkungsgrad hat der Motor bei einem Timing, das nahezu null ist. Bei manchen Reglerexemplaren funktioniert die Regelung nicht gut genug, um diesen Zustand mit jedem Motor zu erreichen. Dann muss man ein größeres Timing benutzen.
In der Praxis haben sich 5° für eine Vielzahl unterschiedlicher Motoren bewährt. Die 5° gelten jedoch nur bei sinusförmiger Flussverteilung im Motor und relativ geringer Belastung. Hacker, Kontronik-Innenläufer und Lehner Motoren sind Sinus-Motoren, die in der Praxis stärker belastet werden und daher mit anderen Timings optimaler arbeiten.
Nun, das war doch einfach? Jetzt wird es aber etwas komplexer.
Da der Motor bei gleicher Akkuspannung für den Teillastbetrieb nun weniger Strom abkriegen soll, machen wir uns nun das Prinzip der Pulsweitenmodulation (PWM) zu Nutze. Wir «zerhacken» einfach die Steuerspannung der FETs, wodurch die Motorphase im Mittel weniger Strom erhält.
So erhalten wir eine zerhackte Motorphase, welche aber weiterhin der angenäherten Sinusform folgt. Durch die Pulsweitenmodulation sinkt der Mittelwert der Spannung (Phasem A) und somit der Strom bzw. Drehzahl.
Pulsweitenmodulierte Drehstrom-Brücke mit Mittelwert (Phasem A).
Am Regler stehen Spannungen an und fliessen Ströme. Wo Spannung und Ströme gleichzeitig auftreten, wird elektrische Leistung (= Spannung×Strom) in Wärme umgesetzt. Der Regler kann nur eine gewisse Leistung in Form von Wärme an seine Umgebung abgeben. Wird dieses Mass überschritten, erwärmt sich der Regler immer weiter, bis er sich wegen Überhitzung selbst abschaltet (thermischer Überlastschutz) oder verbrennt (kein thermischer Überlastschutz).
Nachfolgend werden Gründe für Verlustleistungen im Regler aufgezeigt und wie man diesen entgegenwirken kann:
Allgemein muss darauf geachtet werden, dass der Regler
- sich in «Zugluft» befindet, damit die anfallende Wärme effizient abgeleitet wird.
- bezüglich Strom und Anzahl Zellen korrekt ausgelegt ist.
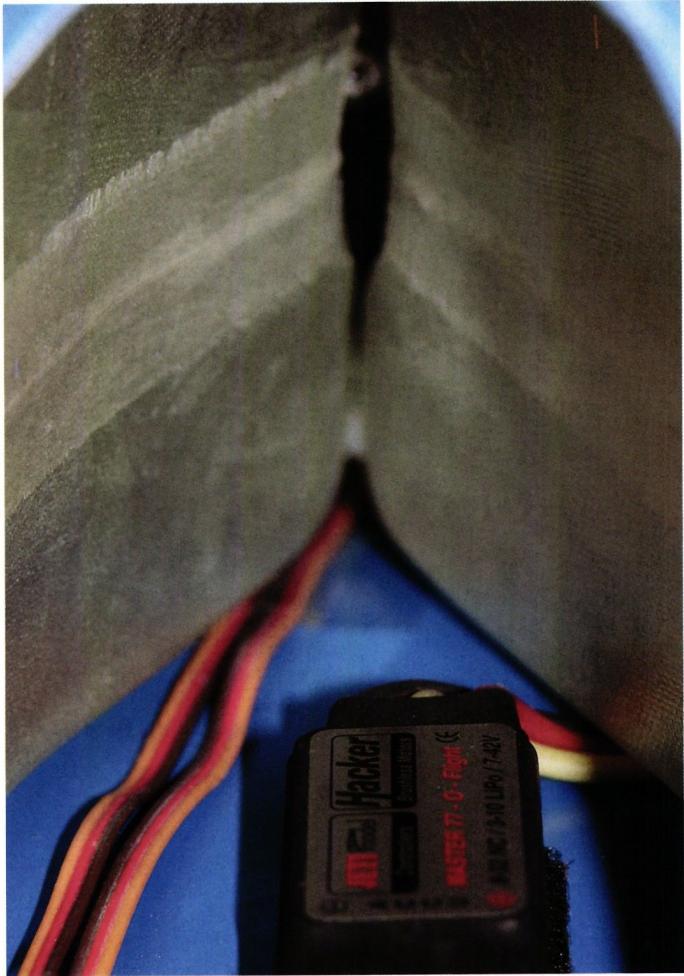
In der Praxis hat sich gezeigt, dass Falschluft auf der «Saugseite» eines Impellers nicht störend ist, vor allem nicht, wenn das Loch mittig zum Spinner geht. So lässt sich bei Modellen mit Hosenrohr eine einfache, aber sehr effiziente Kühlung realisieren:
Wenn auf der Saugseite des Impellers ein Loch genau an der Zusammenführung des Hosenrohrs angebracht wird, bekommt der davor liegende Regler Zwangskühlung. Am besten den Regler noch in ein Rohr einpacken, welches bei der Zusammenführung des Hosenrohrs mittig zum Spinner steht. Zusammen mit einer NACA-Öffnung im Nasenbereich erhält man einen effizienten kühlen den Luftstrom, welche nicht nur den Regler, sondern auch die Akkus umströmt.
Besteht keine Möglichkeit, den Regler im Ansaugrohr zu platzieren, kann mit Kühlrippen
| Ort des Verlusts | Grund | Minderung durch |
|---|---|---|
| FET-Drehstrom-Brücke (und Leiterplatten-Verluste) | Beim «Abschalten» des FETs kann der Strom wegen der nachfolgenden Spule im Motor nicht unmittelbar folgen. Dadurch liegen am FET für kurze Zeit eine Spannung und ein Strom an = Verlustleistung. Bei Volllastbetrieb ist diese Verlustleistung nicht weiter tragisch. Im Teillastbetrieb werden die Abschaltvorgänge durch die PWM (zerhacken) aber schlagartig vervielfacht und somit auch die Verlustleistung! Bei niedriger Induktivität (geringe Windungszahl) treten bei niedriger PWM-Frequenz hohe Stromspitzen auf. | bei hoher Motorinduktivität (hoher Windungszahl): tiefste PWM-Frequenz am Regler wählen. bei kleiner Motorinduktivität (geringe Windungszahl): optimale PWM-Frequenz durch Probieren ermitteln. Gaststellung 70% ... 99,9% vermeiden, 100% und 0 ... 70% bevorzugen. |
| Lange Akkukabel | Durch die PWM wirken lange Akkukabel ebenfalls wie Spulen, was den Eingang des Reglers zusätzlich belastet. | Kurze Akkukabel, Verlängerung zwischen Regler und Motor möglich. |
| Freilaufdiode | Verhindert Spannungsspitzen bei fallender Flanke der Motorphasen durch «Ableiten» der magnetischen Energie. | (nicht direkt beeinflussbar, da z. T. in den Reglern eingebaut) |
| BEC | Der Regler muss eine Konstantspannung für den Empfänger bereitstellen. Der Strom aus dem BEC für die Servos heizt den Regler noch zusätzlich auf. | evtl. auf BEC verzichten und Empfängerakku oder separate Akkuweiche verwenden. |
Bei der Auslegung eines Modellbau-Antriebs sind meist Zellenzahl und maximal zu erwartender Strom bekannt. Nun gilt es, für diese Aufgabenstellung den richtigen Regler (ohne Rippenkühlkörper) zu wählen, und zwar so, dass man nicht in die «Überhitzungsfalle» tritt!
Die bekannte 80-20-Regel lässt sich auch hier als Faustregel verwenden:
Den Regler maximal mit 80% des Dauerstroms betreiben (20% Reserve) und höchstens an 80% der maximal zulässigen Zellenzahl betreiben (20% Reserve) (kumulativ!)
Beispiel 1: max. erwarteter Strom 50 A an 7s LiPo-Zellen
Hier sollte also gemäss der Faustregel ein Regler gewählt werden, der einen Dauerstrom von mindestens 62,5 A verträgt und mit 9 LiPos (genau 8,75) betrieben werden kann. (z.B. Master 77-O-Flight).
Nun fragt sich aber manch einer, wie kann ich dann einen Motor mit 10s LiPos betreiben, wenn ein Regler für maximal 10 LiPo-Zellen zugelassen ist? ... deshalb das «kumulativ»: Kann bei einem der beiden Eckdaten die Reserve nicht eingehalten werden, muss der andere Wert eine umso höhere Reserve aufweisen.
Beispiel 2: max. erwarteter Strom 50 A an 10s LiPo-Zellen
Da es zurzeit nur Regler ohne Kühlkörper bis 10 LiPo-Zellen gibt und somit keine Reserve möglich ist, muss also beim Strom eine höhere Reserve von 40% (20%+20%) eingerechnet werden. Somit darf der Strom von 50 A nur gerade 60% des Dauerstroms sein. Unser Regler muss also mindestens einen Dauerstrom von 83,4 A ertragen. (z.B. Master 90-Acro)
Regler mit Rippenkühlkörper (nicht zu verwechseln mit Kühlblech!) führen die Wärme wesentlich effizienter ab. Dadurch können die 20% Reserven meist beseitigt werden. So kann für das obige Beispiel 2 z.B. ein Schulze future-32.55K (10 LiPo, $I_{\text{Dauer}}$ 55 A, K = mit Rippenkühlkörper) in einem guten Luftstrom eingesetzt werden.
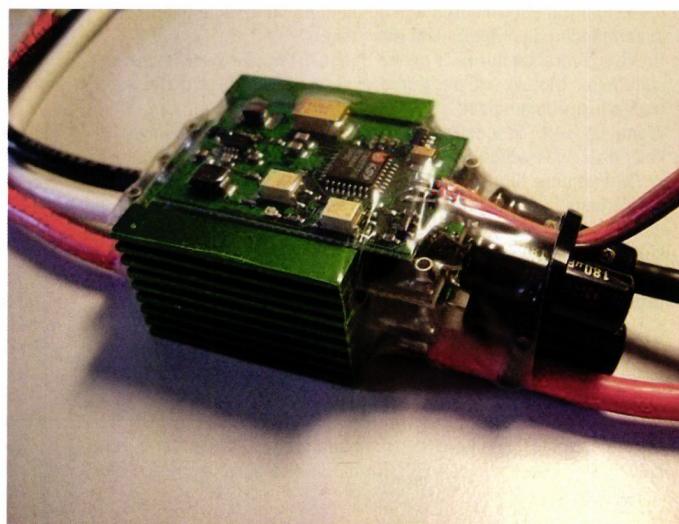
Generell gilt, dass die Gesamtsumme der Kabellängen im Akku und zwischen Akku und Drehzahlsteller-Leiterplattengrenze nicht über die Herstellerangabe hinausgehen darf! Leitungen sind Induktivitäten und führen bei den getakteten Drehzahlstellern (PWM) zu Spannungsspitzen von mehreren Hundert Volt, die von den ausen angebrachten Kondensatoren (Low-ESR!) und internen Schutzschaltungen vernichtet werden müssen. Je länger die Kabel, desto mehr schädliche Energie müssen die Schutzschaltungen im Steller/Regler (die u.U. nicht dauerbelastbar sind) übernehmen. Dadurch werden sie heisser, als das von der reinen Betrachtung der in der oberen Tabelle angeführten Verluste erwartet werden würde.
Daher ist auf jeden Fall ratsam, bei längeren Anschlusskabeln einen Drehzahlsteller zu benutzen, der für 14 LiPos (= 40 Nickel-Zellen z.B. Schulze future-40.160xx) konstruiert ist.
Da zurzeit aber die Steller/Regler bis 10 LiPo-Zellen preisgünstiger sind und somit keine Reserve möglich ist, muss in anderer Weise Reserve geschaffen werden.
Das macht man zum einen durch die zusätzliche Anbringung von Betriebsspannungskondensatoren mit niedrigem Innenwiderstand (Low-ESR-Kondensatoren aus dem Schaltnetzteilbau).
Zum anderen muss beim Strom eine höhere Reserve von 40%
(20%+20%) eingerechnet werden, um möglichst wenig Verluste (= weniger Wärme) durch die FETs zu haben. Nur dann hat man die Chance, dass die von den Schutzschaltungen produzierte Wärme noch im Rahmen bleibt und nicht zur thermischen Überlast des Stellers/Reglers führt.
Die Überspannungsspitzen sind übrigens gemäss Hersteller die häufigste «Todesursache» der Steller/Regler, neben unsicherer Kontaktgabe durch verschmutzte und/oder abgenutzte Steckverbindungen, die dann zu Fehlkommutierungen in einem bürstenlosen System und damit wieder zu unerwartet hohen Spannungsspitzen führen können.
Die korrekte Programmierung, eine effiziente Kühlung, eine gesunde «Überdimensionierung» des Reglers und überlegter Umgang mit der Gasknüppel-Position verhindert die lästigen Motorabsteller wegen Regler-Überhitzung auch bei höheren Aussentemperaturen:
- Bei Motoren mit hoher Windungszahl tiefstmögliche PWM-Frequenz wählen
- Bei Motoren mit kleiner Windungszahl musst die optimale PWM-Frequenz ausprobiert werden.
- Regler in «Zugluft» anbringen.
- 80-20-Faustregel bei der Dimensionierung von Reglern ohne Rippenkühlkörper berücksichtigen.
- Maximal zulässige Kabellänge im Akku und zwischen Akku und Regler einhalten
- Gasstellung 0 ... 70% und 100% bevorzugen
electric power – what else?!


DIE PC-21-STORY
 Emil Giezendanner

Neuigkeiten von HEBU

WEISCH, WASI MEINE? 125 JAHRE AERO CLUB DER SCHWEIZ
Emil Giezendanner
EUROPAMEISTERSCHAFTEN F3A IN ST-MACAIRE, FRANKREICH
 Matthias Bosshard

STOLZ UND GUTE IDEEN
 Markus Nussbaumer

CORSAIR F4U – EIN WARBIRD MIT EINPRÄGSAMER OPTIK
 Jürgen Rosenberger, Jürgen Prinz

HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

VON DER JUGEND FÜR DIE JUGEND
Lorena Betschen
TEAMMANAGER «THIS» BOSSHARD
Rodito Nussbaumer
ATOM, DER NEUE DOPPELDECKER VON CPLR
Matthias Bosshard
Neuigkeiten bei Leomotion.com

FREIFLUG IM HOCHSOMMER
Urs Muntwyler
52. COUPE DES ALPES 2026
Emil Giezendanner
34. ALPINES MODELLFLUGLAGER HAHNENMOOS
Res Dauwalder
SCHNUPPERTAG BEIM MFV WETTINGEN
Urs Keller
WILLKOMMEN, NEUES MITGLIED!
Andrea Bolliger
EURO CONTEST GLIDER ACRO TOUR ÖSTERREICH 2026

EINBLICKE IN DIE WASSERFLUGGESCHICHTE

COUPE DES ALPES – BEOBACHTEN UND LERNEN
Rodito Nussbaumer
STADTPARTNERSCHAFT
Wolfgang Voeller
FERIENPLAUSCH 2026 BEI DER MG USTER
Martin Wunderli
KLEINE VORBILDÄHNLICHE SEGLER
Res Dauwalder
REGION NOS – EIN ZENTRUM DES ELEKTROFLUGS
Emil Giezendanner
VON 0 AUF 100
Markus Nussbaumer
NEUIGKEITEN VON HEBU
 Julia Bucher

ERINNERUNGEN
Wolfgang Völler
WEISCH, WAS I MEINE? IM LAND DES LÄCHELNS
Emil Giezendanner
Senkrecht startende und landende Flugzeuge beinahe vergessen?
Emil Giezendanner