
Moteur électrique d'avion : principes de base et mesures simples
En aéronautique électrique, on utilise exclusivement des moteurs à courant continu à aimants permanents. Ceux-ci présentent notamment l'avantage que leur comportement en fonctionnement et les causes de ce dernier sont relativement faciles à comprendre. Il est également facile de prédire les états de fonctionnement avec une bonne précision dès lors que l'on dispose de quelques caractéristiques décrivant le moteur. À l'inverse, ces paramètres peuvent être obtenus à partir de simples mesures effectuées sur le moteur. Les propriétés et les possibilités seront présentées ci-après. Afin de ne pas dépasser le cadre fixé, cette présentation se fera de manière succincte. Les éléments moins importants, les déductions plus longues, etc., devront nécessairement être omis.
Pour commencer, nous allons procéder à deux simplifications idéalisantes couramment admises :
L'induit en rotation est soumis à un couple de frottement qui résulte du frottement des roulements, des balais et de l'air. Nous supposons que ce couple de frottement est constant, c'est-à-dire indépendant de la vitesse de rotation.
L'erreur qui en résulte est minime et n'a aucune importance dans la pratique.
L'induit du moteur tourne dans le champ magnétique. S'il contient du fer (ce qui est le cas, à quelques exceptions près, pour les moteurs d'avion électriques), des courants de Foucault nuisibles y sont induits. De plus, l'induit est remagnétisé à chaque tour, ce qui entraîne des pertes par remagnétisation («hystérésis»). Les pertes par courants de Foucault peuvent être réduites grâce à une conception adaptée (tôles minces et isolées = critère de qualité et d'adéquation). Les pertes par hystérésis sont également minimisées grâce à l’utilisation d’une tôle d’induit « douce » sur le plan magnétique. Nous supposons donc que les pertes par courants de Foucault et par hystérésis sont nulles.
L’expérience montre que les erreurs qui en résultent dans les résultats de calcul ne dépassent pas 5 % pour les moteurs de bonne qualité.
Dans le cas des moteurs à induit sans fer (induit en cloche, rotor à disque), ces pertes n’apparaissent tout simplement pas, et les formules s’appliquent à la lettre.
Dans l'induit, le courant qui traverse le champ magnétique génère un couple proportionnel au courant :
$$M_i = B \cdot I \quad (1)$$
$B$ est ici une constante déterminée par la conception du moteur ; elle a pour dimension $[Nm/A]$ .
Nous y reviendrons plus tard. Il est à noter que ni la vitesse de rotation, ni la tension, etc. n’apparaissent dans cette formule. Celles-ci influencent bien sûr le courant lui-même ; mais lorsqu’un courant d’intensité $I$ circule, la formule (1) s’applique. De ce couple «interne» généré, il faut encore soustraire le couple de frottement pour obtenir le couple délivré, soit le couple utile :
$$M = B \cdot I - M_R \quad (2)$$
Comme l'enroulement de l'induit tourne dans le champ magnétique, une tension y est induite ; le moteur fait alors office de générateur. Cette tension induite est opposée à la tension appliquée et est donc appelée « contre-tension ».
La contre-tension est proportionnelle à la vitesse de rotation :
$$U_G = B' \cdot \omega \quad (3)$$
$\omega$ est ici la vitesse angulaire de l'induit ; on a alors
$$\omega = \frac{\eta \cdot n}{30} \quad (4)$$
( $n = 3,1416$ )
où $\eta$ = vitesse de rotation $[tr/min]$ . (Pour les calculs approximatifs, $\omega \approx 0,1 \cdot n$ )
$B'$ est (dans un premier temps) à nouveau une constante de conception du moteur ; elle a pour dimension $[Vsec]$ .
On peut désormais démontrer que $B$ et $B'$ sont identiques ; on a $B = B'$ . Cela se voit également d’après les dimensions, car on a
$1 [Nm/A] = 1 [Vsec]$ ; ou encore $1 [Nm/sec] = 1 [VA] = 1 [watt]$ (équivalent électromécanique)
Bien sûr, ce n’est pas une démonstration ; cela montre simplement que, dans les formules suivantes, peu importe que l’on utilise pour $B$ la dimension $[Nm/A]$ ou $[Vsec]$ ; on choisit celle qui convient le mieux dans chaque cas.
Désormais, nous n’avons plus qu’une seule constante, $B$ ; on l’appelle constante du générateur ou encore constante de couple du moteur.
Le moteur présente une résistance électrique au courant qui le traverse. Celle-ci est constituée en très grande partie de la résistance de l'enroulement d'induit ; à cela s'ajoutent des contributions plus faibles provenant des
balais, de la résistance de contact entre les balais et le collecteur, etc. Elle a pour valeur $R [\Omega]$ .
En soi, la résistance est également une constante de conception du moteur ; malheureusement, cette « constante » dépend considérablement de la température du moteur. À mesure que la température augmente, la résistance augmente également ; les performances du moteur s’en trouvent ainsi nettement réduites. Il est possible de calculer cela ; nous allons toutefois y renoncer ici et considérer, par exemple, que nous parlons toujours de la résistance à « température de fonctionnement » (60 à 80 degrés à l’extérieur du boîtier ; jusqu’au double à l’intérieur).
Lorsque nous effectuons des mesures sur le moteur, celles-ci doivent toujours être réalisées à la même température que celle à laquelle le moteur fonctionne en conditions réelles ; sinon, nous obtenons des valeurs irréalistes. En règle générale, il faut donc d’abord laisser le moteur monter en température sous charge !
En fonctionnement réel, il est donc recommandé, ne serait-ce que pour cette raison, de bien refroidir le moteur ; des températures élevées détériorent son rendement et constituent un gaspillage d'énergie.
Le schéma équivalent de notre moteur correspond au montage en série d'un générateur et d'une résistance (figure 1). Il faut également tenir compte de l'inductance du moteur, qui est également présente
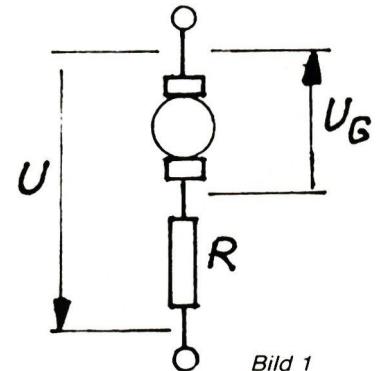
Figure 1
Nous n'en tiendrons pas compte ici ; pour d'autres analyses (régulateurs de vitesse électroniques), elle joue toutefois un rôle important et ne doit alors pas être négligée.
La tension de service $U$ est appliquée à ce montage en série. On a alors
$$U - U_G = R \cdot I \quad (5)$$
(tension d'alimentation « motrice » – tension inverse = tension résiduelle aux bornes de $R$ ; d'où le courant $I$ )
$$U = U_G + R \cdot I \quad (6)$$
Si l’on remplace (3) dans (6), on obtient
$$U = B \cdot \omega + R \cdot I \quad (7)$$
Grâce aux équations (7) et (2), nous avons trouvé les deux relations fondamentales les plus importantes pour notre moteur. Nous pouvons en déduire tout le reste. Dans ces équations, les grandeurs suivantes apparaissent en tant que constantes propres au moteur :
$B$ = constante du générateur $[Nm/A]$ ou $[Vsec]$
$R$ = résistance du moteur
$M_R$ = couple de frottement $[Nm]$
Cela peut paraître surprenant à première vue, mais ces trois grandeurs suffisent à
moteur est entièrement «décrit». Nous n’avons pas besoin – dans un premier temps – d’en savoir davantage pour, par exemple, calculer un état de fonctionnement ou établir les diagrammes du moteur.
Dans la pratique, d’autres éléments viennent toutefois s’ajouter ; par exemple, on peut obtenir des valeurs de courant bien trop élevées, ou la chaleur perdue ne peut plus être évacuée, etc.
Dans les limites de la plage de fonctionnement pratique et autorisée, ces trois constantes nous fournissent toutes les données fondamentales dont nous avons besoin. Malheureusement, ces trois paramètres ne peuvent généralement pas être mesurés directement, ou du moins pas facilement et sans un effort de mesure important.
Nous verrons plus loin comment les déterminer « indirectement » à partir de mesures simples. Pour l’instant, supposons que nous connaissions déjà $B$ , $R$ , $M_R$ .
Il est utile d'introduire quelques paramètres caractéristiques qui, d'une part, sont davantage axés sur des aspects pratiques et, d'autre part, facilitent la compréhension et les calculs. Il s'agit des paramètres suivants :
- la vitesse à vide $\omega_L$ ou $n_L$
- Courant à vide $I_L$
- Courant de court-circuit $I_K$ (lorsque le moteur est « calé » et à l'arrêt)
- Couple de court-circuit $M_K$ (« couple de calage, de repos ou de basculement »)
Il faut toutefois noter ici que, contrairement aux trois constantes mentionnées ci-dessus, nous devons préciser à quelle tension $\eta_L$ , $I_L$ , $I_K$ , $M_K$ s’appliquent ; nous verrons tout de suite que ces valeurs dépendent de la tension de service.
Prenons d’abord l’équation (7) et le cas où $\omega = 0$ (arrêt). On a alors
$$U = B \cdot 0 + R \cdot I_K$$
et le courant de court-circuit est donc
$$I_K = \frac{U}{R} \quad (8)$$
Si l'on remplace $I$ par $I_K$ dans l'équation (2), le couple de court-circuit devient
$$M_K = B \cdot I_K - M_R \quad (9)$$
Comme $M_R \ll M_K$, on peut le négliger dans ce cas particulier, et on a
$$M_K \approx B \cdot I_K \quad (10)$$
Considérons maintenant le régime à vide : ici, le couple délivré est égal à zéro. Il résulte de l'équation (2) que
$$B \cdot I_L - M_R = 0$$
et le courant à vide est donc $I_L = \frac{M_R}{B}$ (11)
On peut résoudre l'équation (7) par rapport à $\omega$ et on obtient
$$\omega = \frac{U - R \cdot I}{B} \quad (12)$$
Si l’on y substitue la valeur de $I_L$ trouvée ci-dessus, on obtient la vitesse à vide
$$\omega_L = \frac{U}{B} - \frac{R \cdot M_R}{B^2} \quad (13)$$
ou encore $n_L = \frac{30}{\pi} \left( \frac{U}{B} - \frac{R \cdot M_R}{B^2} \right)$ (14)
Si nous connaissons $B$ , $R$ et $M_R$ , nous pouvons désormais, à l'aide des équations (8) à (14) pour chaque tension $U$.
D'après l'équation (11), on constate que le courant à vide diminue à mesure que $M_R$ diminue et que $B$ augmente. Le courant à vide est donc un critère de qualité fréquemment utilisé ; il permet en effet de prendre en compte deux de ces paramètres à la fois.
Nous allons maintenant examiner l'évolution du courant, de la puissance, etc. sur toute la plage de fonctionnement ; ce sont ce qu'on appelle les courbes caractéristiques. Dans le domaine technique professionnel, il est courant de représenter toutes les valeurs en fonction du couple délivré. Nous n'utiliserons pas ce mode de représentation ici, mais nous reporterons plutôt les valeurs en fonction de la vitesse de rotation. Pour nos applications dans le domaine du modélisme, cela est plus clair et plus pratique. Les deux modes de représentation sont bien sûr équivalents, et il est facile de passer de l'un à l'autre.
Nous pouvons déterminer l'évolution du courant en fonction de la vitesse de rotation à partir de l'équation (7) en isolant $I$ :
$$I = \frac{U}{R} - \frac{B \cdot \omega}{R} \quad (15)$$
avec $\frac{U}{R} = I_K$ , on obtient alors
$$I = I_K - \frac{B}{R} \cdot \omega \quad (16)$$
Il s’agit de l’équation d’une droite :
Partant de $I = I_K$ pour $\omega = 0$, le courant diminue de manière régulière jusqu’à $I_L$ pour $\omega_L$ (figure 2).
On obtient l'évolution du couple en fonction de $\omega$ en substituant l'équation (15) dans l'équation (2) ; on obtient alors
$$M = \frac{B \cdot U}{R} - \frac{B^2}{R} \omega - M_R \quad (17)$$
En utilisant les équations (8) et (9), on obtient
$$M = M_K - \frac{B^2}{R} \cdot \omega \quad (18)$$
Il s’agit là encore d’une équation de droite ; le couple diminue régulièrement depuis sa valeur maximale $M_K$ en fonction de la vitesse de rotation jusqu’à $M = 0$ à $\omega_L$ (figure 3).
La puissance de sortie est le produit du couple et de la vitesse de rotation. On l'obtient en multipliant l'équation (18) par la vitesse de rotation :
$$P_{OUT} = \omega \cdot M_K - \frac{B^2}{R} \omega^2 \quad (19)$$
Il s'agit là de l'équation d'une parabole ; pour $\omega = 0$ et $\omega = \omega_L$ , on a $P_{OUT} = 0$ ; entre ces deux valeurs se situe un maximum (figure 4).
Nous voulons maintenant savoir où se situe ce maximum et quelle est sa valeur. On obtient la réponse de la manière habituelle en mettant à zéro la dérivée par rapport à $\omega$ ; nous ne détaillerons pas ici le calcul et nous nous contenterons d'indiquer le résultat :
$$\frac{\omega}{P_{max}} = \frac{1}{2} \frac{R \cdot M_K}{B^2} = \frac{1}{2} \omega_L \quad (20)$$
$$\text{et } P_{OUTmax} = \frac{1}{4} \frac{R \cdot M_K^2}{B^2} = \frac{1}{4} M_K \omega_L \quad (21)$$
Dans le cadre de l'aviation électrique, seule la plage de vitesse de rotation supérieure à la puissance maximale, c'est-à-dire supérieure à $\frac{1}{2} \omega_L$ , nous intéresse.
En dessous de cette plage, il faudrait faire circuler un courant beaucoup plus élevé pour obtenir la même puissance ; la majeure partie de la puissance fournie serait alors « gaspillée » sous forme de chaleur.
C'est tout simplement le produit de la tension et du courant ; d'après l'équation (17), on obtient
$$P_{IN} = U \cdot I = U \left( I_K - \frac{B}{R} \omega \right) \quad (22)$$
On observe une diminution linéaire de la valeur maximale $U \cdot I_K$ à l'arrêt jusqu'à $U \cdot I_L$ à $\omega_L$ (figure 5).
Le rendement est le rapport entre la puissance délivrée et la puissance fournie, c'est-à-dire
$$\eta = \frac{P_{OUT}}{P_{IN}} \quad (23)$$
Nous pouvons y substituer les expressions des équations (19) et (22) trouvées précédemment et obtenons
$$\eta = \frac{\omega (M_K - \frac{B^2}{R} \cdot \omega)}{U (I_K - \frac{B}{R} \cdot \omega)} \quad (24)$$
Il n’y a pas grand intérêt à essayer de simplifier davantage cette formule ; on peut certes la réécrire de différentes manières, mais elle reste relativement compliquée et peu claire.
Si nous la calculons point par point et la représentons en fonction de $\omega$ , nous obtenons une courbe telle que celle illustrée à la figure 6. Ce qui nous intéresse ici avant tout, c’est la valeur du maximum et la vitesse de rotation à laquelle il se situe.
Nous obtenons ces valeurs de la manière habituelle à partir de l’équation (24) en dérivant par rapport à $\omega$ , en posant la dérivée égale à zéro, etc. Nous passerons ici sur ce long calcul et nous nous contenterons d’examiner le résultat :
$$\frac{\omega}{\eta_{max}} = \frac{U}{B} \left( 1 - \sqrt{\frac{R \cdot M_R}{U \cdot B}} \right) \quad (25)$$
$$\text{et } \eta_{max} = \left( 1 - \sqrt{\frac{R \cdot M_R}{U \cdot B}} \right)^2 \quad (26)$$
Si l’on substitue dans les équations (25) et (26) les expressions de $I_L$ et $I_K$ obtenues plus haut, on obtient les formules simples suivantes :
$$\frac{\omega}{\eta_{max}} = \frac{U}{B} \left( 1 - \sqrt{\frac{I_L}{I_K}} \right) \quad (27)$$
$$\text{et } \eta_{max} = \left( 1 - \sqrt{\frac{I_L}{I_K}} \right)^2 \quad (28)$$
Plus $I_L$ est faible et plus $I_K$ est élevé, plus le rendement maximal est élevé et plus il se situe à des régimes élevés. Il n’est toutefois pas très pertinent de se concentrer uniquement sur le rendement maximal d’un moteur ; en effet, plus celui-ci est élevé, plus il est proche du régime de ralenti, plus le pic est « pointu », plus la puissance délivrée à ce régime est faible et
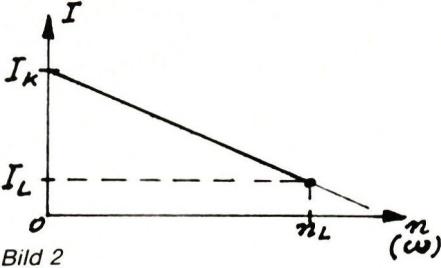
Image 2
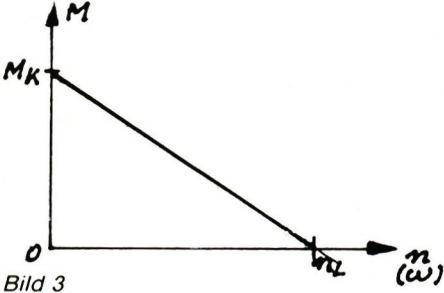
Image 3
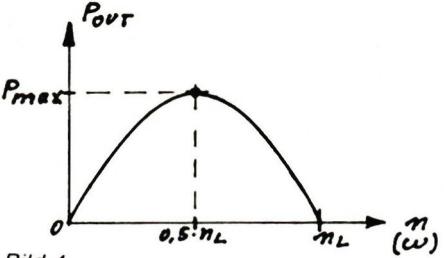
Image 4
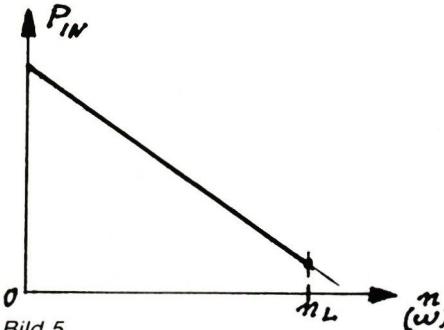
Image 5
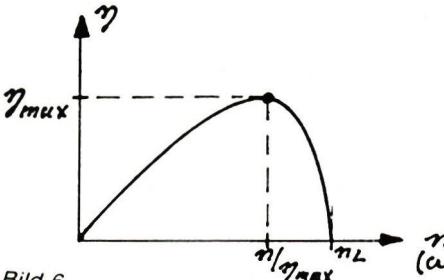
Image 6
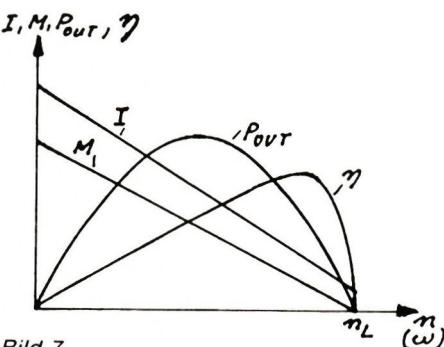
Figure 7
plus il est difficile, dans la pratique, de maintenir la vitesse de rotation correspondante. Nous devrions plutôt nous intéresser à l'évolution du rendement dans la plage utile – entre la puissance maximale et le rendement maximal – et à la valeur qu'il prend pour le débit de puissance envisagé. Dans la pratique, on ne trace bien sûr pas les diagrammes séparément, comme nous l’avons fait, mais on regroupe toutes les courbes sur un seul diagramme (figure 7). Le choix du point de fonctionnement, c’est-à-dire de la vitesse de rotation, dépend entièrement du cas d’application concret ; par exemple du type et des caractéristiques du modèle, de l’hélice, de l’éventuel réducteur, de la mission de vol, etc. Les formules mentionnées ainsi que les courbes caractéristiques du moteur constituent toujours l’une des bases incontournables.
Nous avons vu précédemment que nous pouvons effectuer tous les calculs relatifs à notre moteur dès lors que nous connaissons les paramètres B, R et MR de celui-ci. Les documents du constructeur ne nous permettent de les obtenir que dans des cas particuliers. Nous devons donc les déterminer nous-mêmes. Cela est possible en effectuant des mesures sur le moteur ; ou, le cas échéant, en analysant les données et/ou les diagrammes fournis par le fabricant. Nous allons pour l’instant laisser de côté cette dernière approche ; nous y reviendrons plus tard. Le problème est que nous ne pouvons pas mesurer B, R et MR avec des moyens simples, ou alors seulement de manière très imprécise. Par exemple, sur un moteur électrique d’avion typique, la résistance R ne représente que quelques fractions d’ohm, ce qui n’est plus mesurable avec des appareils de mesure simples. Ou encore, quel modéliste dispose d’un équipement permettant de mesurer précisément les couples ?
Nous devons donc essayer de ramener et de limiter la mesure à des grandeurs facilement mesurables ; il s’agit par exemple de la tension, du courant et de la vitesse de rotation. Nous verrons ensuite comment calculer nos paramètres à partir de là. La méthode utilisée est peu connue des modélistes ; à tort, car elle est simple à appliquer. Nous n’avons absolument pas besoin d’un « véritable » banc d’essai pour cela ; il suffit d’un bon voltmètre et d’un bon ampèremètre, ainsi que d’un tachymètre précis. De nos jours, on peut se procurer ces appareils avec la précision requise pour un prix relativement modique ; souvent, ils sont d’ailleurs déjà disponibles dans l’atelier de modélisme. Les appareils de mesure devraient présenter une précision de 2 % si possible, voire meilleure ; avec des appareils de mesure numériques, cette exigence est généralement facile à satisfaire. Néanmoins, nous devons tenir compte d’une marge d’erreur d’environ ±10 % sur nos valeurs calculées, due par exemple à la résistance variable du moteur, à une propagation défavorable des erreurs dans certains cas, à l’idéalisisation, etc. Pour notre application dans l’aéromodélisme, où le
mise au point finale doit de toute façon être effectuée dans la pratique pour d’autres raisons, cette précision des valeurs calculées est suffisante.
Le montage de mesure est représenté sur la figure 8. Dans l’idéal, une alimentation électrique à tension de sortie réglable et disposant de l’intensité admissible requise peut servir de source de courant. Il est toutefois possible de procéder de la même manière, bien qu’avec moins de confort, en utilisant les batteries de vol existantes ; dans les cas extrêmes, la mesure peut même être effectuée avec le moteur monté dans le modèle.
Il convient de noter, comme le montre la figure 8, que le voltmètre doit être raccordé en aval de l’ampèremètre, c’est-à-dire directement aux bornes du moteur ; sinon, la chute de tension au niveau de l’ampèremètre peut entraîner une erreur de mesure importante, dépendante de la charge.
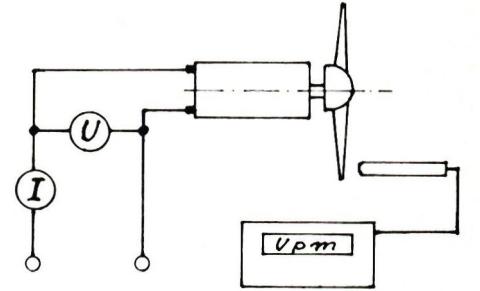
Image 8
Supposons que nous ayons connecté une charge (une hélice) au moteur et que celui-ci fonctionne à la tension aux bornes U. Nous mesurons alors le courant absorbé I et la vitesse de rotation n. Nous n'avons pas besoin d'en savoir davantage sur la charge elle-même ! Nous désignons les valeurs de U, I et n qui viennent d’être mesurées par l’indice « 1 ». La formule (7) que nous avons établie plus haut s’applique alors naturellement :
$$U_1 = B \cdot \omega_1 + R \cdot I_1 \quad (29)$$
Nous montons à présent une autre hélice sur le moteur et effectuons une nouvelle mesure. Nous obtenons des valeurs différentes pour I et n ; éventuellement aussi pour U. Ces valeurs sont désignées par l’indice « 2 ». La formule suivante s’applique alors à nouveau :
$$U_2 = B \cdot \omega_2 + R \cdot I_2 \quad (30)$$
Avec les équations (29) et (30), nous disposons désormais de deux équations pour les deux inconnues B et R. De manière classique, nous pouvons en déduire les équations déterminantes pour B et R ; nous ne nous attarderons pas ici sur ce bref calcul intermédiaire. Le résultat est le suivant :
$$B = \frac{U_1 \cdot I_2 - U_2 \cdot I_1}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} \quad (31)$$
$$R = \frac{U_2 \cdot \omega_1 - U_1 \cdot \omega_2}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} \quad (32)$$
Pour déterminer MR, il nous reste à mesurer le courant à vide IL ; en utilisant la formule (11), que nous isolons en fonction de MR, nous obtenons :
$$M_R = B \cdot I_L \quad (33)$$
La constante du générateur B, dont nous avons besoin à cet effet, a déjà été déterminée à l’aide de l’équation (31).
Lors de ces mesures, il convient de respecter les précautions suivantes :
- les deux mesures doivent être effectuées à des vitesses de rotation (ou intensités) aussi éloignées que possible l’une de l’autre, afin que les erreurs de mesure n’aient pas de conséquences importantes. Par exemple, pour la première mesure, nous choisissons une hélice aussi petite que possible, de manière à obtenir une vitesse de rotation élevée (proche du ralenti) ; pour la deuxième mesure, nous choisissons ensuite une grande hélice qui nous donne une vitesse de rotation proche, par exemple, de la moitié de la vitesse de ralenti.
- Attention : il se peut que le moteur ne doive pas fonctionner au ralenti à sa tension nominale, car sinon l’induit risquerait de « voler en éclats ». Le cas échéant, réduisez donc la tension de service lors des mesures à vitesse de rotation élevée.
- Nous pouvons bien sûr effectuer plus de deux mesures ; par exemple avec plusieurs hélices différentes dont nous disposons. Les valeurs ainsi calculées présenteront des écarts en raison des erreurs de mesure inévitables ; nous pouvons alors prendre la moyenne. Si des écarts supérieurs à environ $\pm 10\%$ apparaissent, il s’agit probablement d’une erreur de mesure ou de calcul. En comparant les différents termes, en calculant des valeurs auxiliaires (par exemple $I_K$ , $M_K$), ou en reportant les points de mesure sur les diagrammes (à tension constante, les points doivent s’aligner sur les courbes évoquées), on peut tirer des conclusions sur la valeur probablement erronée.
- Dans les formules ci-dessus, il faut substituer $\omega$ ; on obtient $\omega$ à partir de la vitesse de rotation mesurée $n$ en la multipliant par 0,1047, cf. également l’équation (4).
Maintenant que nous connaissons la méthode permettant de déterminer les paramètres à partir de mesures, nous savons en fait déjà comment procéder lorsque nous ne souhaitons pas effectuer de mesures, mais utiliser les diagrammes fournis par le fabricant. Les diagrammes nous permettent de déterminer directement $I$ et $n$ pour deux points très éloignés l'un de l'autre, ainsi que le régime de ralenti. La tension à laquelle s'applique le diagramme y est toujours indiquée. C'est particulièrement simple si l'on choisit d'emblée le ralenti comme l'un des deux points. Il faut toutefois toujours privilégier une mesure précise effectuée soi-même, car celle-ci s’applique bien au moteur en question, tandis que le diagramme ne représente généralement que des valeurs typiques, dont le moteur en question peut s’écarter dans le cadre des tolérances de fabrication.
Moteur : Mabuchi 550 Mesure
1 : hélice 6"×4" ;
$U_1 = 6,0\text{ V}$ ; $I_1 = 3,8\text{ A}$ ; $n_1 = 8 050\text{ tr/min}$
Mesure 2 : hélice 9"×4" ; $U_2
= 6,0\text{ V}$ ; $I_2 = 7,8\text{ A}$ ; $n_2 = 6950\text{ tr/min}$
Dans un premier temps, on a $
\omega_1 = 0,1047 \cdot 8050 = 843\text{ s}^{-1}$ ;
$\omega_2 = 0,1047 \cdot 6950 = 728\text{ s}^{-1}$ .
On obtient donc
$$B = \frac{U_1 \cdot I_2 - U_2 \cdot I_1}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} = \frac{6 \cdot 7,8 - 6 \cdot 3,8}{7,8 \cdot 843 - 3,8 \cdot 728} = 0,0063\text{ Nm/A}.$$
et
$$R = \frac{U_2 \cdot \omega_1 - U_1 \cdot \omega_2}{I_2 \cdot \omega_1 - I_1 \cdot \omega_2} = \frac{6 \cdot 843 - 6 \cdot 728}{7,8 \cdot 843 - 3,8 \cdot 728} = 0,18\Omega.$$
On a également mesuré
$$I_L = 0,7\text{ A à } 6,0\text{ V} ;$$
$$\text{d'où } M_R = B \cdot I_L = 0,0063 \cdot 0,7 = 0,0044\text{ Nm}.$$
Pour $U = 6\text{ V}$, on obtient alors également
$$I_K = \frac{U}{R} = \frac{6}{0,18} = 33,3\text{ A} ;$$
$$M_K = B \cdot I_K - M_R = 0,0063 \cdot 33,3 - 0,0044 = 0,205\text{ Nm}$$
$$\text{et } \eta_{max} = \left(1 - \sqrt{\frac{I_L}{I_K}}\right)^2 = \left(1 - \sqrt{\frac{0,7}{33,3}}\right)^2 = 0,73\text{ (73\%)}$$
avec
$$\omega_{\eta_{max}} = \frac{U}{B} \left(1 - \sqrt{\frac{I_L}{I_K}}\right) = \frac{6}{0,0063} \left(1 - \sqrt{\frac{0,7}{33,3}}\right) = 819\text{ s}^{-1}$$
$$= \frac{30}{n} \cdot 819 = 7,820\text{ tr/min}$$
Vitesse à vide
$$\omega_L = \frac{U}{B} - \frac{R \cdot M_R}{B^2} = \frac{6}{0,0063} - \frac{0,18 \cdot 0,0044}{0,0063^2} = 952\text{ s}^{-1} ; \quad n_L = 9,094\text{ tr/min}$$
La plage de vitesse de rotation pour nos applications se situe donc entre environ 5 000 et 7 500 tr/min (à 6 volts !).
Les valeurs obtenues pour $B$ , $R$ , $M_R$ nous permettent de faire bien plus que simplement nous faire une idée des caractéristiques du moteur dans le cas présent.
Les moteurs électriques sont des entraînements très « flexibles » qui permettent, au moins brièvement, des surcharges importantes. Il est donc souvent intéressant de savoir ce qui se passe, par exemple, lorsque la tension de service est augmentée. Grâce aux formules présentées ici, cela ne pose aucun problème. Nous connaissons les paramètres du moteur $B$ , $R$ , $M_R$ grâce aux mesures et aux calculs ; il suffit ensuite de substituer la nouvelle tension $U$ dans les formules pour obtenir toutes les données qui nous intéressent. Nous pouvons bien sûr également tracer l'ensemble des courbes caractéristiques pour la nouvelle tension.
Si nous connaissons par expérience la puissance dissipée maximale (puissance d’entrée $P_{IN}$ – puissance de sortie $P_{OUT}$ ) admissible pour notre moteur dans un cas de montage donné, nous pouvons alors déterminer, à partir du nouveau diagramme de caractéristiques, la vitesse de rotation minimale à laquelle le moteur doit fonctionner avec la tension accrue afin de ne pas dépasser la puissance dissipée (qui reste inchangée).
En déterminant ces paramètres, nous avons en quelque sorte « étalonné » notre moteur. Nous pouvons ainsi, par exemple, à l'aide de l'équation (2), mesurer le couple d'entraînement nécessaire d'une hélice à une vitesse de rotation donnée. Pour cela, il suffit de mesurer le courant absorbé par le moteur ! Nous substituons la valeur mesurée $I$ ainsi que les données connues $B$ , $M_R$ dans l'équation (2) et obtenons le couple délivré par le moteur.
Si nous mesurons également la vitesse de rotation, nous pouvons alors déterminer la puissance absorbée par l’hélice :
$$\text{On a } P_{Prop} = P_{OUT} = M \cdot \omega \quad (34)$$
##### Exemple :
Moteur, paramètres du moteur identiques à ceux de l’exemple précédent ;
hélice TF Nylon 8"×4" ; valeurs
mesurées $U = 8\text{ V}$ ; $I = 9,2\text{ A}$ ; $n = 8850\text{ tr/min}$
On a
$$\omega = 0,1047 \cdot 8850 = 927\text{ s}^{-1}$$
$$M = B \cdot I - M_R = 0,0063 \cdot 9,2 - 0,0044 = 0,053\text{ Nm}$$
$$P_{OUT} = M \cdot \omega = 0,053 \cdot 927 = 49,1\text{ W}$$
$$\text{d'autre part } P_{IN} = U \cdot I = 8 \cdot 9,2 = 73,6\text{ W}$$
d’où, au point de fonctionnement :
$$\eta = \frac{P_{OUT}}{P_{IN}} = \frac{49,1}{73,6} = 0,67$$
De cette manière, nous pouvons obtenir des données précieuses sur notre système de propulsion. Ces possibilités ne doivent toutefois être qu’évoquées ici, car une analyse plus approfondie nécessiterait également des éléments de calcul de l’hélice, dont la présentation dépasserait le cadre de cet exposé.
À partir de ces principes fondamentaux, on déduit une méthode permettant d'obtenir, à l'aide de mesures simples, les données essentielles d'un moteur électrique d'avion classique.
À l'aide de ces valeurs, il est possible de calculer les courbes caractéristiques, les paramètres clés, etc. du moteur, ce qui permet d'acquérir une connaissance approfondie de ses propriétés. Les données du moteur permettent également, grâce à des mesures simples, de tirer des conclusions sur les charges entraînées par celui-ci.
Cette présentation a été donnée par Helmut Schenk, ingénieur diplômé, à l'occasion du 3e Symposium suisse sur l'aéronautique électrique, en 1983, au Technorama de Winterthur.


34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
 Res Dauwalder

BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
L'HISTOIRE DU PC-21
 Emil Giezendanner

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
Emil Giezendanner
FÊTE DES VACANCES 2026 À LA MG USTER
Martin Wunderli
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
 Matthias Bosshard

JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
Matthias Bosshard
Actualités sur Leomotion.com

52. COUPE DES ALPES 2026
Emil Giezendanner
VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
Actualités de HEBU

MICRO OV-10 BRONCO 645 MM DE E-FLITE

SOUVENIRS
Wolfgang Völler
RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
ACTUALITÉS DE HEBU
 Julia Bucher

VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet