
Construction d'une balance numérique à point d'appui
La position du centre de gravité détermine de manière significative les caractéristiques de vol de tout avion. S'il est trop en arrière, l'avion est instable ; s'il est trop en avant, les performances de vol sont insuffisantes. La position du centre de gravité peut être déplacée dans une certaine plage afin d’adapter les caractéristiques de vol à l’utilisation prévue du modèle et au niveau du pilote.
Il convient de toujours connaître la position optimale du centre de gravité, adaptée notamment au premier vol : que ce soit grâce aux indications figurant dans la notice de montage, sur le plan de construction ou à partir de vos propres calculs [1] [2] [3].
La position du centre de gravité est encore souvent vérifiée à l’aide de deux doigts. On obtient une mesure plus précise avec un balance de centre de gravité achetée ou fabriquée soi-même, sous la forme d’une bascule. D’autres ne jurent que par la balance de centre de gravité « Vanessa » ou installent des points d’accrochage judicieusement placés sur le modèle. Il est déjà possible de déterminer numériquement le centre de gravité à l’aide de trois balances de cuisine électroniques, qui soutiennent le modèle dans la bonne position et dont la position par rapport au point de référence du centre de gravité a été mesurée.
Des balances de centre de gravité numériques sont déjà disponibles dans le commerce, par exemple [4] avec un rapport dans [5]. Certaines, par exemple [6] et [7], s’inspirent de la méthode décrite ci-dessus avec trois balances de cuisine. Trois cellules de mesure équipées de supports pour les roues sont connectées à un micro-ordinateur et alignées puis mesurées sur une table selon une procédure prédéfinie, en fonction des entraxes des roues. Le micro-ordinateur calcule
puis le poids total et la position du centre de gravité.
Depuis peu, on trouve des balances numériques de centre de gravité dotées d’une sorte de plateau de pesée ([4] et [8]). Dans ce plateau, le modèle repose à l’horizontale et le point de référence de la mesure du centre de gravité – généralement le point d’intersection entre le bord d’attaque et le fuselage – est calé contre une butée. Cela évite ainsi de devoir mesurer des distances. Des modèles équipés d’une, deux ou trois cellules de pesée ont été publiés [9] (tableau 1).
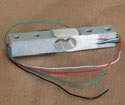
Les capteurs de pesée (figure 1) sont également utilisés dans les balances de cuisine numériques. Il existe différentes formes de capteurs de pesage ; ils sont généralement constitués d’une tige métallique comportant des alésages de décharge spéciaux au centre et des jauges de contrainte disposées de manière appropriée. La force d’une contrainte de flexion exercée sur cette tige entraîne une modification de la résistance des jauges de contrainte
bande de mesure. À l'aide d'un « pont de Wheatstone », d'amplificateurs et d'un convertisseur analogique-numérique (A/N), la force peut être analysée par un microcontrôleur, puis affichée.
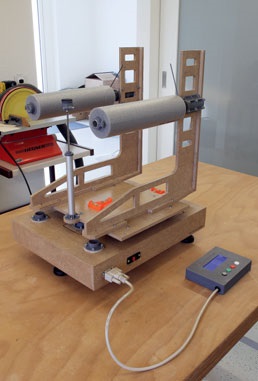
J’ai construit une balance numérique de centre de gravité (figure 2) pour mes modèles habituels (modèles à moteur, à aile haute, basse et moyenne, d’un poids total allant jusqu’à environ 3 kg), car en tant que « mécanicien », le défi m’attirait et je voyais un potentiel d’amélioration dans ma méthode de détermination du centre de gravité. Ce rapport n’est pas un guide de construction accompagné d’une documentation détaillée, mais vise à contribuer à une meilleure compréhension du sujet « balance numérique de centre de gravité ». Il a pour but de
inciter à la conception et à la construction de sa propre balance de centre de gravité adaptée.
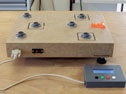
Ma balance à poids multiples se compose d'un châssis de base (figure 3) équipé de trois capteurs de pesée (2 × 2 kg et 1 × 3 kg) et d'un plateau de pesée. Le châssis de base repose sur trois pieds réglables,
| Nombre de capteurs de pesage | Poids total | Centre de gravité longitudinal | Centre de gravité transversal | Remarques |
|---|---|---|---|---|
| 1 | Non | Oui | Non | Le poids total doit être mesuré séparément |
| 2 | Oui | Oui | Non | De par leur principe même, des couples s’exercent également sur les capteurs |
| 3 | Oui | Oui | Oui | Seules des forces s'exercent sur les capteurs |
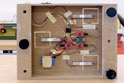
reposant sur des pieds solides. Sur la face supérieure, trois logements pour le plateau de pesée sont montés dans des évidements, espacés de 200 mm dans le sens longitudinal et transversal. Les pieds du plateau de pesée, guidés dans ces logements, transmettent les forces à mesurer au châssis de base via des cellules de pesée. À l'intérieur du châssis de base (figure 4) sont installés les composants électroniques nécessaires (microcontrôleur, amplificateur de mesure avec convertisseur A/N), une batterie Li-ion 2S pour l'alimentation électrique et les connexions vers l'extérieur (connecteur vers le panneau de commande, interrupteur marche/arrêt). Sur la face supérieure se trouvent trois autres logements légèrement surélevés destinés au plateau de pesée. Le plateau de pesée est placé dans ces logements lorsque la balance n’est pas utilisée, afin d’éviter toute charge involontaire sur les capteurs de pesée. Le châssis de base s’appuie également sur ces supports surélevés lorsqu’il est posé sur la face supérieure à des fins d’entretien. Le plateau de pesée se compose d’une base dotée de trois pieds sphériques réglables en hauteur, de deux montants avec des supports tubulaires et de divers montants de longueurs différentes. Les montants peuvent être montés dans six positions différentes : trois positions différentes en transversal-
pour s'adapter à différentes largeurs de fuselage, différents trains d'atterrissage et différentes envergures d'ailes, ainsi que deux positions dans le sens longitudinal afin d'étendre la plage de mesure de la balance dans ce sens. Le point de référence pour la mesure peut ainsi être décalé de 50 mm.
Le modèle est posé sur les supports tubulaires rembourrés de mousse et aligné à l'aide de deux butées pivotantes et réglables longitudinalement (figure 5), constituées de tiges en PRFC de 2 mm. Cela permet également de mesurer des modèles dotés d'ailes en flèche. Les supports tubulaires peuvent être fixés au pied à trois hauteurs différentes. La position horizontale des maquettes est réglée à l'aide d’un support. Je dispose de supports de différentes longueurs (figure 6)
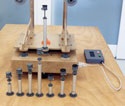
fabriquées et dotées de têtes plates et rembourrées (pour les fuselages en caisson) ou entaillées en V (pour les faces inférieures arrondies des fuselages). En principe, un modèle peut être mesuré en position de vol normal ou en vol à l'envers. Dans le cas de profils droits ou concaves, il faut soit caler le bord d'attaque en position de vol normal, soit effectuer la mesure en position de vol à l'envers.
Un microcontrôleur est le cerveau de l'ensemble du système électronique. J'ai opté pour un microcontrôleur Arduino [10], car ces appareils sont très bien documentés sur Internet
et faciles à programmer. De très nombreux tutoriels (vidéos) et ouvrages sont disponibles, ce qui permet d’acquérir en un temps raisonnable les connaissances nécessaires à la construction d’une balance numérique à centre de gravité. J’ai utilisé un Arduino Nano d’origine afin d’éviter tout problème et d’apporter une petite contribution à ce fascinant projet open source. Les capteurs de pesée peuvent être récupérés à partir de balances de cuisine numériques. Je n’ai trouvé de capteurs de pesée bon marché offrant une précision suffisante qu’en Chine [11]. Il existe des capteurs de pesée présentant les mêmes dimensions principales et de raccordement pour 1, 2, 3, 5, 10 et 20 kg. La plupart du temps, ceux-ci sont fournis avec un amplificateur-convertisseur A/N basé sur la puce HX711. D’après des témoignages trouvés sur Internet, toutes n’offrent pas une bonne qualité de signal.
J'ai acheté l'amplificateur et le convertisseur A/N aux États-Unis. Le site web [12] propose une documentation complète ainsi qu'un lien vers une bibliothèque [13] nécessaire pour analyser facilement les résultats de mesure avec un microcontrôleur Arduino.
De même, lors de l’achat de l’écran LCD [14] [15], j’ai privilégié une bonne documentation plutôt qu’un prix bas. J’ai opté pour un écran à quatre lignes afin de pouvoir afficher clairement les résultats de la mesure du centre de gravité.
Il serait exagéré de prétendre que j’ai programmé le logiciel moi-même. On trouve sur Internet de très nombreuses indications sur les sous-problèmes à résoudre. Pour la programmation, on peut facilement procéder par étapes. Je me suis d’abord familiarisé avec l’écran LCD. Dans un autre programme d’essai, j’ai lu les données des capteurs de pesée. Le circuit pour les touches et la mesure de la tension de la batterie – des sujets respectivement…
L'introduction à Arduino – je la connaissais déjà.
La position du centre de gravité est calculée à l’aide de l’équilibre des forces et des moments. Cela semble plus compliqué que ça ne l’est en réalité, voir par exemple [16].
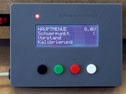
Le programme est piloté par des menus (figure 7, figure 8). Quatre touches (Haut, Bas, Entrée, Menu) permettent une navigation et une sélection faciles dans les menus.
Le menu principal comporte quatre options :
- Centre de gravité : mesure du centre de gravité. La balance est d’abord tarée, puis l’utilisateur est invité à placer le modèle dessus.
- Position des montants : il faut indiquer si les montants sont montés en position avant ou arrière.
- Étalonnage : chaque cellule de pesée est étalonnée à l'aide d'un poids connu. L'étalonnage reste disponible même après la mise hors tension puis la remise sous tension de l'appareil.
- Réinitialisation des valeurs : réinitialisation des facteurs d'étalonnage à leurs valeurs d'origine.
J'ai principalement
à partir de panneaux MDF de 8 mm et 10 mm d’épaisseur, fraisés par CNC. Les supports, les raccords et les boîtiers de panneaux ont été imprimés en 3D. De très nombreuses pièces, telles que les tubes en aluminium, l’isolation thermique, les pieds du châssis de base, les poignées sphériques D20 (pieds du plateau de balance), les tiges filetées, les inserts filetés, les vis, les écrous et les rondelles, je les ai achetés chez un quincaillier.
J'ai soudé l'électronique sur une carte à perforations pour le châssis de base (Arduino Nano, trois amplificateurs-convertisseurs A/N, des connecteurs pour l'alimentation externe, un interrupteur marche/arrêt et le câble de raccordement au panneau) et sur une autre carte destinée au panneau (boutons-poussoirs, connecteurs pour l'écran LCD, la LED et le câble de raccordement au châssis de base).
Avant de pouvoir vérifier ou utiliser la balance, il faut l'étalonner à l'aide d'un poids, si possible étalonné ou fiable. La détermination du poids de référence m'a apporté un premier enseignement : mes trois balances de cuisine numériques disponibles dans l'atelier affichent des résultats variant de 3 g. J’ai décidé que l’une des trois balances affichait le résultat correct et j’ai utilisé cette valeur. Le poids absolu est important pour mesurer le poids total ; pour déterminer la position du centre de gravité, il est essentiel que toutes les cellules de pesée soient calibrées de la même manière. Une fois l’étalonnage terminé, j’ai placé le plateau de pesée sur la balance à centre de gravité et j’ai vérifié le poids de référence à différents endroits du plateau. Le résultat était le même partout !
J’ai ensuite essayé de vérifier la détermination du centre de gravité (figure 9). Pour cela, j’ai pris une planche et j’y ai fixé, au centre dans le sens longitudinal,
dans cette direction, un mètre ruban muni de bandes adhésives. La planche, mètre ruban compris, pesait environ 1,3 kg. Dans ce cas, la balance à centre de gravité a été étalonnée avant que la planche et la batterie ne soient posées en travers. J’ai ensuite déplacé la batterie de 235 g par petits paliers le long du mètre ruban. La position de la batterie a été relevée au niveau d’un de ses bords longitudinaux. J’ai répété ces essais avec des poids supplémentaires sur la planche et avec la batterie seule, en tarant la planche avec le plateau de la balance.
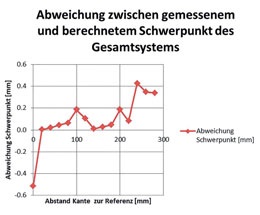
La position du centre de gravité (figure 10) a pu être déterminée à $+ - 0,5$ mm près. Lors de mesures de longue durée, le poids total a dérivé jusqu’à 2 g selon la charge. Une fois la charge retirée, cet écart se corrige après
en quelques secondes. Les résultats des mesures montrent qu'au milieu de la plage de mesure de 200 mm, les écarts sont moins importants. Il convient donc de tirer parti de la possibilité de régler la position du centre de gravité en modifiant la disposition des barres, malgré le travail de montage que cela implique.
La balance à centre de gravité doit être posée sur une plate-forme stable et être parfaitement d'aplomb, tant dans le sens longitudinal que transversal. Aucune force due au vent ne doit agir sur le modèle ; la mesure doit donc être effectuée à l'intérieur.
Ajuster la balance de centre de gravité au modèle de manière à ce que celui-ci repose horizontalement sur la balance
et que le centre de gravité à mesurer ne se trouve pas au bord de la zone de mesure.
Mettez la balance de centre de gravité en marche et sélectionnez le mode « Centre de gravité ». Dès que le tri est terminé, le modèle peut être posé avec précaution (figure 11) et aligné dans les sens longitudinal et transversal. C’est une étape très importante pour la reproductibilité des résultats ! Attendez que toutes les oscillations se soient dissipées, puis notez les valeurs.
En soi, la mesure est désormais terminée. Mais il est utile de répéter le processus de pesée sans batterie.
J’ai créé un tableau Excel pour analyser les résultats. Sur les modèles électriques, il s’agit généralement de déplacer la batterie afin d’atteindre le centre de gravité théorique. Le poids et la position de la batterie, par rapport au point de référence, sont calculés. Un graphique (figure 12) illustre cela une fois que les valeurs de consigne et réelles ont été saisies. Dès que la batterie a été déplacée conformément au graphique, une nouvelle mesure permet de vérifier le résultat.
Il s'est avéré que les mesures du centre de gravité sont très reproductibles lorsque l'alignement est effectué avec soin. Les niveaux à bulle en croix achetés dans un magasin de bricolage et utilisés pour indiquer la position horizontale de la base
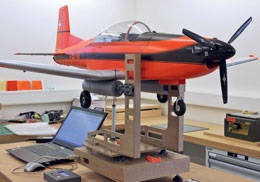
Le support et le plateau de la balance ne fonctionnent pas correctement et doivent encore être remplacés. Bien entendu, j'ai mesuré mes modèles actuels. Je n'ai constaté aucun écart significatif par rapport à la position du centre de gravité déterminée précédemment à l'aide de la bascule ou de la méthode des trois balances. Les supports souples et de grande surface n’ont laissé aucune trace sur les ailes des modèles en mousse. Malgré l’adaptation de la balance aux différents modèles, le processus a été beaucoup plus rapide et la reproductibilité des résultats est plus rassurante.
La précision et la reproductibilité obtenues répondent aux exigences. La balance numérique de centre de gravité se distingue des balances analogues de ce type par sa simplicité d'utilisation et le fait qu'elle ménage davantage les surfaces d'appui. La balance numérique de centre de gravité peut être utilisée sans problème pendant la construction, non seulement pour déterminer la position actuelle du centre de gravité, mais aussi pour déterminer le poids d'un élément de construction de grande taille ou pour étudier l'influence de la disposition
composants sur le centre de gravité. Il est également possible d’évaluer rapidement si une batterie lourde entraîne des décalages inadmissibles du centre de gravité. De même, l’influence des poids supplémentaires (ballast) ou des décalages de poids (remplissage du réservoir, trains d’atterrissage rétractables dans le sens longitudinal) peut être facilement estimée. Je ne voudrais plus me passer de ma nouvelle balance numérique pour le centre de gravité.
Leonhard Keller
[1]. Stumpf, Rainer. Rainers Modellflugseite. Calculer le centre de gravité et l'angle de réglage. [En ligne] http://www.rainers-modellflugseite.de/Schwerpunkt.html.
[2]. Meissner, Dietrich. Modellflug-Club Reichertshofen e.V. WinLaengs4. [En ligne] http://www.mfc-reichertshofen.de/index.php/know-how/2-uncategorised/281-winglaengs-beitrag.
[3]. Ranis, Frank. FLZ\_Vortex V1.217 (démo gratuite). FLZ\_Vortex. [En ligne] http://www.flz-vortex.de/flz_vortex.html.
[4]. GliderCG. GliderCG. [En ligne] https://glidercg.wordpress.com/.
[5]. Schwartz, Frank. « Der digitale Schwerpunkt, Glider CG von Mahmoudi Modellsport ». FMT. Avril 2018.
[6]. Digitech Electronics BV. Outils. CG Wizard 3.0 version Pro. [En ligne] http://www.digitech.nl/cg-wizard-pre-order-now.
[7]. XICOY Electronica SL. CG Meter. [En ligne] https://www.xicoy.com/catalog/index.php?cPath=57&osCsid=1f4ede21f06d117e7230f730471520a4.
[8]. Kallhovd, Olav. Échelle de centre de gravité pour planeurs F3X. [En ligne] https://github.com/olka1/CG_scale.
[9]. natxopedreira. RC-Groups. Échelle de centre de gravité « à la geek ». [En ligne] https://www.rcgroups.com/forums/showthread.php?2917114-CG-Scale-geek-way.
[10]. Arduino. [En ligne] https://www.arduino.cc/.
[11]. Aliexpress. Capteur de poids numérique Aihasd à cellule de charge 2 kg – Balance de cuisine électronique portable + module d'extension HX711 pour capteurs de pesage compatibles Arduino. [En ligne] https://www.aliexpress.com/item/Aihasd-Digital-Load-Cell-Weight-Sensor-2KG-Portable-Electronic-Kitchen-Scale-HX711-Weighing-Sensors-Ad-Module/32830560784.html.
[12]. SparkFun. Amplificateur de cellule de charge SparkFun – HX711. [En ligne] https://www.sparkfun.com/products/13879.
[13]. Bodge. GitHub. Bibliothèque Arduino permettant de piloter le convertisseur analogique-numérique (ADC) 24 bits HX711 d’Avia Semiconductor pour les balances. [En ligne] https://github.com/bogde/HX711.
[14]. reichelt elektronik. DEBO LCD 20X4 BL. [En ligne] https://www.reichelt.de/DEBO-LCD-20X4-BL3/index.html?ACTION=3&GROUPID=8244&ARTICLE=192144&START=0&OFFSET=16&.
[15]. fdebrabander. GitHub. Bibliothèque pour l'écran LCD LiquidCrystal connecté à une carte Arduino. [En ligne] https://github.com/fdebrabander/Arduino-LiquidCrystal-I2C-library.
[16]. maschinebau-fh.de. Filières d'études. Statique – Équilibre des forces et équilibre des moments. [En ligne] http://www.maschinenbau-fh.de/s_gleichgewicht.html.


34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
 Res Dauwalder

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
 Emil Giezendanner

FÊTE DES VACANCES 2026 À LA MG USTER
Martin Wunderli
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
L'HISTOIRE DU PC-21
Emil Giezendanner
CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
JUMELAGE
Wolfgang Voeller
EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
Actualités de HEBU

CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
Actualités sur Leomotion.com

52. COUPE DES ALPES 2026
Emil Giezendanner
VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
MICRO OV-10 BRONCO 645 MM DE E-FLITE

SOUVENIRS
Wolfgang Völler
RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
ACTUALITÉS DE HEBU
 Julia Bucher

VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet