
Movimenti lenti del servomotore
Per le alette frenanti, i carrelli retrattili, gli azionamenti delle pale, ecc., spesso si desiderano funzioni rallentate. Jeti, Futaba e Graupner offrono già da tempo trasmettitori con «Servo Speed» programmabile. Multiplex / Hitec, fino a poco tempo fa, faceva riferimento ai propri servocomandi digitali programmabili (Dieter Wörner, Fiera di Friedrichshafen 2017), ma anche in questo ambito sembra che ci siano novità: l’ultimo aggiornamento software V1.40 della serie Multiplex COCKPIT SX 7/9/12 include ora anche una funzione «Servo-Slow fino a 12 s».
I movimenti lenti dei servocomandi sono tuttavia possibili anche se si dispone solo di un semplice radiocomando: un modulo «Servo-Slow» inserito tra il ricevitore e il servocomando svolge questa funzione.
Alla ricerca di un modulo di questo tipo, nel vecchio catalogo Lindinger mi sono imbattuto nell’HP-Servo-Slow di Hyperion. Purtroppo, i due esemplari arrivati poco dopo da Lindinger non contenevano alcun «foglio illustrativo». (Non mi aspettavo nemmeno un manuale d’uso in tedesco.) Due cavi con connettori a presa e due connettori per servocomandi lasciavano però intuire che potesse trattarsi di un modulo doppio. Non restava quindi altro da fare che, affidandomi alla fortuna, collegare da qualche parte il tester per servocomandi e i servocomandi stessi e provarli. Ma nemmeno con molta pazienza e tante parole di incoraggiamento sono riuscito a ottenere dai due moduli altro che un tremolio dei servocomandi. Una voce femminile gentile mi ha confermato, quando ho chiamato Lindinger, che per questo prodotto non esiste davvero alcun manuale e che non ero l’unico a cui il modulo non funzionava correttamente: «Ci restituisca gli apparecchi: li controlleremo e li sostituiremo o le accorderemo un credito.» Ho ricevuto un credito. Durante le successive ricerche su Internet e le richieste di informazioni presso il negozio specializzato, mi sono imbattuto in altri tre prodotti, questa volta di produttori europei. Non riuscivo ancora quasi a credere che il prodotto di Hyperion (un produttore non sconosciuto di motori elettrici e batterie LiPo) non funzionasse, per cui ho ordinato un altro campione da Brack. Le esperienze fatte con i due HP-Servo-Slow
mi avevano spinto a esaminare più da vicino i quattro prodotti in questione, limitandomi però a verificarne la compatibilità con il mio Multiplex Cockpit SX (vecchio modello, senza display touch).
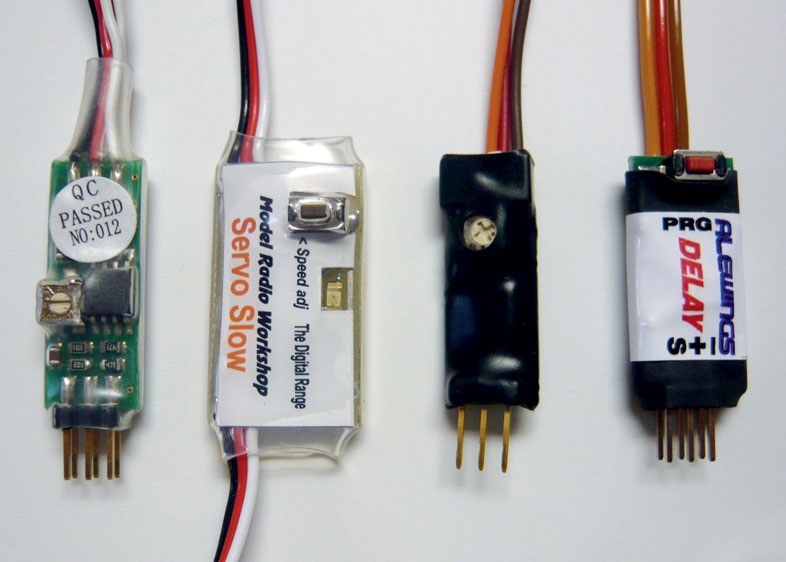
HP-Servo-Slow (Hyperion, Cina)
Ovviamente ora sono curioso di vedere come si comporterà il terzo prototipo di Hyperion: il canale 1 mostra ancora una volta solo vibrazioni del servocomando
e si spegne dopo pochi secondi. Il canale 2 funziona per un po’ con movimenti tremolanti; dopo aver spento e riacceso l’Unitest 2, il canale 2 rimane in modalità tremolante con un elevato assorbimento di corrente da parte del servocomando collegato. Come si scoprirà in seguito (vedi misurazione degli impulsi del servocomando), l’HP-Servo-Slow genera una frequenza di impulso molto bassa, di soli 14 Hz, con la quale i miei servocomandi evidentemente non riescono a fare nulla di sensato. In ogni caso, Hyperion non sembra essere compatibile con Multiplex.
Servo-Slow (Model Radio Workshop, Inghilterra)
Il prodotto di Mike Ridley è realizzato con una scheda a un solo lato e, a differenza degli altri, presenta sul lato di uscita un cavo di collegamento con connettore per un servocomando. L’amplificatore di uscita è tuttavia sufficientemente potente da pilotare due o più servocomandi tramite un cavo a Y (vedi test di carico). La sezione del cavo, pari a soli 0,14 mm², pone naturalmente dei limiti in questo caso.
Il prodotto è accompagnato da un manuale d’uso in inglese, ben leggibile e comprensibile. Purtroppo in esso mancano i dati tecnici, che si trovano solo sul sito web del produttore.
La programmazione è molto semplice: basta premere il tasto e contare gli impulsi del LED. Svantaggio: il tempo di funzionamento è regolabile solo a intervalli di 1 s, ovvero il tempo minimo impostabile è di 1 secondo. In questo caso, avrei preferito una risoluzione più fine di 0,5 s/impulso.
Modulo di ritardo (Simprop, Germania)
Il modulo di Simprop include un «Servo-Booster» (raddoppio della frequenza degli impulsi) attivabile tramite un interruttore a scorrimento, che però non ho testato. L’amplificatore di uscita e il cavo da 0,25 mm² sono ben dimensionati, tanto che, utilizzando un cavo a Y, è possibile far funzionare in parallelo anche due o più servocomandi.
Il manuale d’uso bilingue allegato descrive cinque diversi moduli servo ed è di facile comprensione; esso
contiene anche i dati tecnici. Il carattere, tuttavia, dovrebbe essere un po’ più grande, e per leggere il testo «Dichiarazione del produttore a favore dei consumatori» occorre una lente d’ingrandimento.
La regolazione del tempo tramite il potenziometro di trim non è così semplice come ci si aspetterebbe: l’angolo di rotazione non è proporzionale all’intervallo di regolazione del tempo (posizione centrale circa 0,5 s). Più lunga è la durata desiderata, più difficile è regolarla.
Servo Delay (Alewings, Italia)
Il modulo fornito da Alessandro Torri presenta, sul lato del ricevitore, un cavo da 0,25 mm² e, sul lato di uscita, ben due connettori per servocomandi – cavo a Y incluso! Gli impulsi del servocomando subiscono solo una leggera diminuzione sotto carico; anche in questo caso il prodotto convince.
Attenzione: la tensione di alimentazione massima è di soli 6 V (4 celle NiMh)!
Per quanto riguarda il manuale d’uso, è davvero in stile italiano: la dimensione dei caratteri del manuale d’uso in italiano allegato mi ricorda i vecchi orari delle FFS (occhiali e lente d’ingrandimento indispensabili). Sul sito di Alewings si trova un’altra guida: il miscuglio di inglese e italiano crea più confusione che chiarezza. Ma, come diceva sempre mia nonna: «Provare per credere». Dopo lunghi tentativi e ripetute letture delle istruzioni, si giunge alla conclusione: in modalità di programmazione, con il tasto è possibile aumentare o ridurre il tempo di funzionamento a intervalli di 0,5 s a seconda della durata dell’impulso del servocomando (posizione della leva del trasmettitore).
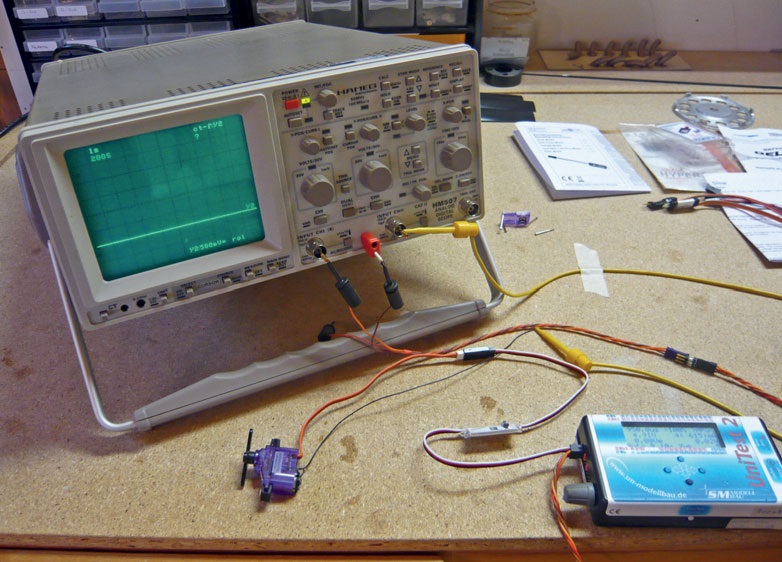
| Servotester: | UniTest 2 (SM Modellbau) con 4×NiMh, impulsi servo MPX uni (TP=18 ms) |
| Strumenti di misura: | Oscilloscopio e multimetro digitale |
| Servo (registrazione della corsa): | BMS380MG modificato (presa del potenziometro elettrico estesa) |
| Servocomandi (funzionamento): | Analogici: Bluebird BMS380MG; Dymond D200; Hitec HS485MG Digitali: Hitec D485 |
Consumo di energia propria
In questo ambito il modello britannico è chiaramente il vincitore, ma il consumo di energia propria è talmente esiguo in tutti i modelli da risultare irrilevante nelle normali condizioni di utilizzo.
Registrazione della corsa del servomotore
Per questo esperimento ho programmato i moduli in modo che presentassero un tempo di percorrenza (da finecorsa a finecorsa) di circa 2 s. Con il servotester, dopo 4 s il senso di rotazione viene invertito manualmente e la tensione sul potenziometro del BMS380MG viene registrata come funzione del tempo. L’immagine a destra mostra ciò che ci aspettiamo da un modulo Servo-Slow: rotazione uniforme
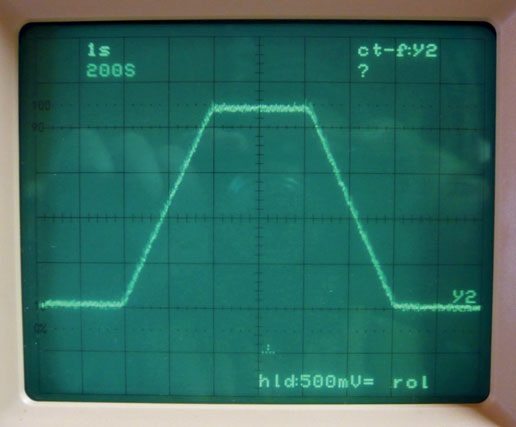
Velocità in entrambe le direzioni senza oscillazioni al raggiungimento della posizione finale. I modelli MRW e Alewings presentano differenze minime rispetto a Simprop.
Impulsi del servocomando
Simprop e Alewings presentano soluzioni tecniche perfette: l’impulso di uscita (in basso) segue con un ritardo minimo l’impulso di ingresso
(in alto). MRW reagisce in modo leggermente più lento e con ritardi variabili (4,5 ms), il che però è irrilevante nella pratica.
Tutti e tre i moduli europei presentano driver di uscita potenti, che consentono di pilotare senza problemi due o più servocomandi in parallelo.
Le misurazioni degli impulsi dei servocomandi evidenziano anche il problema di Hyperion: l’uscita
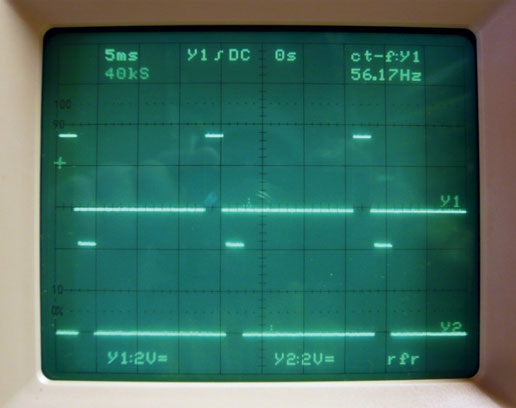
La frequenza degli impulsi è solo un quarto di quella del servotester (immagine in alto)! Non c’è da stupirsi che i servocomandi non riescano a gestirla correttamente. Inoltre, l’ampiezza degli impulsi
sotto carico non ispira proprio fiducia.
Tutti e tre i prodotti europei svolgono la loro funzione principale
in modo impeccabile e lasciano una buona impressione. Le differenze risiedono, oltre che nella forma costruttiva e nella tecnologia di collegamento, soprattutto nel tipo di programmazione della durata di funzionamento. Il modello chinesi,
, invece, è più adatto a chi è alla ricerca di occasioni e agli appassionati di modellismo che cercano avventura e brivido.
Ruedi Schmid
| Produttore | Hyperion (CN) | MRW (GB) | Simprop (D) | Alewings (I) |
| Denominazione, tipo | HP-Servo-Slow S070011C | Servo-Slow MRW 09 | Modulo di ritardo 011 080 9 | Servo Delay E0055A |
| Manuale d'uso | nessuna | E | D+E | I,(E) |
| Temperatura di esercizio | n.d. | n.d. | n.d. | da -10 a +60 °C |
| Tensione di alimentazione | n.d. | 4,4–6,3 V (4–5 NiMH) | 4,8–6 V nom. (4–5 NiMH) | 4,8–6 V max.! (5,4 V stabilizzato) |
| Assorbimento di corrente a 5,03 V* | 5,5 mA | 0,8 mA | 5,3 mA | 2,8 mA |
| Impostazione dell'ora | Potenziometro di regolazione | Tasto, LED | Potenziometro di regolazione | Pulsante + joystick del trasmettitore |
| Durata | n.d. | 1 ... 10 s | 0 ... 10 s | 0 ... 60 s |
| Impulsi servo* – Frequenza – Ritardo | 14 Hz! 5 ms | ~56 Hz (jitter) 4 ... 5 ms | 56 Hz 0,5 ms | 56 Hz 0,5 ms |
| Ampiezza dell'impulso* senza carico con carico 900 Ω | 4,0 V 2,2 V! | 4,8 V 4,0 V | 4,0 V 3,8 V | 4,1 V 3,7 V |
| Peso, cavi e connettori inclusi* | 4,7 g | 7,0 g | 3,8 g | 4,9 g |
| Dimensioni (senza connettore) | 31 × 11 × 6 mm | 37 × 18 × 8 mm | 28 × 11 × 6 mm | 27 × 14 × 8 mm |
| Cavo di collegamento* | 11 cm/0,14 mm² | 2 × 17 cm/0,14 mm² | 17 cm/0,25 mm² | 17 cm/0,25 mm² |
| Fornitore | Lindinger (A) | MRW (UK) | Howald, Thun | Alewings (I) |
| Prezzo | € 10,82 | £ 13,30 | CHF 28,50 | € 17.– |
| Spese di spedizione in Svizzera | 9,95 € | 5,00 £ | – | € 8.– |
* Misurazioni proprie


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

LA STORIA DEL PC-21
Emil Giezendanner
GEMELLAGGIO
Wolfgang Voeller
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

Novità da HEBU

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
Novità su Leomotion.com

DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
RICORDI
Wolfgang Völler
NOTIZIE DA HEBU
 Julia Bucher

REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
ACROBAZIE RC PRESSO IL CAMPO DI VOLO PER MODELLINI DELLA MG BREITENBACH, ERLEN
Oliver Jerike