
Modello di elicottero SA 340
Il raduno di elicotteri di Schlüters del 1972 ci fece capire definitivamente che — sebbene i nostri modelli volassero alla perfezione e fossimo riusciti a portarli a termine i tre giorni di volo senza che i rotori si aggrovigliassero — c’era ancora molto da migliorare. In particolare, la capacità di volo stazionario, l’hoovering, era piuttosto insoddisfacente. Eppure proprio qui avrebbe dovuto risiedere il punto di forza dell’elicottero!
Il sistema di regolazione dell’altezza utilizzato dal signor Schlüter, basato sull’aumento o sulla riduzione della velocità di rotazione del rotore principale, si è rivelato troppo lento se abbinato al sistema Hillers, caratterizzato da una certa inerzia. Ciò ha provocato, soprattutto in condizioni meteorologiche instabili, un movimento di salita e discesa molto fastidioso, causato dal fatto che, nel momento in cui una raffica colpisce il rotore principale, quest’ultimo trasforma l’aria fresca che gli viene fornita in un guadagno di quota. Naturalmente, lo stesso vale anche nel caso opposto. Nessun motore per modellini dispone di una coppia sufficientemente elevata, nemmeno con un riduttore fortemente sottodimensionato come quello che abbiamo utilizzato, per poter compensare tali oscillazioni con sufficiente rapidità.
Per chi è alle prime armi con gli elicotteri, tuttavia, questo tipo di comando mi sembra ancora il miglior compromesso, grazie alla sua struttura semplice e alla facilità di manutenzione. Nessuno ha mai imparato a volare al tornio!
Non volevamo però accontentarci di ciò che avevamo, e quando il mio compagno di sfortune nella limatura delle pale del rotore, Kurt Sau-pe, ha iniziato a sbandierare slogan del tipo: «Fermarsi significa regredire» e simili, era chiaro: bisognava usare la testa.
Durante il viaggio di ritorno da Saffig — grazie a Dio percorremmo l’autostrada — nacque così un nuovo sistema di comando, che avrebbe dovuto presentarsi come segue:
Non volevamo rinunciare al sistema Hiller utilizzato dal signor Schlüter, grazie al buon smorzamento e alle ridotte forze di comando. Inoltre, le difficoltà incontrate dal signor Kavan con il rotore di Bisterfeld (sistema Bell) ci diedero molto da pensare. Il nostro rotore doveva continuare ad essere semirigido, quindi non doveva contenere complicati giunti oscillanti, e doveva essere possibile regolare collettivamente le pale.
Arrivati a Basilea, eravamo orgogliosi possessori di un apparecchio del genere, solo in teoria, ovviamente, ma era meglio così, perché quell’aggeggio si rivelò in seguito...
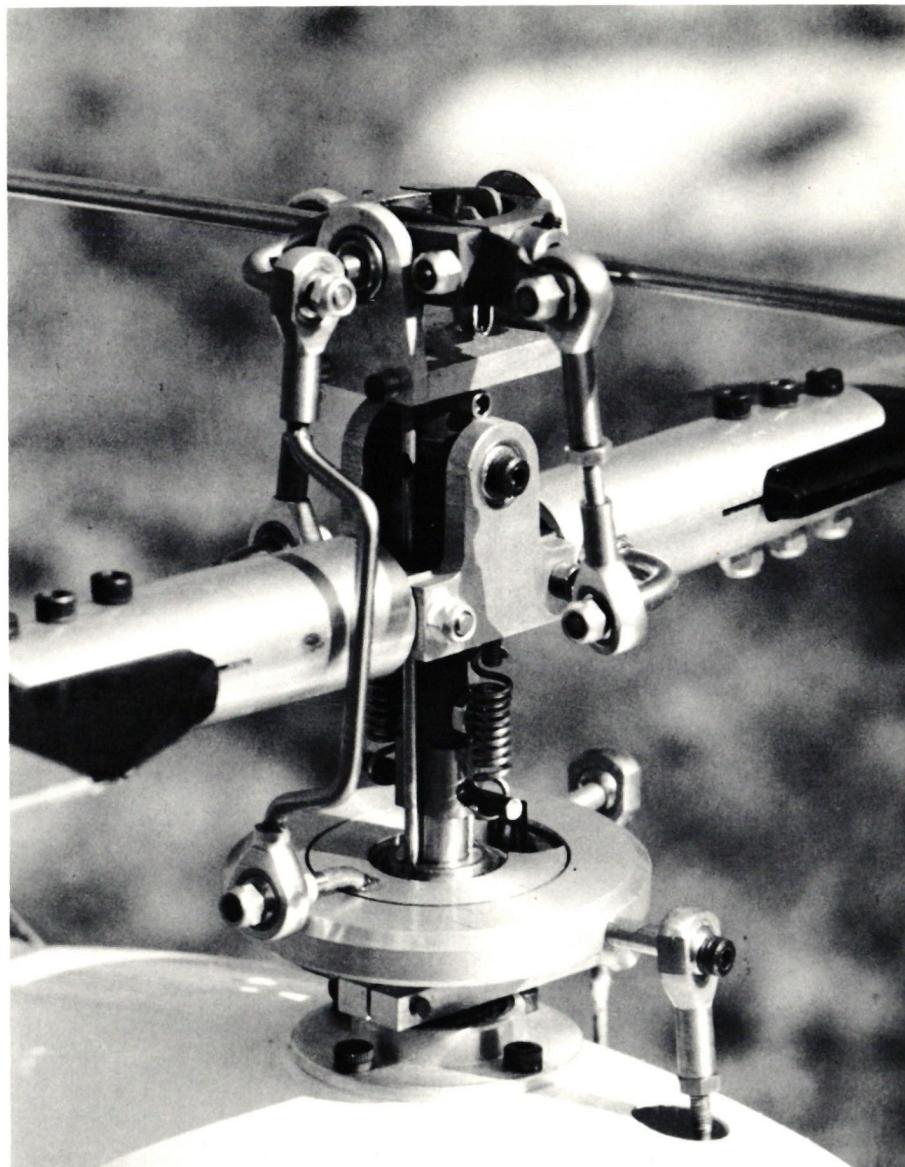
come assolutamente inutilizzabile. La soluzione giusta è poi emersa in modo piuttosto inaspettato durante una giornata piovosa sul campo di volo ed è stata «elaborata» sul posto, con l’aiuto di spilli e trucioli di balsa, in un modello funzionante che in seguito avrebbe fatto onore al proprio nome. Ormai anche il Twin-Jet di Graupner vola secondo lo stesso principio!
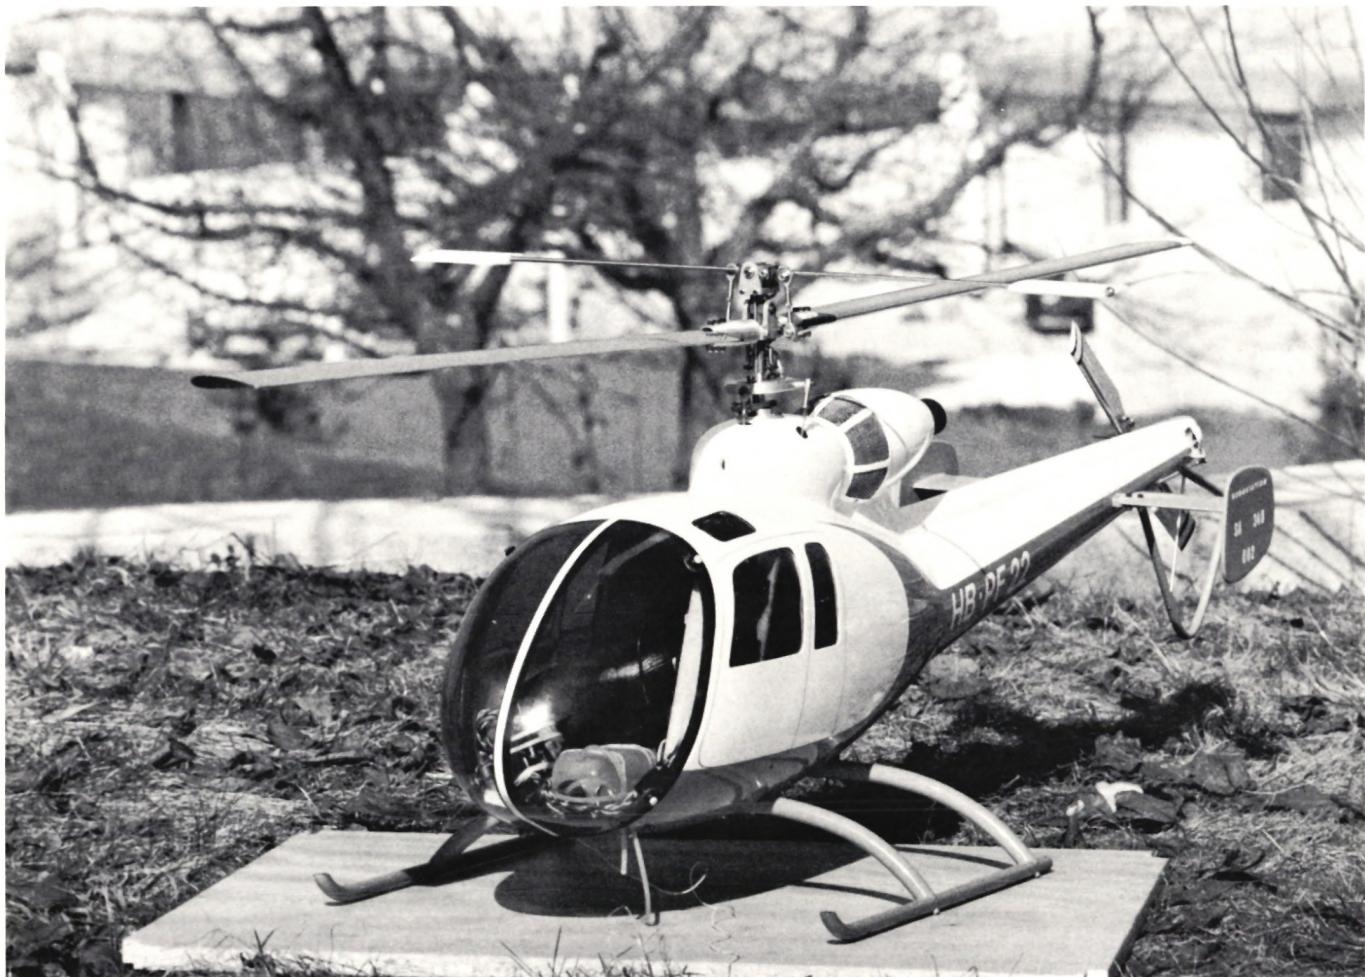
Il modello raffigurato è una riproduzione del tipo SA 340 della ditta Sud-Aviation. Di questo velivolo sono stati realizzati solo prototipi. Tutte le dimensioni del modello corrispondono abbastanza fedelmente all’originale; unica differenza stilistica: il rotore a due pale.
La fusoliera è realizzata in vetroresina e senza trave. La calotta della cabina è stampata a depressione. Particolari problemi sono sorti per lo scarico dell’aria di raffreddamento, che in nessun caso doveva passare sopra il carburatore, come nel caso del Cobra di Schlüter. Un motore che aspira i propri gas di scarico non potrà mai erogare la piena potenza! Si è quindi reso necessario un coperchio aggiuntivo che deviasse il flusso d’aria su un lato della fusoliera
, mentre il carburatore effettua l’aspirazione dalla parte inferiore. Tutti gli interventi meccanici vengono effettuati dalla parte anteriore attraverso una calotta della cabina rimovibile. Ciò presenta il vantaggio fondamentale che la fusoliera, già molto stabile grazie alla sua forma ovoidale, non venga indebolita inutilmente da un grande taglio nel fondo. Un «atterraggio» senza propulsione da un’altezza di 30 m è stato così superato senza problemi!
Ventola, frizione, trasmissione ecc. sono di nostra produzione, ma nel complesso riprendono il modello Schlüter, dato che si è dimostrato affidabile! Come trasmissione per il rotore di coda viene utilizzato un cavo in filo d’acciaio da 1,5 mm, che finora non ci ha mai deluso. Altrettanto affidabile è il motore a pistoni rotanti Glock da 10 cc della HP, un motore che si distingue per la buona prontezza di avviamento e una coppia sorprendente a tutti i regimi.
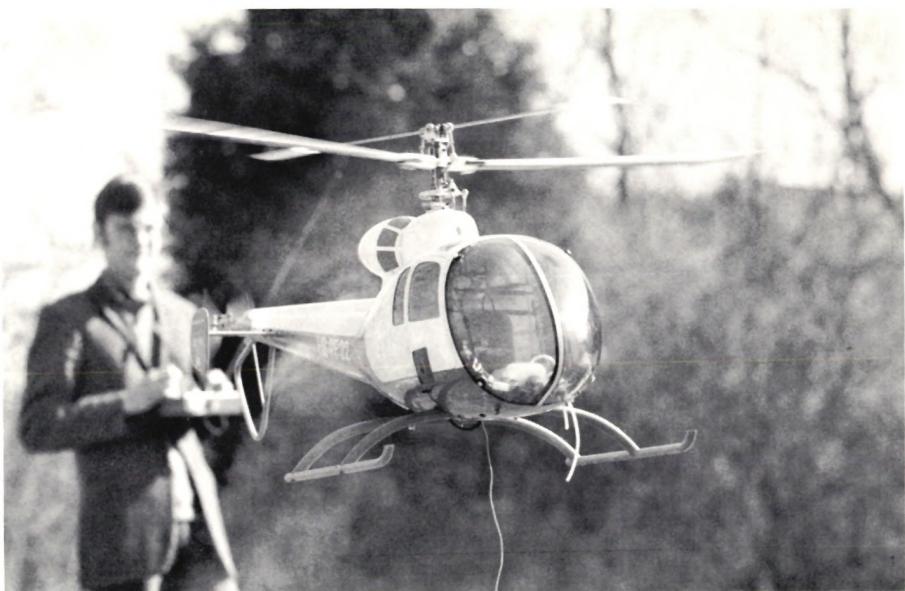
Il modello viene comandato a distanza tramite 4 canali; la cloche destra è configurata come cloche a croce, analogamente alla disposizione dei comandi tipica dei trasmettitori utilizzati in Svizzera. Con essa si controllano l’asse longitudinale e quello trasversale (regolazione ciclica delle pale del rotore principale). L’asse verticale (rotore di coda) è controllato dalla cloche sinistra, che aziona contemporaneamente anche il motore e la regolazione collettiva del passo (pitch). Il motore e le pale vengono regolati in modo sincrono da due servocomandi accoppiati tra loro. Il rapporto di funzionamento tra i due servocomandi è fondamentale. In questo modo, il motore dovrebbe raggiungere la massima potenza già in un determinato punto nel primo terzo della corsa della cloche, mentre la corsa restante è riservata alla regolazione del passo. Vantaggio: la propulsione è sempre sotto controllo; penso soprattutto al fenomeno, non così raro, del «calo di potenza», che può essere eliminato riducendo rapidamente la potenza. Se il motore è controllato tramite un quinto canale, ovviamente ci vuole più tempo prima che le dita nervose trovino la leva aggiuntiva. Svantaggio: non è possibile modificare tramite il trasmettitore il rapporto di regolazione una volta selezionato. Il signor Albert Frei (Digi-Fly) sta attualmente lavorando a un sistema elettronico di regolazione del regime che dovrebbe risolvere anche questo problema. Gli spegnimenti improvvisi del motore ci sono capitati raramente, ma possono verificarsi. Regola fondamentale: volare a pieno regime, il motore deve emettere fumi di scarico chiaramente blu. Se il motore si spegne nonostante tutto, la cosa finisce sempre con un forte boato; infatti, fino al momento in cui la frizione centrifuga libera il rotore, quest’ultimo ha già perso così tanta velocità,
che l’autorotazione non è più possibile. Tutte le promesse fatte nei prospetti devono quindi essere prese con cautela. L’unico rimedio è una ruota libera, come quella che utilizziamo nella SA 340. Grazie a questa ruota libera siamo riusciti a ottenere vere e proprie condizioni di autorotazione, che tuttavia, per mancanza di coraggio, non sono mai state portate a termine, ovvero fino all’atterraggio. La velocità di discesa era comunque del tutto accettabile e costante; si udiva un netto aumento del numero di giri del rotore principale,
il che rappresenta un piccolo passo avanti. Attualmente sono in volo due prototipi del modello SA 340. Entrambi i modelli sono perfettamente controllabili, sia in volo stazionario che nel volo in avanti estremamente veloce grazie alla forma aerodinamicamente vantaggiosa. Queste e altre caratteristiche positive ci hanno spinto a valutare la possibilità di farne produrre un numero limitato di esemplari, per consentire anche ad altri modellisti, che non dispongono delle attrezzature meccaniche adeguate, di avvicinarsi al volo con gli elicotteri. Gerd Schweidler


52. COPPA DELLE ALPI 2026
 Emil Giezendanner

CORSAIR F4U – UN WARBIRD DALL’ASPETTO SUCCESSO
 Jürgen Rosenberger, Jürgen Prinz

CAPISCI COSA INTENDO? 125 ANNI DELL’AERO CLUB SVIZZERO
Emil Giezendanner
GIORNATA DI PROVA PRESSO L'MFV WETTINGEN
Urs Keller
GEMELLAGGIO
Wolfgang Voeller
CAMPIONATI EUROPEI F3A A ST-MACAIRE, FRANCIA
 Matthias Bosshard

VOLO LIBERO IN PIENA ESTATE
Urs Muntwyler
ATOM, IL NUOVO AEREO A DOPPIO PIANO DELLA CPLR
Matthias Bosshard
APPROFONDIMENTI SULLA STORIA DELL’AVIAZIONE ACQUATICA

HORIZON HOBBY/LEMACO NEWS:MICRO OV-10 BRONCO 645 MM VON E-FLITE

LA STORIA DEL PC-21
Emil Giezendanner
COUPE DES ALPES – OSSERVARE E IMPARARE
Rodito Nussbaumer
ORGOGLIO E BUONE IDEE
 Markus Nussbaumer

EURO CONTEST GLIDER ACRO TOUR AUSTRIA 2026

TEAM MANAGER «THIS» BOSSHARD
Rodito Nussbaumer
34° CAMPIONATO ALPINO DI MODELLISMO AEREO DI HAHNENMOOS
Res Dauwalder
FESTIVAL ESTIVO 2026 PRESSO LA MG USTER
Martin Wunderli
PICCOLI VELISTI CHE PRENDONO ESEMPIO DAGLI ALTRE
Res Dauwalder
BENVENUTO, NUOVO MEMBRO!
Andrea Bolliger
Novità su Leomotion.com

Novità da HEBU

DALLA GIOVENTÙ PER LA GIOVENTÙ
Lorena Betschen
RICORDI
Wolfgang Völler
REGIONE NOS – UN CENTRO DI ECCELLENZA PER IL VOLO ELETTRICO
Emil Giezendanner
NOTIZIE DA HEBU
 Julia Bucher

DA 0 A 100
Markus Nussbaumer
70 ANNI DEL GRUPPO DI AEROMODELLISMO DI NIDWALDEN
Martin Barmettler
ACROBAZIE RC PRESSO IL CAMPO DI VOLO PER MODELLINI DELLA MG BREITENBACH, ERLEN
Oliver Jerike