
Régulateur de vitesse de type « chopper » pour 20 A
Le régulateur de vitesse, dont le plan de montage est présenté ici, présente les avantages suivants :
- Tension de sortie réglable depuis des valeurs négatives jusqu'à la tension maximale de la batterie.
- La dissipation de puissance est négligeable grâce à l'utilisation d'un étage de sortie spécial et d'un relais de vitesse.
- L'immunité aux interférences est maximale, même à grande portée, grâce à la séparation galvanique entre le circuit récepteur et le circuit d'alimentation.
- Faible consommation de courant de la batterie du récepteur. Pour cette raison et celle mentionnée précédemment, on a renoncé à alimenter le récepteur à partir de la batterie d'alimentation.
- La fréquence de hachage est de 440 Hz. Cela permet d’obtenir un fonctionnement du moteur d’une douceur exceptionnelle et un meilleur rendement qu’avec la fréquence habituelle de 50 Hz.
- En l'absence de signal de l'émetteur (par exemple, en cas de dépassement de la portée) ou lorsque le récepteur est éteint, la tension de sortie est immédiatement coupée, ce qui évite tout démarrage intempestif du moteur lors de la mise en marche ou de l'arrêt de l'émetteur ou du récepteur.
- Poids réduit grâce à l’utilisation de composants de pointe. Cela permet une utilisation dans tous les domaines du modélisme électrique.
- Modèles disponibles pour impulsions d'entrée positives et négatives (donc également pour Varioprop), pour un fonctionnement normal en marche avant/arrière (ou arrêt de l'hélice pour les hélices repliables) ou pour les voitures électriques avec frein sans perte et vitesse de marche arrière fixe.
Afin de permettre même aux amateurs de réaliser cette reproduction et parce que ce type de régulateur est nouveau, cette description est très détaillée.
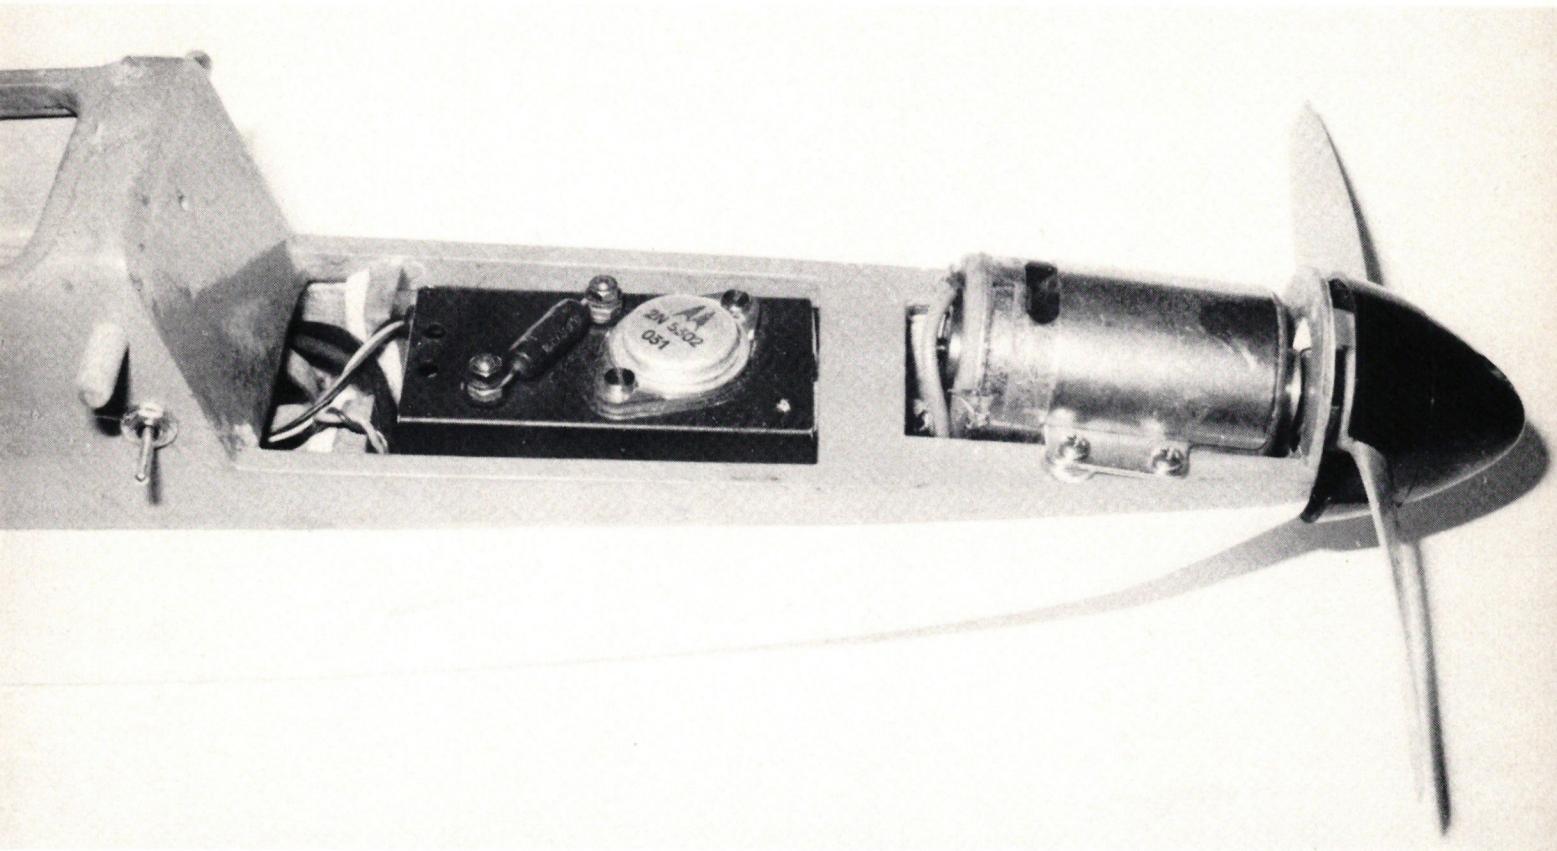
Installation dans l’ELEKTRO-FLY Jumbo 550, 10 cellules : $I_{max} = 15\text{ A}$ . Le H11 est ici monté dans un boîtier TO3. R35 a été monté à l'extérieur du boîtier afin de pouvoir l'adapter à différentes tensions de batterie.
(Fig. 1)
L'appareil se compose essentiellement d'une partie impulsion, d'une partie commande et d'une partie alimentation.
La partie impulsionnelle se compose d'un convertisseur tension-durée d'impulsion, d'un dispositif de surveillance des impulsions, d'un générateur de signaux triangulaires et d'un circuit d'addition. Le convertisseur tension-durée d'impulsion délivre la tension Up, qui correspond à la durée de l'impulsion d'entrée ou à la position du levier. Le dispositif de surveillance des impulsions n'active l'étage de sortie que lorsqu'une impulsion d'entrée est présente. Le générateur de triangle fournit la fréquence de hachage de 440 Hz ; celle-ci est mélangée à Up dans le circuit d’addition pour former la tension Uc. Uc est donc une tension triangulaire dont la valeur moyenne varie en fonction de la position du manette (fig. 2).
La partie commande se compose d’un comparateur avec diviseur de tension, des relais et des optocoupleurs destinés à la commande de la partie puissance et à la régulation du courant de base du transistor de puissance principal. Les comparateurs 1 à 4 coordonnent la commutation des relais et des optocoupleurs, ainsi que celle des transistors de puissance correspondants, en fonction de Up et Uc.
| Courant de sortie | durée : | 20 A |
| Crête : | 40 A (0,1 s) | |
| Tension de sortie | (% de la batterie) : | -80 % à 100 % |
| pour la version Car : | -80 %, 0 - 100 % | |
| Tension de la batterie : | 6 V - 27 V | |
| Tension du récepteur : | 4 V - 6 V | |
| Consommation électrique | En veille : | 5 mA |
| Max. : | 55 mA | |
| Mécanique | Poids : | 95 g (sans câble) 60 g (sans boîtier) |
| Dimensions : | 70 × 32 × 30 mm |
L'étage de sortie est conçu selon un schéma dit « en H », l'une des branches étant constituée des deux transistors de puissance, l'autre du relais K1. Cela présente l'avantage de ne nécessiter que des relais unipolaires (en mode « Speed », il n'y a ainsi que deux contacts de relais entre le moteur et la batterie d'alimentation).
Lorsque le manche de commande de l'émetteur est en position neutre, la tension Up est égale à la moitié de la tension du récepteur Vc, qui correspond également à la valeur moyenne de Uc. Pour l'instant, aucun comparateur ne se déclenche, les relais sont désactivés, la borne M+ du moteur est connectée à +Vb (batterie d'alimentation), les optocoupleurs ne sont pas activés, aucun des deux transistors de puissance n'est conducteur, et aucun courant ne circule donc dans le moteur (fig. 2a). Si l'on pousse le manche vers l'avant (les impulsions deviennent plus courtes), Up et la valeur moyenne de Uc diminuent. Les crêtes inférieures de la tension triangulaire Uc déclenchent le comparateur 3 au rythme de la fréquence du hacheur (fig. 2b). Plus Uc est faible, plus le rapport cyclique augmente, jusqu’à ce que Uc soit finalement si faible que le comparateur 3 reste toujours activé. Le manche de commande est alors presque en butée. Lorsque le comparateur 3 se déclenche, le transistor de puissance inférieur devient conducteur. La valeur moyenne du courant qui circule alors à travers le moteur, de M+ vers M–, varie entre zéro et sa valeur maximale dans la même proportion que le rapport marche/arrêt du comparateur 3.
Si l’on pousse le manche jusqu’à la butée, le comparateur 4 se déclenche également et actionne le relais K2. K2 shunte la tension de saturation collecteur-émetteur du transistor ; le moteur est alors alimenté à la tension maximale de la batterie (fig. 2c).
Si l’on tire le manche hors de la position neutre (les impulsions s’allongent), Up et la valeur moyenne de Uc augmentent. Le comparateur 2 se déclenche en premier et actionne le relais inverseur K1. Pour l’instant, aucun courant ne circule encore dans le moteur, mais M+ est désormais relié à Vb– (fig. 2d). Avec
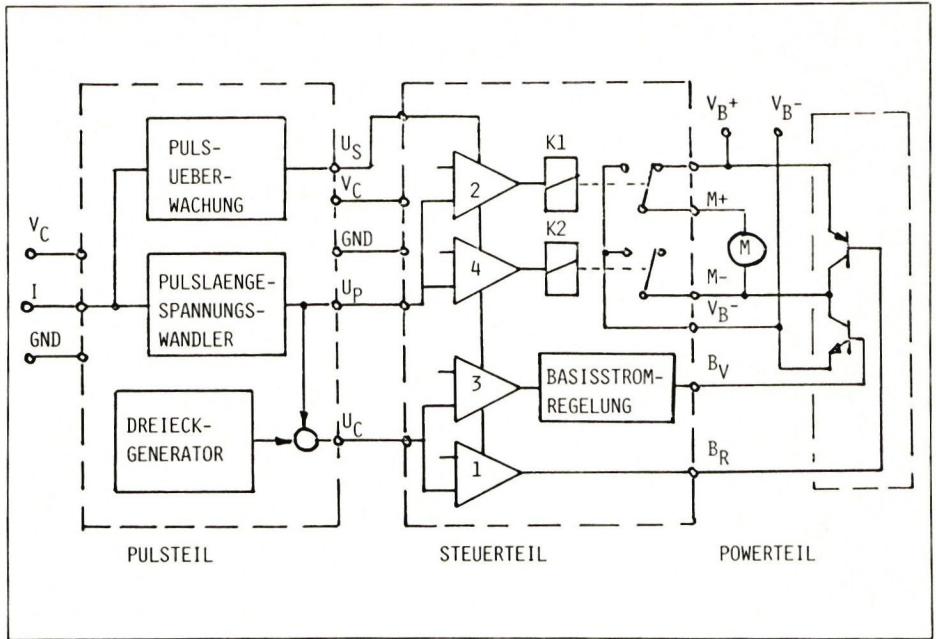
Fig. 1 Schéma fonctionnel
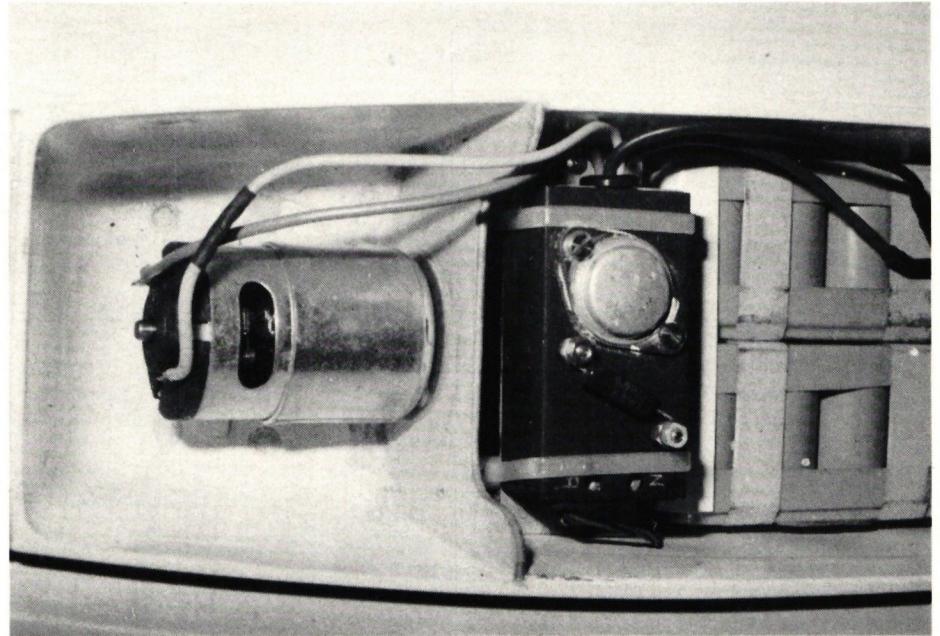
Ci-dessous : utilisation dans un MAXI-SPEED GRAUPNER 426 à 12 cellules : Imax = 19 A
À mesure que Up ou Uc augmente, les pics supérieurs de Uc déclenchent le comparateur 1, le transistor de puissance supérieur devient conducteur et le courant circule en sens inverse à travers le moteur (fig. 2e). À la butée de fin de course, le rapport cyclique est d’environ 80 % (pas de relais de vitesse).
Dans la version « Car », on règle le seuil du comparateur 2 de manière à ce qu’il ne se déclenche que peu avant la butée arrière. Le transistor supérieur court-circuite ainsi le moteur (même avec un rapport d’impulsion variable) via le relais K1. Le moteur est ainsi freiné sans puiser de courant dans la batterie. À la butée arrière du manche, le comparateur 1 et le relais K1 commutent ; le moteur tourne alors en marche arrière à vitesse constante.
(Fig. 3)
L'impulsion I provenant du récepteur doit être convertie en une tension sans ondulation proportionnelle à la durée de l'impulsion. Ceci est réalisé ici à l'aide d'un mono-flop suiveur : l'intégrateur (IC2, C4) génère la tension Up dépendante de l'impulsion, qui, via R12, règle le mono-flop (IC1) de telle sorte que son impulsion de sortie coïncide avec l'impulsion d'entrée I. R11 permet de faire varier la constante de temps de base du monostable et R12 l'amplitude de l'intégrateur. Cela permet d'adapter le régulateur aux durées d'impulsion de la télécommande. R11 influence la position neutre, R12 l'amplitude maximale. Up doit être égal à 46 % de la tension du récepteur Vc lorsque le manche est au point mort, à 17 % en position maximale avant et à 70 % en position maximale arrière.
Le court-circuit KV1 permet d’ajuster la polarité de l’impulsion d’entrée (négative pour Varioprop, positive pour la plupart des autres). Up est acheminé d’une part vers les comparateurs qui actionnent les relais K1 et K2, et d’autre part vers le circuit d’addition (IC2, IC4). C’est là que la tension triangulaire de l’oscillateur (IC2, R6-8, C3) est ajoutée à Up. Le résultat est la tension Uc ( $U_c = U_p + 20\% \text{ pp/triangulaire}$ ). Les impulsions de sortie de IC1 sont surveillées par le circuit composé de H1, R9, R10, C5, C6, D1 et H2 : En l'absence d'impulsion d'entrée, et donc d'impulsion de sortie de IC1, C5 et C6 se déchargent via R9 en environ 0,1 s, H2 passe alors en mode haute impédance ( $U_s = V_c$ ), et H3 coupe la tension d'alimentation Vc3 destinée aux optocoupleurs (H9, 10) et à la commande des relais (R26, 27, H4, 5). Lorsque l’impulsion apparaît (l’émetteur est mis sous tension), H2 devient conducteur au bout d’environ 3 s (R10, C6), ce qui permet au circuit de régulation avec le mono de se stabiliser sur la valeur correcte avant que l’étage de sortie ne soit activé. On évite ainsi une déviation indésirable du régulateur de vitesse.
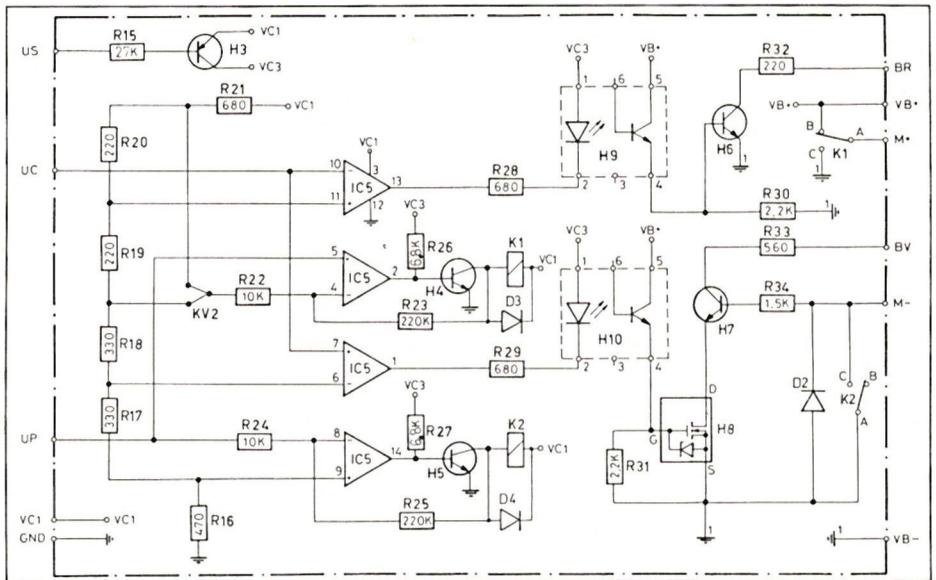
Les seuils des comparateurs (IC5) sont dérivés de la tension du récepteur Vc par le diviseur de tension (R16-21). Comme ces tensions de seuil et les tensions Up et Uc sont dérivées de Vc, les points de fonctionnement ne se décalent pas, même en cas de fortes variations de la tension du récepteur.
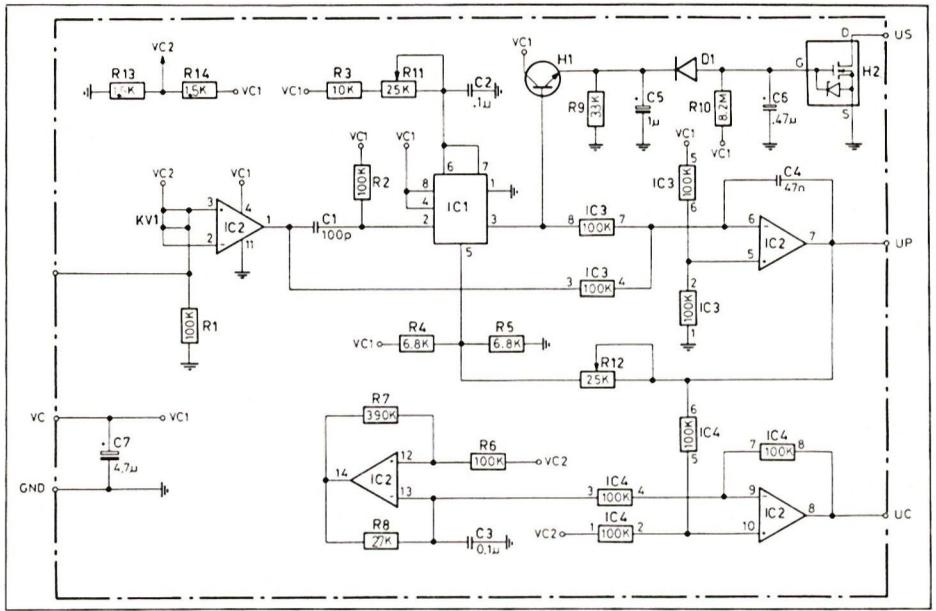
En haut : Fig. 3a Schéma de principe de la partie impulsionnelle
En bas : Fig. 3b Schéma de circuit de la partie commande
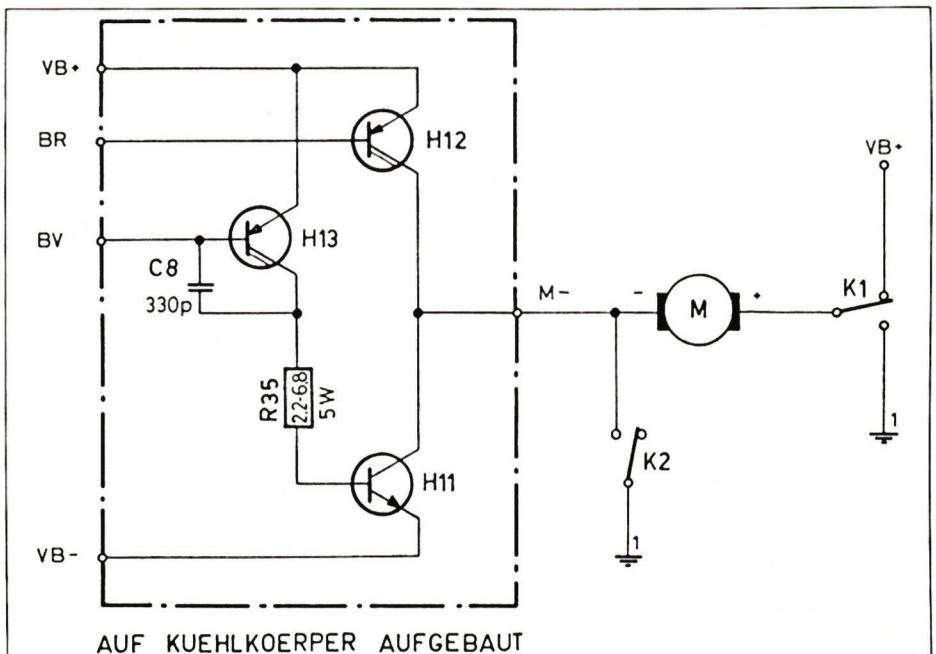
Ci-dessous : fig. 3c Schéma de principe du bloc d'alimentation
Le court-circuit KV2 permet de régler le seuil du comparateur du relais de marche arrière à 50 % (fonctionnement normal en marche avant/arrière) ou à 69 % (freinage sans perte). Les deux relais commutent avec une hystérésis de 3 % (R22, 23 et R24, 25), ce qui empêche le cliquetis des relais à proximité des points de commutation.
L'étage de sortie pour la marche arrière est constitué d'un transistor Darlington (H12) et de son circuit de commande (H6, R32). Sa tension de saturation est d’environ 1,5 V, ce qui entraînerait une surcharge thermique en cas de marche arrière prolongée (> 30 s).
Le transistor principal (pour la marche avant, H11) peut être soit un modèle unique de 40 A (2N5301, TO3 : plus lourd, montage plus simple), soit un ensemble de trois modèles de 15 A (BD743, TO220). Son circuit de commande forme, avec H13, H7, H8 et R34, une boucle de régulation : lorsque l'étage de sortie est activé (H10, H8 conducteurs), la tension de collecteur de H11 est transmise via R34 à la base de H7. H7 est conducteur tant que la tension de collecteur de H11 est supérieure à 0,4 V. Via R33 et H13, H11 reçoit le courant de base, ce qui a pour effet de réduire sa tension de collecteur. Seul le courant de base nécessaire à la saturation est donc généré ; en mode « Speed », il est complètement coupé. Ce montage permet d’obtenir un rendement extrêmement élevé de l’étage de sortie. Dans ce type de circuit, H11 présente un temps de coupure relativement long
. La boucle de régulation de la tension de saturation n’est donc pas linéaire, mais se stabilise en une oscillation limite dite « stable » autour de 0,4 V, dont la fréquence, due à C8, est d’environ 20 kHz. R35 limite la dissipation de puissance dans H13. Jusqu’à des tensions de batterie d’alimentation de 10 V, on peut le remplacer par un fil ; au-delà, il devrait avoir une résistance d’environ 5 ohms.
Le concept avec H11 et H12 présente un petit inconvénient : certaines télécommandes (par exemple l’ancienne Robbe) ont un sens de rotation inversé sur le manche gauche. Ce problème ne peut pas être résolu ici en inversant la polarité du moteur, car le variateur de vitesse fonctionne alors en marche arrière avec le bon étage de sortie et le relais de vitesse, et non l’inverse.
Le circuit est à toute épreuve et fiable ; une vingtaine d'appareils sont en service depuis deux ans, à l'entière satisfaction de leurs propriétaires.
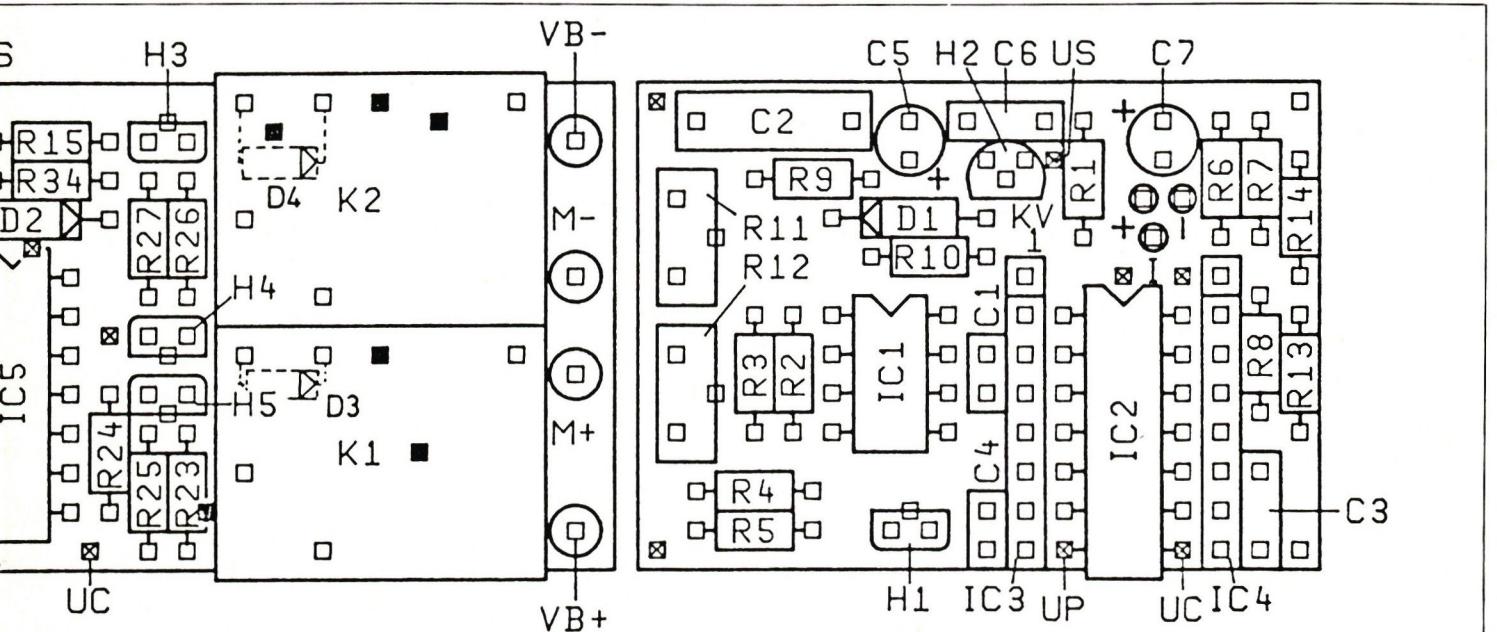
Les circuits imprimés sont double face, mais les pastilles de soudure ne sont pas plaquées sur les deux faces. À l'exception des relais, des IC3 et 4 et de C2, tous les composants doivent donc également être soudés sur la face supérieure.
Commencez par couper les ponts conformément à la fig. 4, puis assemblez et soudez les composants dans l'ordre suivant : connexions entre couches (uniquement partie commande),
Fig. 5 Schéma d'assemblage (échelle 4:1)
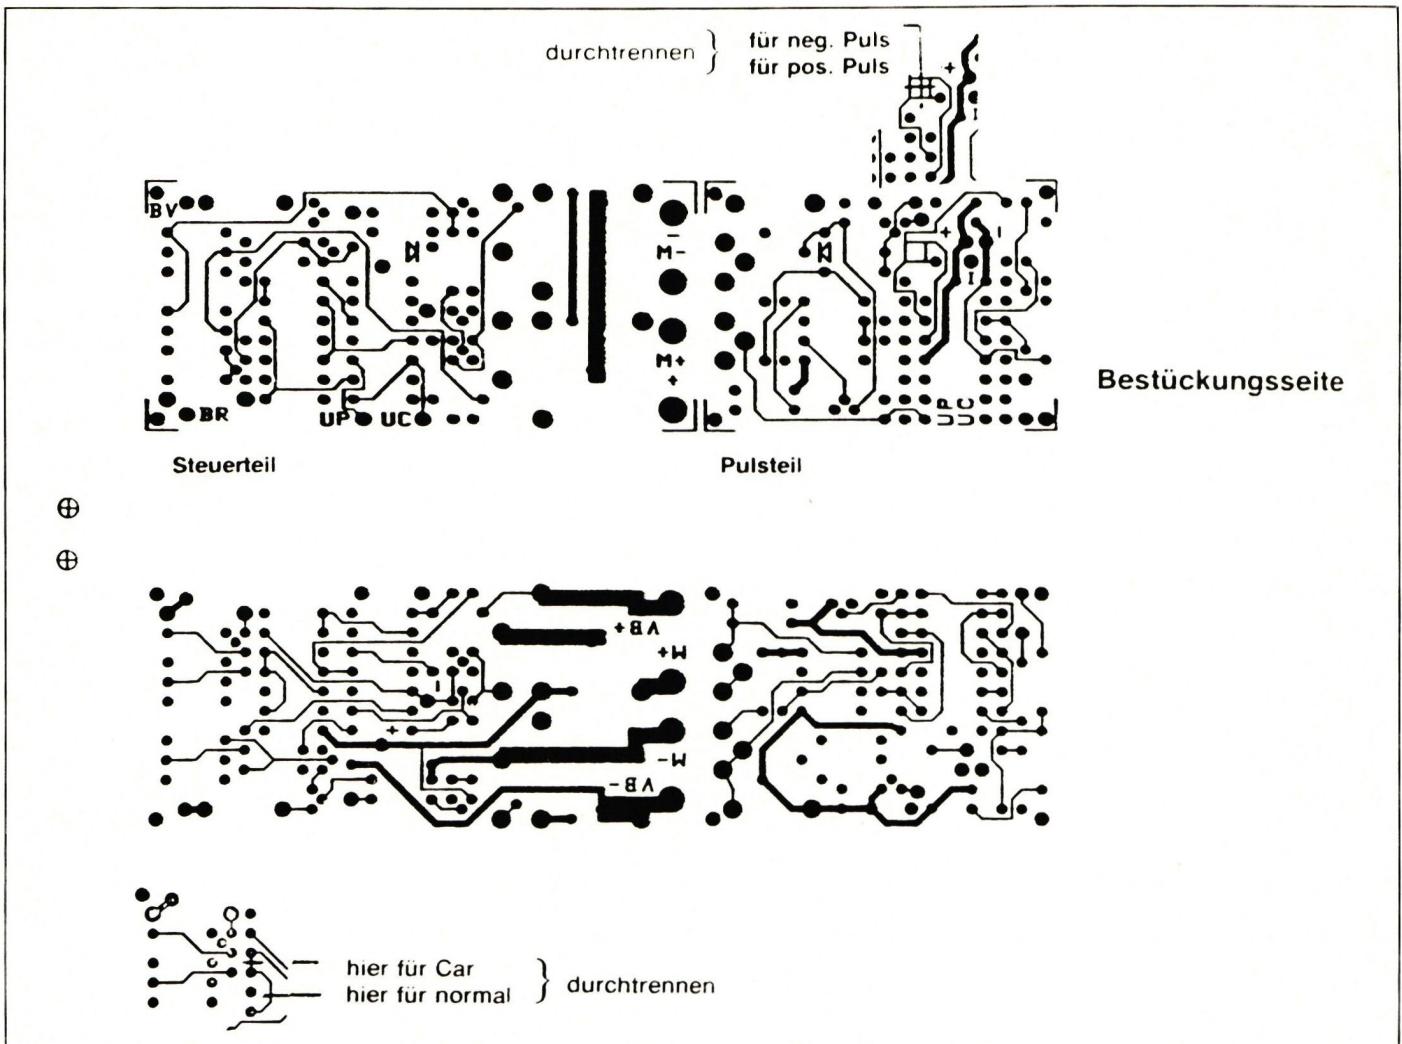
R, D, IC, H, IC3, 4, C2, K, D3, 4 (au dos du circuit imprimé de commande), câble du récepteur (fig. 5).
Les circuits imprimés entièrement équipés sont contrôlés et réglés grossièrement avant l'assemblage. On raccorde la partie impulsionnelle au récepteur et on règle à l'aide de R11 et R12 les niveaux à 17 % de Vc (max.), 46 % de Vc (neutre), 70 % de Vc (max. en sens inverse) à partir de Up ; on s'assure que la résistance de Us par rapport à Gnd est faible (< 50 ohms) et, en l'absence d'impulsion, élevée (> 10 M ohms).
Si cela a fonctionné, on monte le module d'impulsions sur le circuit imprimé du module de commande. Pour ce faire, on soude des fils d'environ 3 cm de long sur le module d'impulsions aux points Vc, Gnd, Us, Uc (IC2, broche 7), Up (IC2, broche 8), A et B (connexions du circuit imprimé). On insère ces fils dans les points correspondants du circuit imprimé de commande, on rapproche les deux circuits imprimés le plus possible l’un de l’autre et on soude les fils sur les faces inférieure et supérieure du circuit imprimé de commande (Vc et Gnd uniquement en bas). On peut alors procéder à un réglage précis (ajuster R11 et R12 de manière à ce que les relais se déclenchent conformément à la description du fonctionnement). Le bloc d’alimentation est monté dans le couvercle du boîtier. Les transistors doivent être montés avec des rondelles en mica pour assurer l’isolation. Si vous ne prévoyez pas de boîtier, montez le bloc d'alimentation sur une tôle d'aluminium de 1 mm d'épaisseur, de 70 x 32. Celle-ci est fixée à l'aide de vis M2 et de tubes d'écartement à la place des connexions A et B du circuit imprimé. Si l’on utilise trois transistors TO220 pour H11, ceux-ci doivent être placés près les uns des autres et montés en parallèle broche à broche. Les connexions Vb+/- et M+/- sur le circuit imprimé de commande doivent être équipées de rivets creux afin de ne pas trop solliciter le circuit lors du soudage. Les câbles doivent être constitués de torons d’environ 2 mm². Veillez à la qualité des soudures afin que la faible chute de tension, que l’on cherche à obtenir au prix d’une conception complexe du circuit, ne soit pas perdue au niveau des connexions.
Pour IC1 (mono) et IC2 (amplificateur opérationnel quadruple), on a utilisé des composants de type CMOS. Ceux-ci présentent l'avantage d'avoir une excursion allant de zéro à la tension d'alimentation maximale. On obtient ainsi que toutes les tensions soient proportionnellement indépendantes de la tension d'alimentation Vc (pas de tensions de saturation).
Les circuits intégrés IC3 et IC4 sont des réseaux de résistances ; ils contiennent quatre résistances de 100 kΩ, dont les valeurs sont très proches les unes des autres. Cela est nécessaire pour que Up soit autant que possible exempt d'ondulation. C2 a une influence directe sur la position neutre du régulateur ; on choisit donc un condensateur au polyester en raison de son faible coefficient de température.
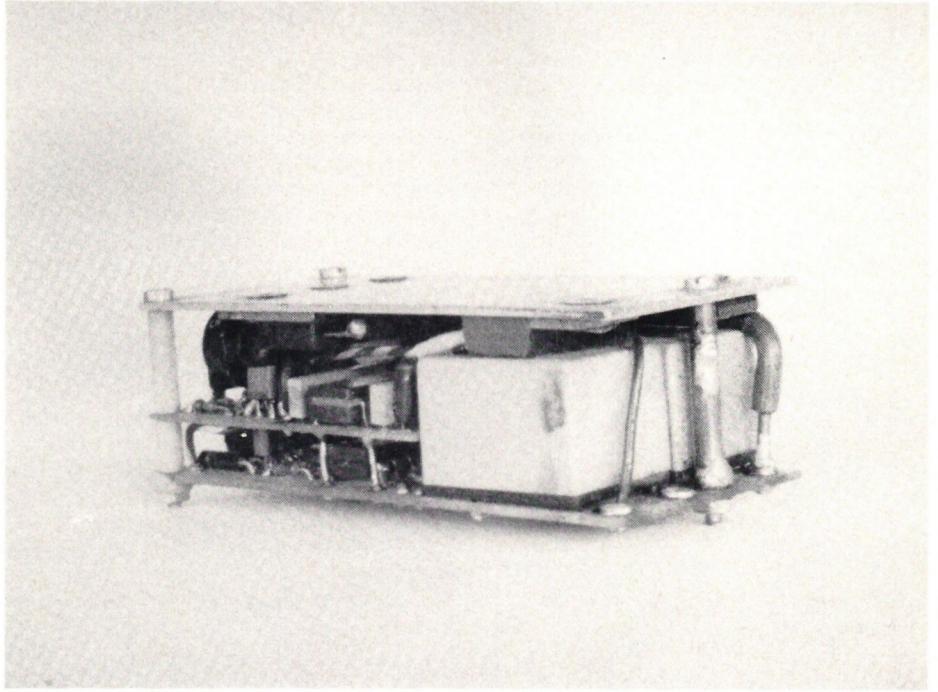
Ci-dessus : version allégée sans boîtier. H11 et H12 sont montés sans isolation, l'ailette de refroidissement repose donc sur M-. Un tube d'écartement en laiton assure la liaison avec M- sur la partie commande et, associé à deux autres tubes d'écartement en plastique, forme le support de l'ailette de refroidissement sur les circuits imprimés. Le moteur et la batterie sont raccordés directement au circuit imprimé. Les circuits imprimés doivent être recouverts d’un vernis de protection contre la poussière et l’humidité.
h (6) ▣ Connexions imprimées (7)
La durée de vie des relais K1 et K2 n’est spécifiée que pour 10 A (200 000 cycles), mais comme K1 est toujours hors tension et que K2 ne commute qu’à 0,4 V, on peut les solliciter sans risque à 20 A.
Certains composants sont encore relativement récents et ne sont pas disponibles dans tous les magasins de bricolage. C'est pourquoi un kit de composants est disponible, comprenant les semi-conducteurs IC1 à IC5, H1 à H13, les relais K1 et K2 ainsi que les deux circuits imprimés (découpés et percés).
Sur demande, l'appareil fini est également disponible auprès de l'auteur : R. Schmuki, Nebenbachweg 8, CH-9470 Buchs.
Kit de composants : 79 CHF (préciser H11 TO3 ou TO220).
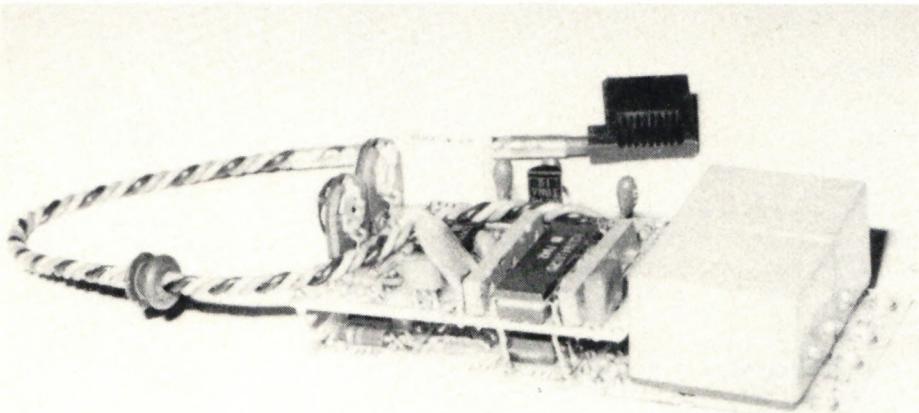
Ci-dessous : partie impulsion et commande entièrement assemblée.
Au lieu du moteur, on branche une ampoule à incandescence d'environ 2 W sur M+ et M-. Si vous préférez jouer la carte de la prudence, connectez la batterie d'alimentation à V+ et V- via une résistance de 1 ohm (un bloc d'alimentation à courant limité est également possible), afin d'éviter tout risque d'explosion en cas de court-circuit. Vérifiez ensuite à nouveau les fonctions conformément à la description et réajustez-les si nécessaire :
Position neutre : aucun relais n'est enclenché, l'ampoule ne s'allume pas.
Marche avant – la lampe s'allume.
À pleine vitesse – le relais de vitesse s’enclenche, la lampe brille de son éclat maximal.
Marche arrière – le relais de marche arrière s’enclenche, la lampe s’allume.
Marche arrière à fond – le voyant n'est pas aussi lumineux qu'en marche avant à fond.
Sur la version « Car », le relais de marche arrière n’est activé (et le voyant ne s’allume) qu’en marche arrière maximale.
Si tout a fonctionné, le régulateur est désormais prêt à l'emploi.
| R1,2,6 | 100K |
| R3,22,24 | 10K |
| R4,5,26,27 | 6,8 km |
| R7 | 390K |
| 8,15 | 27 000 |
| R9 | 33K |
| 10 rands | 8,2 millions |
| R11,12 | Pot de 25 000 |
| R13,14,34 | 1,5K |
| R16 | 470E |
| R17,18 | 330 E |
| R19,20 | 220 E |
| R21, 28, 29 | 680E |
| 23,25 r | 220 000 |
| R30,31 | 2,2K |
| R32 | 220E 1/4W |
| R33 | 560E 1/4W |
| R35 | 0-6,8E 5W |
| C1 | 100P Ker |
| C2 | 0,1 U MK |
| C3 | 100 N Ker |
| C4 | 47N Ker |
| C5 | 1U Ta-E1 |
| C6 | .47U Ta-E1 |
| C7 | 4,7U Ta-E1 |
| C8 | 330P Ker |
| D1,3,4 | 1N4446 |
| J2 | 1N4001 |
| H1,4-7 | ZTX107BL |
| H2,8 | UN0104N3 |
| H3 | ZTX217BL |
| H9,10 | 4N26 |
| H11 3x | BD743B |
| H12,13 | BDW44 |
| IC1 | ICM7555IPA |
| IC2 | ICL7641ECPD |
| IC3,4 | 4308-102-104 |
| IC5 | LM339 |
| K1,2 | ODDH-106D |
| Maison | TEKO 1/A |
Fig. 6 : Liste des pièces
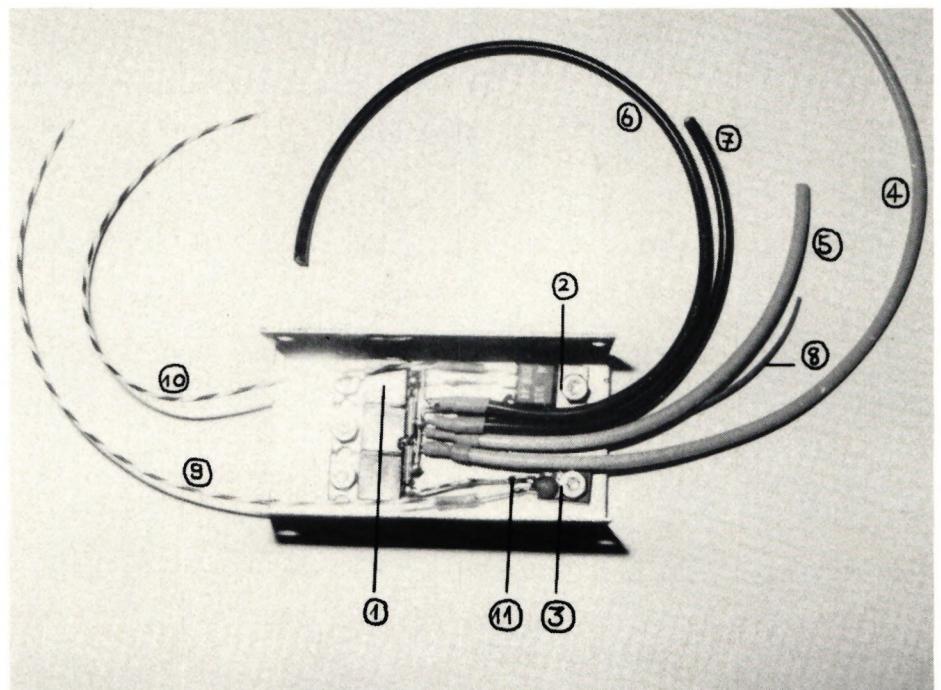
À droite : proposition de montage du bloc d'alimentation dans le couvercle du boîtier :
- 1 H11 3×TO220
- 2 H12
- 3 H13 avec C8
- 4 M- vers le moteur
- 5 M- vers le circuit imprimé
- 6 Vb vers la batterie
- 7 Vb- vers le circuit imprimé
- 8 Vb+ vers la carte (environ 0,2 mm² seulement)
- 9 Bv vers le circuit imprimé
- 10 Br vers le circuit imprimé
- 11 R35 : ici 0 ohm
Remarque : les connexions M+ et Vb+ proviennent directement du circuit imprimé.


FÊTE DES VACANCES 2026 À LA MG USTER
 Martin Wunderli

34e CAMP DE MODÉLISME ALPIN DE HAHNENMOOS
Res Dauwalder
L'HISTOIRE DU PC-21
 Emil Giezendanner

DE LA FIERTÉ ET DE BONNES IDÉES
 Markus Nussbaumer

APERÇU DE L'HISTOIRE DE L'AVIATION NAUTIQUE

TU VOIS CE QUE JE VEUX DIRE ? LES 125 ANS DE L'AÉRO-CLUB DE SUISSE
Emil Giezendanner
PETITS VOILIERS À L'ALLURE DE MODÈLES RÉDUITS
Res Dauwalder
BIENVENUE, NOUVEAU MEMBRE!
Andrea Bolliger
PAR LES JEUNES, POUR LES JEUNES
Lorena Betschen
ATOM, LE NOUVEAU BUS À DEUX ÉTAGES DE CPLR
 Matthias Bosshard

CORSAIR F4U – UN WARBIRD AU LOOK INOUBLIABLE
Jürgen Rosenberger, Jürgen Prinz
JUMELAGE
Wolfgang Voeller
Actualités de HEBU

EURO CONTEST GLIDER ACRO TOUR AUTRICHE 2026

BOSSHARD, RESPONSABLE DE L'ÉQUIPE « THIS »
Rodito Nussbaumer
JOURNÉE D'INITIATION AU MFV DE WETTINGEN
Urs Keller
Actualités sur Leomotion.com

52. COUPE DES ALPES 2026
Emil Giezendanner
MICRO OV-10 BRONCO 645 MM DE E-FLITE

VOL LIBRE EN PLEIN ÉTÉ
Urs Muntwyler
COUPE DES ALPES – OBSERVER ET APPRENDRE
Rodito Nussbaumer
CHAMPIONNATS D'EUROPE DE F3A À SAINT-MACAIRE, EN FRANCE
Matthias Bosshard
SOUVENIRS
Wolfgang Völler
RÉGION NOS – UN PÔLE DE L'AVIATION ÉLECTRIQUE
Emil Giezendanner
ACTUALITÉS DE HEBU
 Julia Bucher

VON 0 AUF 100
Markus Nussbaumer
TU VOIS CE QUE JE VEUX DIRE AU PAYS DU SOURIRE
Emil Giezendanner
SWISS FREESTYLE CHALLENGE : DE 0 À 100 EN 9 MOIS !
 René Koblet